ロボティクス入門
ロボットの知覚・自己位置推定・認識を支える考え方を、直感、数式、実装の順につないで解説します。
この分野の読む順番を学習ガイドで見る → この分野を検索 →
この分野の中の専門トピック
 コンピュータビジョン入門
2026年9月27日
Lab
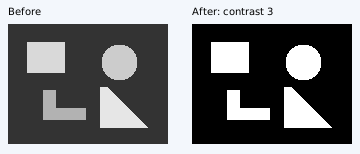
画像の明るさ・輝度 Lab — 露出、ガンマ、クリッピングを比較
合成グレー画像で線形露出と画素値の補正を比較し、ヒストグラムと勾配を調べます。
実装・実験 · 3分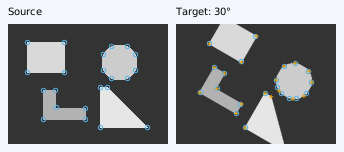 コンピュータビジョン入門
2026年9月27日
Lab
特徴点抽出 Lab — Harris と Shi–Tomasi を比較する
合成画像の回転・拡大率・明るさを変え、検出した角点と既知の変換から求めた参照位置を比較します。
実装・実験 · 3分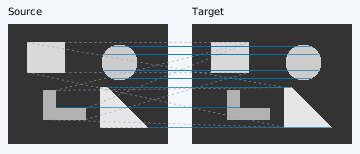 コンピュータビジョン入門
2026年9月27日
Lab
特徴点マッチング Lab — 記述子・幾何内点・真値を分けて比較する
画像パッチを比較して対応候補を絞り込み、幾何的に整合しても正しい対応とは限らないことを確かめます。
実装・実験 · 4分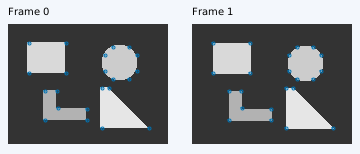 コンピュータビジョン入門
2026年9月27日
Lab
オプティカルフロー Lab:2フレーム間の動きを追跡する
画像上の特徴点の移動を推定し、既知の合成変換と比較します。明るさの変化・遮蔽・開口問題による失敗を確認できます。
実装・実験 · 4分 制御工学入門 2026年9月22日 LabMPC Lab — 予測地平と操舵上限の中で曲率列を解き直す
予測地平・重み・操舵上限を変え、予測軌跡・ソルバーの収束・失敗時の扱いをブラウザで比較する。
実装・実験 · 5分 制御工学入門 2026年9月22日 Lab経路追従の比較Lab — PP・APP・RPP・Stanley・MPCを同じ条件で走らせる
5つの追従方式を同じ車両・経路・初期状態・操舵上限で同時に走らせ、共通の定義の指標で横偏差・滑らかさ・完走を比べる。
実装・実験 · 4分 制御工学入門 2026年9月21日 LabAdaptive Pure Pursuit Lab — 速度で注視距離を変える
速度×注視時間と上下限を使い、加速中の目標点と経路追従をPPと比較する。
実装・実験 · 4分 制御工学入門 2026年9月21日 LabPure Pursuit Lab — 固定注視距離で経路追従を比較
注視距離を変え、横偏差と操舵角、目標点を共通の車両モデルで確認する。
実装・実験 · 5分 制御工学入門 2026年9月21日 LabRegulated Pure Pursuit Lab — 曲率と終点距離で速度を変える
注視距離と速度規制を分け、曲率候補・速度下限・終点減速・実速度をブラウザで比較する。
実装・実験 · 7分 制御工学入門 2026年9月21日 LabStanley Lab — 前輪の横偏差と方位差から操舵する
前輪と後輪の誤差を分け、ゲイン・速度・操舵制約による追従の違いをブラウザで比較する。
実装・実験 · 4分 コンピュータビジョン入門
2026年9月13日
単眼深度推定入門 — 相対深度を尺度付きの距離へ結びつける
1枚の画像から奥行きを推定する単眼深度について、相対深度とmetric depthの違い、尺度不定性、評価指標、失敗条件を整理する。
学習ガイド · 4分 コンピュータビジョン入門
2026年9月13日
Neural 3D入門 — 新規視点合成と見た目・形状の評価
Neural Radiance Fieldと3D Gaussian Splattingを例に、画像から学習する3D表現、新規視点合成、見た目と幾何の評価を整理する。
学習ガイド · 4分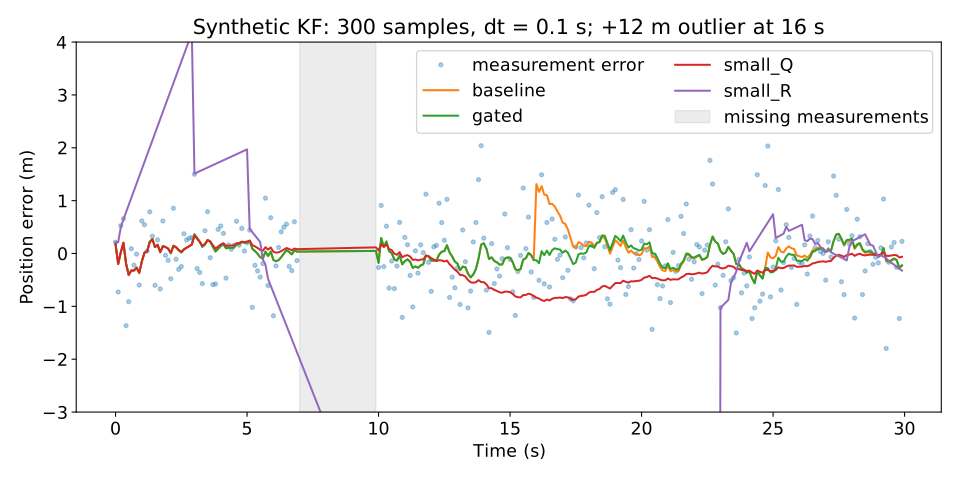 制御工学入門
2026年9月8日
Lab
カルマンフィルタをPythonで動かす
同じ合成軌跡でQ・R・外れ値判定を比較し、推定誤差と観測の棄却数から設定の失敗を見分ける。
実装・実験 · 5分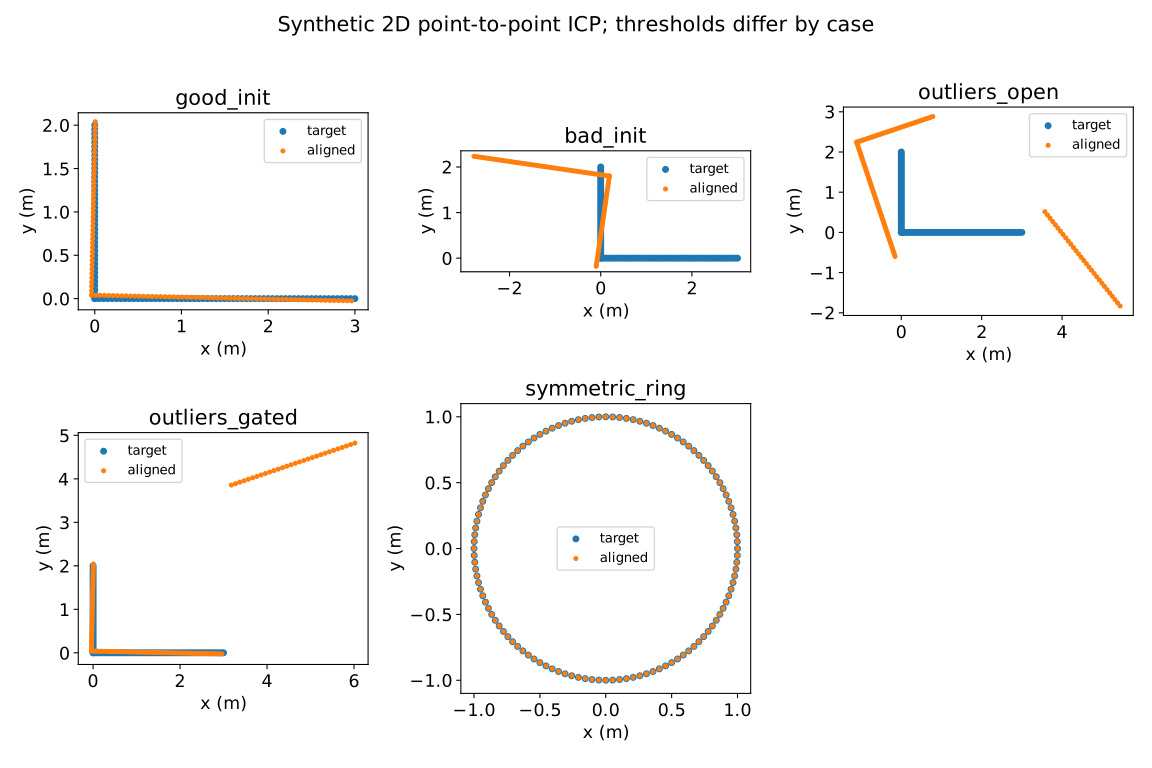 ロボティクス入門
2026年9月8日
Lab
ICPはなぜ失敗するのか
2D点群の位置合わせを実行し、残差・対応率・真の姿勢誤差が一致しない理由を確かめる。
実装・実験 · 5分 ロボティクス入門
2026年9月8日
Lab
Nav2で経路はあるのに進めない原因を調べる
車体の幾何、コストマップ、追従制御、指令の伝達を順に調べ、停止原因を設定の総当たりにせず特定する。
実装・実験 · 7分 ロボティクス入門
2026年9月8日
Lab
ロボットの座標変換入門
回転と並進の向きを数値例で確認し、逆変換・クォータニオン・ROSのフレーム表現を結び付ける。
入門 · 6分 ロボティクス入門
2026年9月8日
Lab
rosbag2でロボットの不具合を再現する
入力ログと設定を固定して比較実験を組み、TFの二重配信や時刻の混在による再生失敗を切り分ける。
実装・実験 · 9分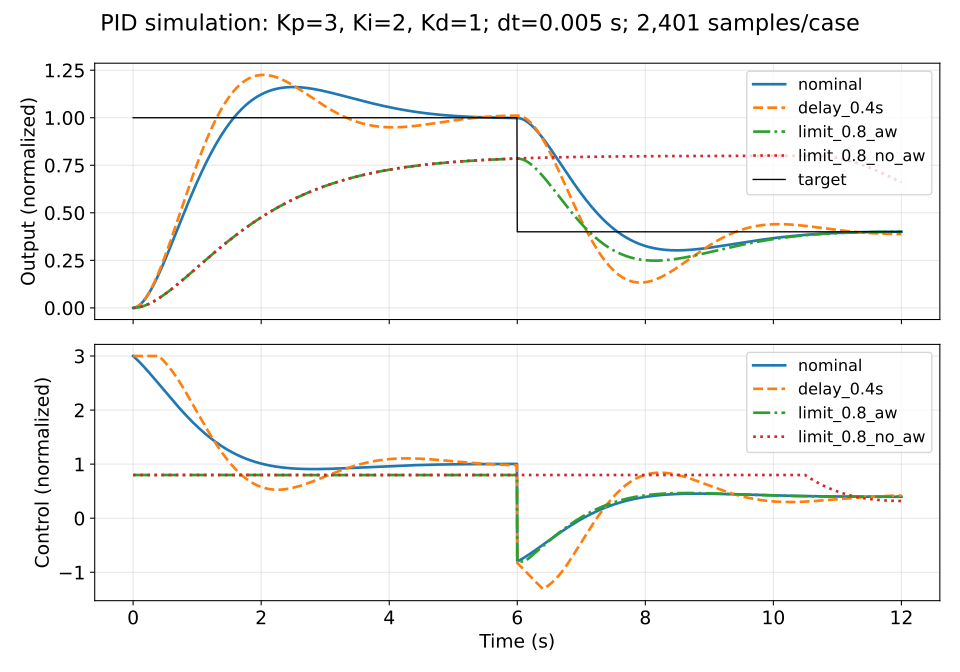 制御工学入門
2026年9月7日
Lab
PID制御をPythonで試す — ゲイン・遅延・飽和で応答はどう変わるか
同じ二次遅れモデルでPID制御を比較し、遅延と出力制限、積分の蓄積が目標値への追従をどう変えるかを再現する。
実装・実験 · 4分 コンピュータビジョン入門
2026年9月7日
Feature Tracking(特徴点追跡)入門 — 同じ点をフレーム間で見失わない方法
特徴点追跡は、連続画像の同じ物理点をフレーム間で対応付ける処理である。テンプレート追跡、Lucas–Kanade光学フロー、記述子マッチング、RANSAC、外れ値除去、カルマン予測を数式と実装手順で整理し、Visual OdometryやSLAMで破綻する条件と改善策を解説する。
入門 · 13分 コンピュータビジョン入門
2026年9月7日
Loop Closure入門 — SLAMのドリフトを一周分まとめて直す
Loop Closure(閉ループ検出)は、ロボットが以前に訪れた場所へ戻ったことを認識し、蓄積した自己位置誤差を地図全体へ配分して補正する処理である。場所認識、画像検索、幾何検証、Pose Graph最適化、誤検出対策、現行SLAM実装と研究を体系的に解説する。
入門 · 8分 コンピュータビジョン入門
2026年9月7日
Optical Flow入門 — 画像の動きから速度と構造を読む
Optical Flowは、連続画像の各画素がどの方向へ動いたかを表すベクトル場である。輝度一定の拘束、Lucas–KanadeとHorn–Schunck、ピラミッド、密なフローと疎な特徴追跡、RAFTなど学習ベース手法、カメラ運動・動的物体・評価方法を数式で解説する。
入門 · 8分 コンピュータビジョン入門
2026年9月7日
PnP入門 — 3次元点と画像だけでカメラ姿勢を求める
Perspective-n-Point(PnP)は、既知の3次元点と画像上の対応点からカメラの位置・姿勢を推定する幾何問題である。投影式、P3P/AP3P、EPnP、反復最適化、RANSAC、平面退化、Visual SLAM・AR・測量での使い分けを数式と実装手順で解説する。
入門 · 11分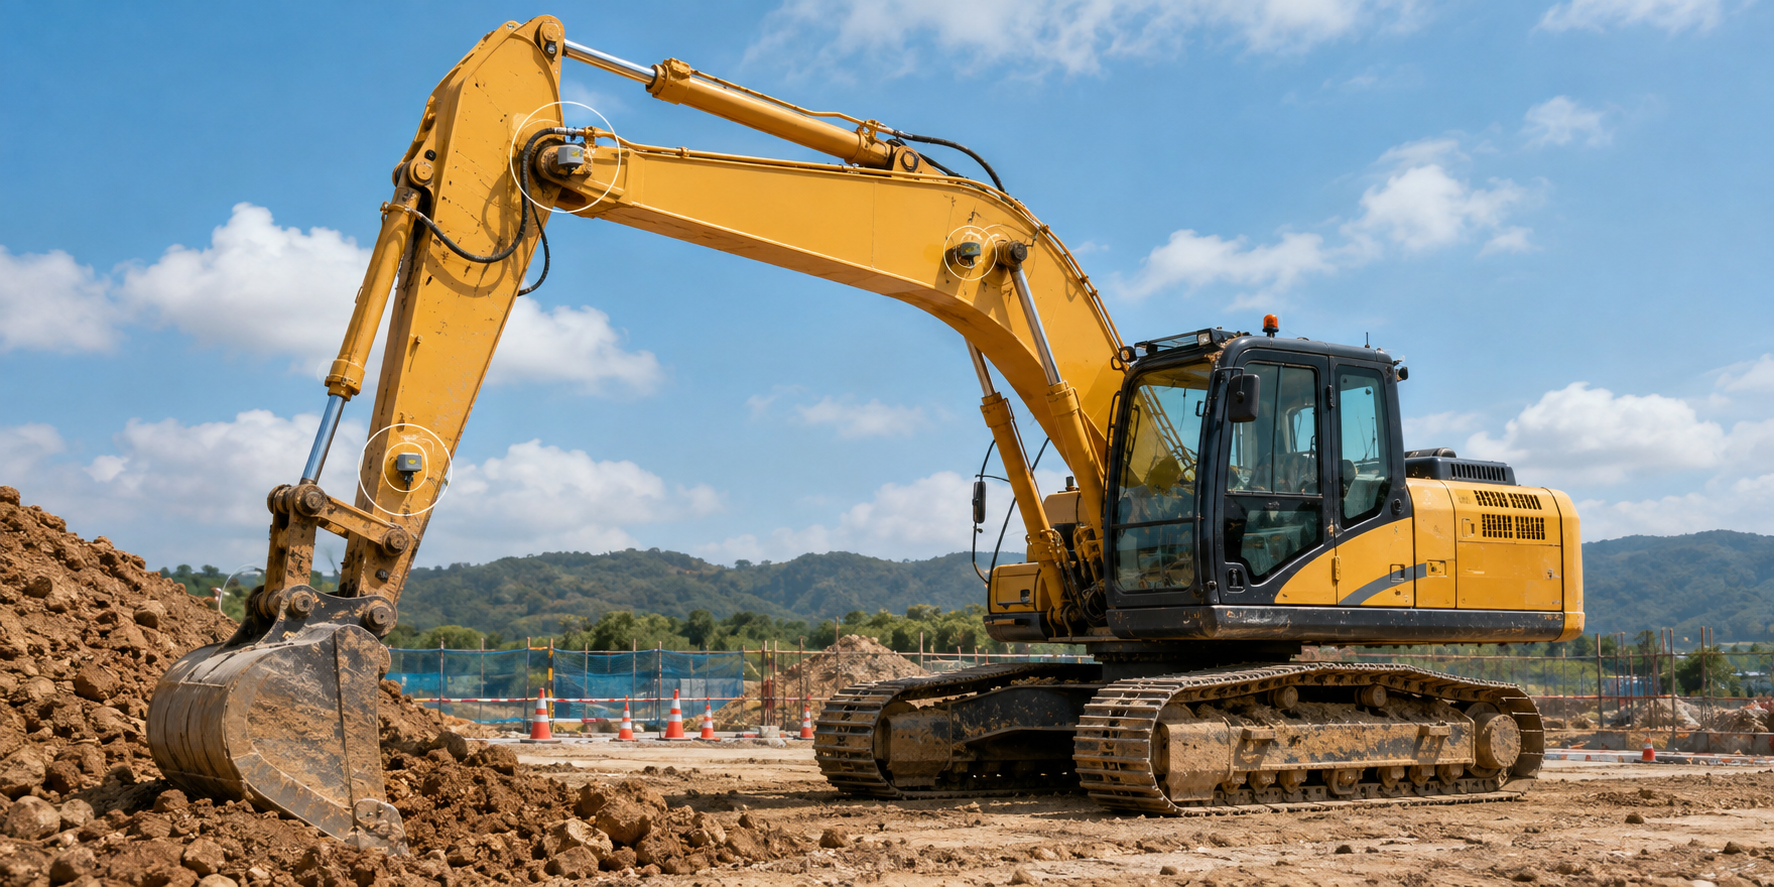 ロボティクス入門
2026年9月7日
油圧システム入門 — パスカルの原理からロボットの力制御まで
油圧はなぜ小さな入力でショベルの巨大なアームを動かせるのか。ポンプ、制御弁、シリンダ、作動油、センサ、制御器を一つの閉ループとして捉え、圧力・流量・効率の数式、建設機械・農業機械の現行技術、電動油圧化と最新研究を図解する。
入門 · 11分 ロボティクス入門
2026年9月7日
屋内自律ロボットの全体像 — センサから走行制御までの学習ロードマップ
センサ・自己位置推定・地図・経路計画・制御を一つの流れとして理解し、目的に合わせて既存記事を読む順番を選ぶ。
学習ガイド · 4分 ロボティクス入門
2026年9月7日
LiDAR-SLAM入門 — レーザー点群で「自分がどこにいるか」を知る技術
カメラが光の反射パターンから間接的に距離を推定するのに対し、LiDARはレーザー光の飛行時間から距離を直接測る。この能動的な測距センサーが返す点群同士を重ね合わせる技術がLiDAR-SLAMである。ICP/NDTというスキャンマッチングの2大アルゴリズムから、LOAMの特徴点設計、Loop ClosureとGraph SLAM、LeGO-LOAM/Cartographer/LIO-SAM/FAST-LIO2に至る代表アルゴリズムの系譜まで、LiDAR-SLAMの仕組みを土台から体系的に整理する。
入門 · 32分 ロボティクス入門
2026年9月7日
VIO/LIO入門 — IMUとカメラ・LiDARを組み合わせて自己位置を求める技術
カメラだけ、LiDARだけでは自己位置推定は破綻する場面がある。加速度計とジャイロを内蔵するIMUを組み合わせることで弱点を補い合うVIO(Visual-Inertial Odometry)とLIO(LiDAR-Inertial Odometry)は、なぜIMU単体では位置が求まらないのかという原理から、Filter-basedとOptimization-basedという2つの設計思想、ROVIO/OKVIS/VINS-Mono/OpenVINS/LIO-SAM/FAST-LIO2に至る代表アルゴリズムまでを体系的に整理する。
入門 · 26分 コンピュータビジョン入門
2026年9月7日
Visual-SLAM入門 — カメラで「自分がどこにいるか」を知る技術
GPSも地図もない場所で、カメラ映像だけを頼りに自分の位置と周囲の地図を同時に求める技術がVisual-SLAMである。特徴点の追跡からEpipolar幾何、Visual Odometryとの違い、ORB-SLAM/LSD-SLAM/DSOに至る代表アルゴリズムの系譜、Bundle Adjustmentまで、Visual-SLAMの仕組みを土台から体系的に整理する。
入門 · 30分 ロボティクス入門
2026年9月7日
Lab
ROS 2で地図作成から自律走行まで — Jazzy・Nav2の最小再現手順
Jazzyの公式シミュレーションを入口に、地図作成・保存・再読み込み・ゴール指定を分けて確認する。
実装・実験 · 7分 ロボティクス入門
2026年9月7日
Lab
センサフュージョンがうまくいかない理由 — 時刻ずれ・座標系・外部較正
複数センサを組み合わせたときの破綻を、時刻・座標・取付位置・共分散の順に切り分ける。
入門 · 7分 ロボティクス入門
2026年9月7日
Lab
SLAMの精度をどう測るか — ATE・RPE・処理時間と失敗例
絶対軌跡誤差と相対姿勢誤差の違いを合成データで確認し、時間同期・整列・失敗区間をそろえた評価手順を作る。
実装・実験 · 6分
ロボティクス入門
2026年9月6日
Sensor Fusion入門 — 複数のセンサーから、1つの世界モデルを作る技術
カメラは意味に強く、LiDARは幾何に強く、IMUは動きに強く、それぞれ苦手がある。Kalman Filter/Factor Graphによる確率的・最適化的な統合の仕組みから、VIO(Camera×IMU)・LIO(LiDAR×IMU)・BEV Fusion(Camera×LiDAR)まで、複数センサーを1つの世界モデルへ統合するSensor Fusionの基礎を体系的に整理する。
入門 · 24分 コンピュータビジョン入門
2026年9月4日
バンドル調整基礎入門 — カメラ姿勢と3D点を同時に磨き上げる非線形最小二乗
バンドル調整(Bundle Adjustment)は、多数のカメラ姿勢と3D点を同時に動かし、全観測の再投影誤差を最小化する非線形最小二乗問題である。なぜヤコビアンが疎になるのか、Schur補行列がなぜ大規模問題を解けるようにするのか、Levenberg-Marquardt法の役割、ゲージ自由度、そしてPose Graph最適化やSfMとの関係を、式と図で体系的に解説する。
入門 · 18分 コンピュータビジョン入門 2026年9月4日カメラキャリブレーション入門 — レンズ歪みと内部パラメータを求める
カメラキャリブレーションは、画素座標と3次元空間を対応づけるために内部パラメータとレンズ歪みを求める処理である。ピンホールモデルの再確認から、半径方向・接線方向歪みモデル、Zhangの平面パターン法、再投影誤差の最適化、そしてVisual SLAMやVOでキャリブレーションがずれると何が壊れるかまでを数式と図で体系的に解説する。
入門 · 14分 コンピュータビジョン入門
2026年9月4日
ホモグラフィ変換入門 — 平面の対応を1枚の3x3行列で説明する
ホモグラフィは、同一平面上の点、または純回転するカメラの視野を1枚の3x3射影変換で結びつける関係式である。DLT法による推定、RANSACによるロバスト化、回転・並進・平面法線への分解、エピポーラ幾何との使い分けを、画像スティッチングやAR平面追跡への応用とあわせて数式と図で解説する。
入門 · 13分 コンピュータビジョン入門 2026年9月4日Multi-View Stereo入門 — 疎な点群を密な3D形状へ埋める
Multi-View Stereo(MVS)は、既知のカメラ姿勢を使って多数の画像から密な3D形状を復元する技術である。光度一貫性という基本原理、Plane-SweepとPatch-based(PMVS)という二つの古典的アプローチ、MVSNetに代表される深層学習ベース手法、深度マップ融合によるメッシュ化までを、ステレオカメラ・デプスカメラとの関係とあわせて式と図で体系的に解説する。
入門 · 18分 コンピュータビジョン入門
2026年9月4日
Structure from Motion入門 — バラバラな写真群から3次元と撮影位置を同時に復元する
Structure from Motion(SfM)は、順序も撮影位置も分からない複数枚の写真から、シーンの3次元構造とすべてのカメラ姿勢を同時に復元する技術である。特徴マッチング、幾何検証、Incremental/Global SfMという二つの再構成戦略、三角測量、Bundle Adjustmentとの関係、そしてVisual-SLAMとの違いを、COLMAPなど現行実装とあわせて体系的に解説する。
入門 · 16分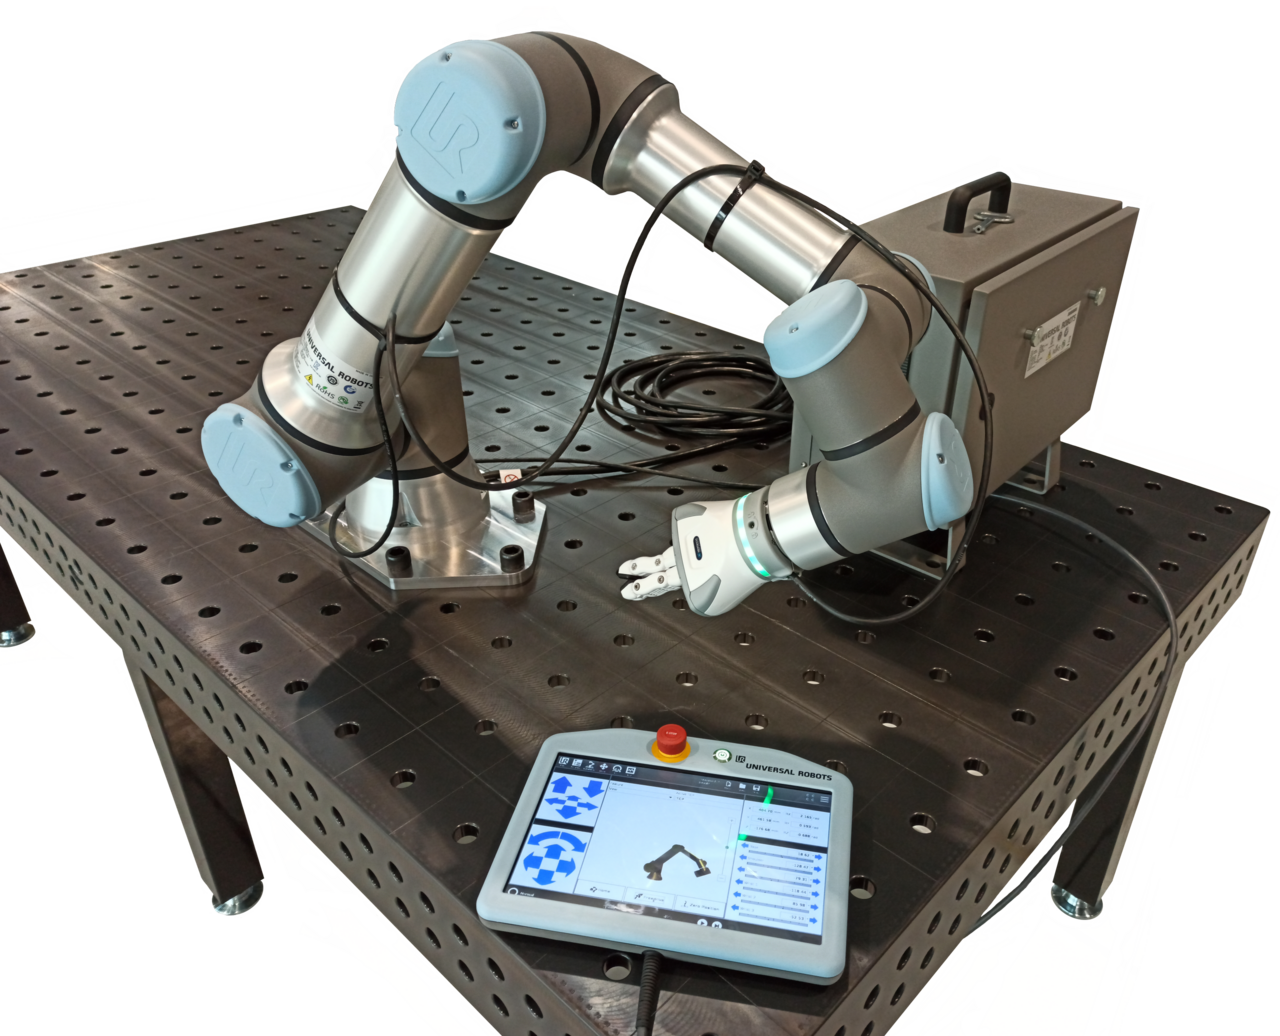 ロボティクス入門
2026年9月4日
ロボットアーム運動学入門 — 順運動学・逆運動学・ヤコビアン
関節角度から手先の位置・姿勢を求める順運動学、その逆を解く逆運動学、そして両者の「速度」をつなぐヤコビアン。DHパラメータによる座標変換の作り方から、解析的IK・数値的IK(Damped Least Squares)・特異点・冗長自由度まで、ロボットアームの動きを支配する運動学を一から積み上げて解説する。
入門 · 20分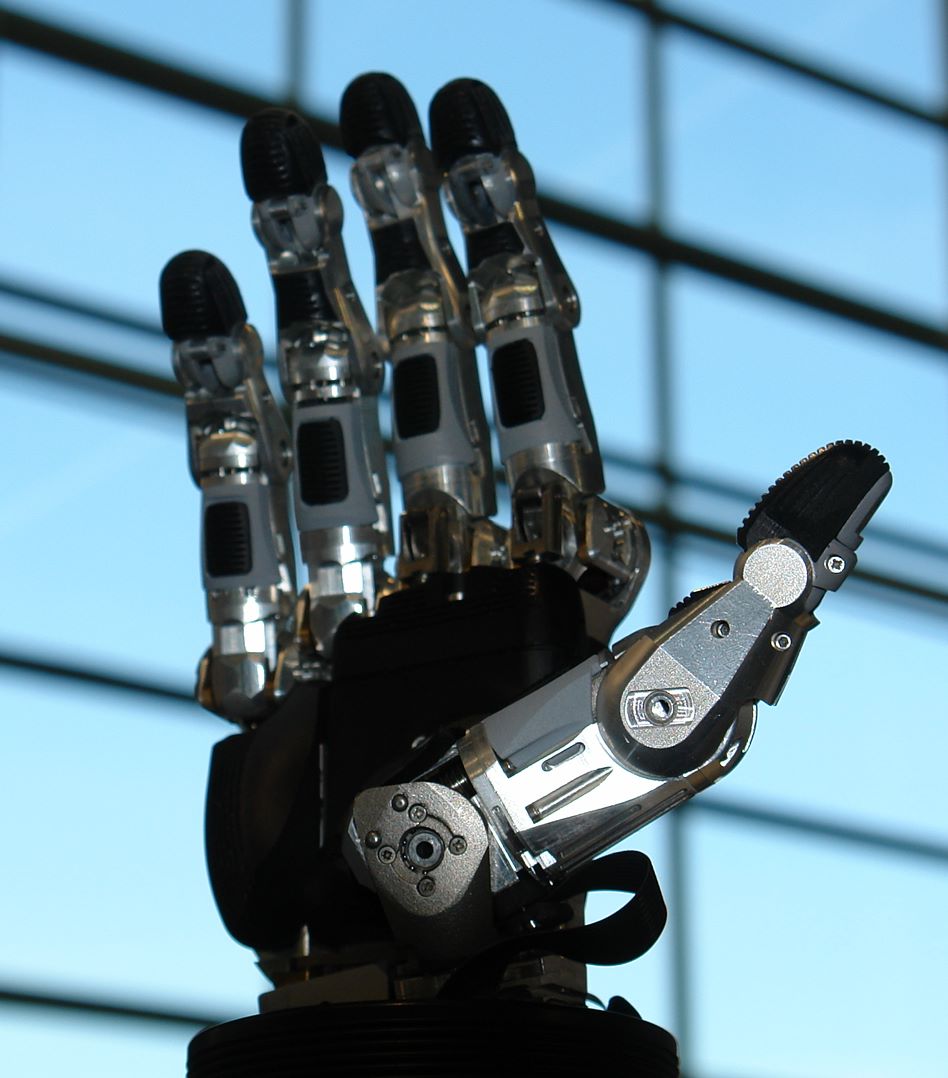 ロボティクス入門
2026年9月4日
力制御・インピーダンス制御入門 — 接触するロボットの作り方
位置制御が硬い環境で接触力を大きくし得る理由から出発し、仮想バネ・ダンパ・質量で力と変位の関係を設計するインピーダンス制御、力から位置修正量を求めるアドミタンス制御、方向ごとに分けるハイブリッド制御を、式・条件・限界とともに解説する。
入門 · 20分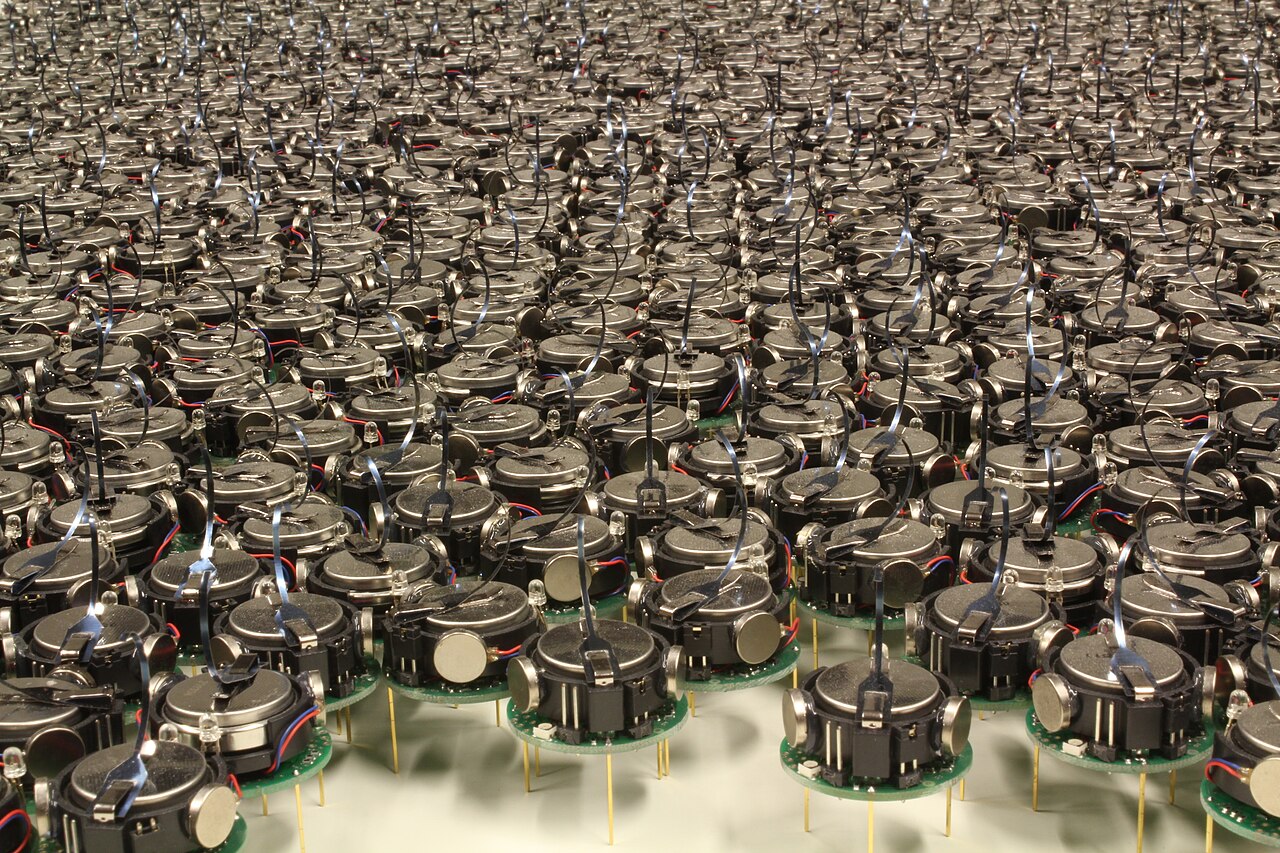 ロボティクス入門
2026年9月4日
群制御(マルチロボット)入門 — 群れ・隊列・合意形成の作り方
1台のロボットでは解けない問題を、多数のロボットの「単純な局所ルール」だけで解く群制御。Boidsによる群れの再現から、コンセンサスアルゴリズムによる合意形成、リーダー追従・仮想構造・振る舞いベースという3つの隊列制御まで、集中型と分散型の違いを軸に体系的に整理する。
入門 · 18分 コネクテッド・自動運転入門
2026年9月3日
Behavior Planning入門 — FSM・Behavior Tree・POMDPで自動運転の「次の行動」を決める
自動運転のBehavior Planningは、認識結果から停止・追従・車線変更・合流などの行動を選び、経路計画とMPCへ制約を渡す判断層である。FSM、Behavior Tree、POMDP、現行ADAS、安全評価を図と数式で解説する。
入門 · 20分
コネクテッド・自動運転入門
2026年9月3日
Behavior Planning入門 — FSM・Behavior Tree・POMDPで自動運転の「次の行動」を決める
自動運転のBehavior Planningは、認識結果から停止・追従・車線変更・合流などの行動を選び、経路計画とMPCへ制約を渡す判断層である。FSM、Behavior Tree、POMDP、現行ADAS、安全評価を図と数式で解説する。
入門 · 20分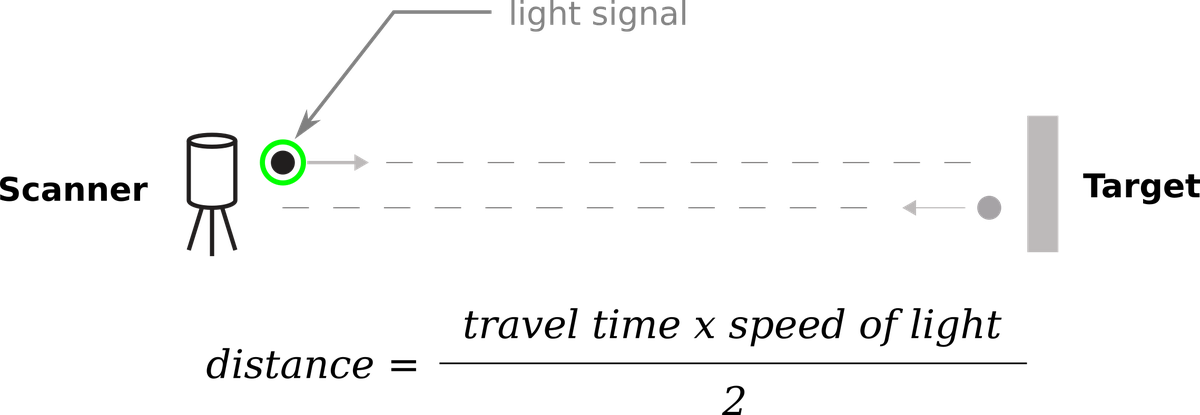 コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分
コネクテッド・自動運転入門
2026年9月3日
SAE自動運転レベル0〜5入門 — ADASと自動運転の責任境界を正しく読む
SAE J3016のレベル0〜5は性能ランキングではなく、動的運転タスク、監視、フォールバック、ODDを誰が担うかの分類である。現行ADAS例、人間への引継ぎ、遅延、安全評価、SOTIF、サイバー攻撃まで図解する。
入門 · 15分
コネクテッド・自動運転入門
2026年9月3日
V2X入門 — クルマ同士・信号機・ネットワークを安全につなぐ通信技術
V2V・V2I・V2N・V2Pは何を交換し、DSRC/ITS-G5とC-V2Xはどう違うのか。遅延・到達信頼性・混雑、協調認識、PKI、位置プライバシー、フェイルセーフを数式と図でつなぐ。
入門 · 13分
制御工学入門
2026年9月3日
制御工学入門:状態オブザーバと線形カルマンフィルタ — 見えない状態を推定する
センサ値は状態そのものではない。線形カルマンフィルタの予測・更新、可観測性、共分散、数値例、LQR/PID/MPCとの接続、ロボット実装と故障時安全を解説する。
入門 · 11分
制御工学入門
2026年9月3日
制御工学入門:LQR — 状態を重み付けして最適なフィードバックを作る
LQRは状態空間モデルと二次評価関数から、状態フィードバックのゲインをリカッチ方程式で導く。PID/MPCとの違い、可観測性、ロボット実装、安全までを解説する。
入門 · 10分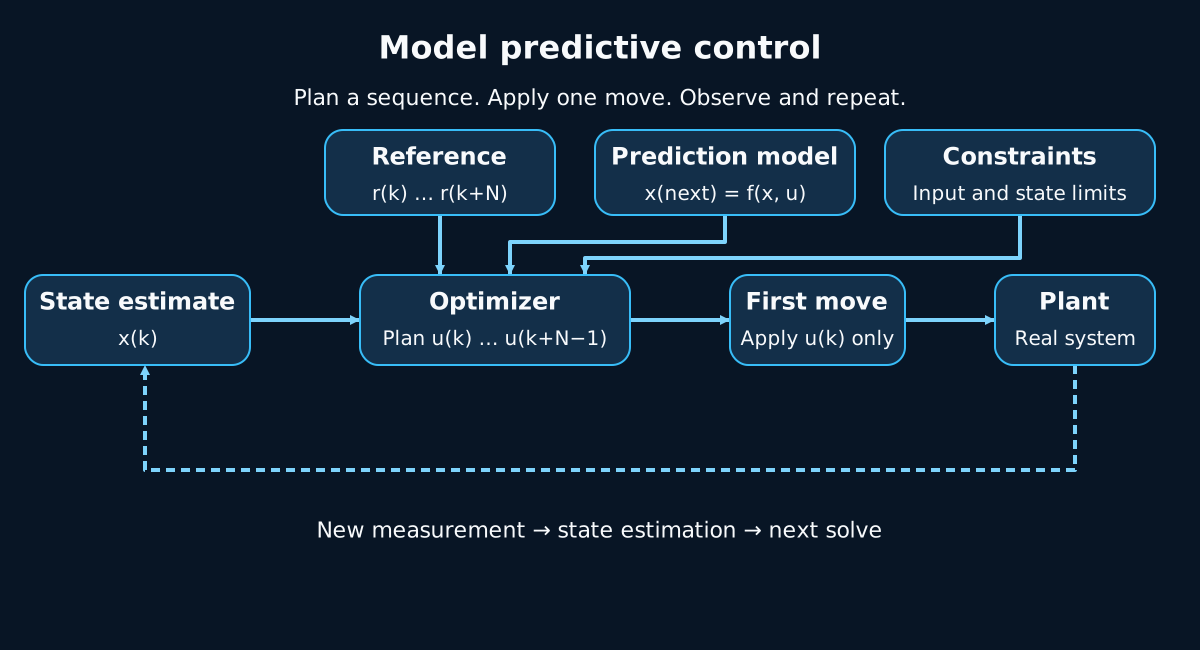 制御工学入門
2026年9月3日
制御工学入門:モデル予測制御 — 未来を予測して制約の中で動かす
モデル予測制御(MPC)は、モデルで将来を予測し、入力・状態・安全制約を満たす操作列を繰り返し最適化する。PIDとの役割分担、数式、実装、研究・製品例までを解説する。
入門 · 12分 制御工学入門 2026年9月3日制御工学入門:経路計画 — A*、Dijkstra、RRT、PRMをどう使い分けるか
経路計画は最短線を引く処理ではない。地図、ロボットの大きさ、探索空間、計算時間、動的障害物、安全停止を扱うA*/Dijkstra/RRT/RRT*/PRMを比較する。
入門 · 10分 制御工学入門 2026年9月3日制御工学入門:PID制御 — 誤差を三つの時間スケールで扱う
PIDは比例・積分・微分を足すだけの制御器ではない。対象、遅れ、飽和、ノイズ、安全を観測し、追従と外乱抑制を両立させるための実装技術を、式・調整法・ROS 2の例で解説する。
入門 · 12分 制御工学入門
2026年9月3日
制御工学入門:軌道生成 — 最小ジャーク、5次多項式、台形速度プロファイル
経路はどこを通るか、軌道はいつどの速度で通るかを決める。最小ジャーク、5次多項式、台形・三角速度プロファイルを式・図・実装・安全の観点から解説する。
入門 · 10分
コンピュータビジョン入門
2026年9月3日
Epipolar Geometry(エピポーラ幾何)入門 — 2枚の画像から奥行きとカメラ運動を読む
エピポーラ幾何は、同じ3次元点が二つの画像にどう写るかを拘束する理論である。Fundamental MatrixとEssential Matrix、8点法・5点法、RANSAC、三角測量、ホモグラフィとの選択、校正、OpenCV/COLMAP実装、失敗条件と近年の学習ベース推定を、数式と図で体系的に解説する。
入門 · 26分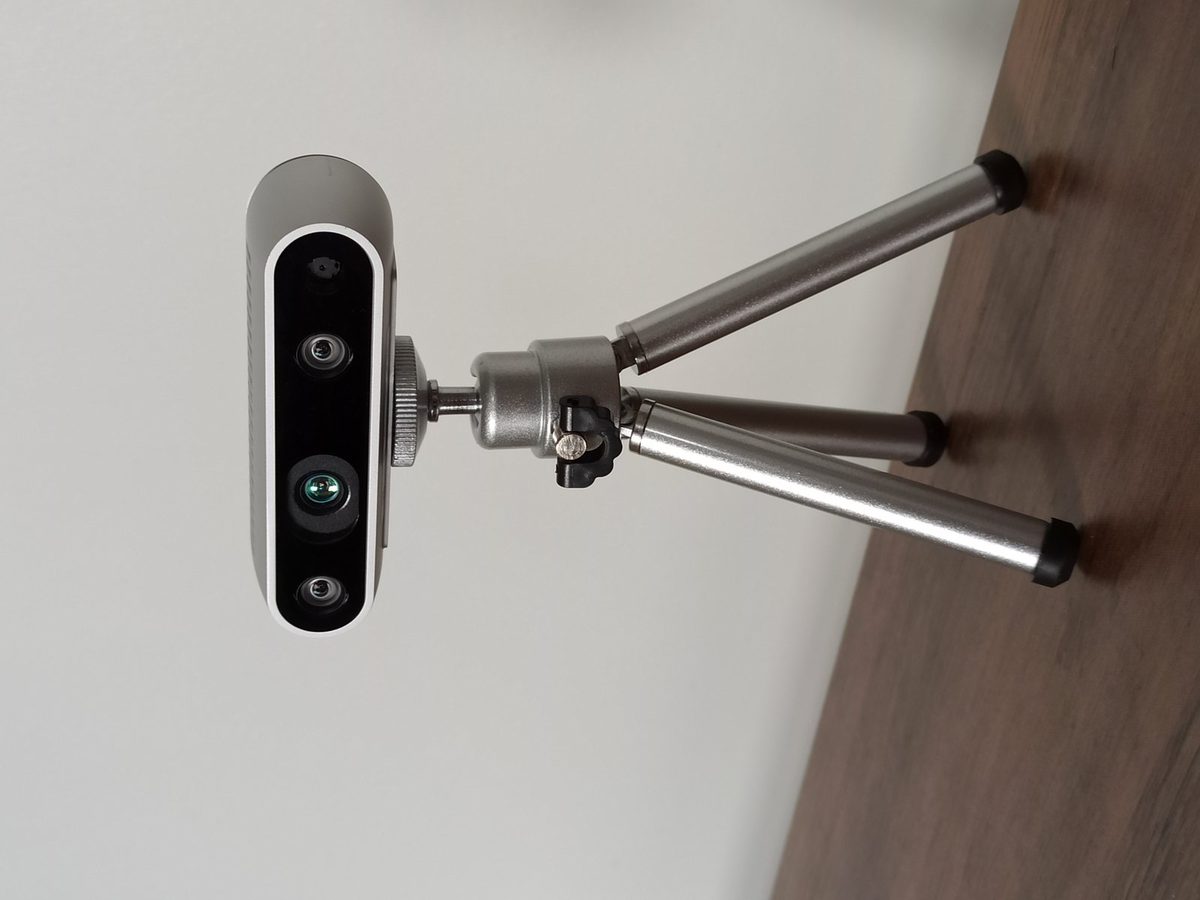 コンピュータビジョン入門
2026年9月3日
Feature Detection(特徴点抽出)入門
画像の中から「もう一度見つけられる場所」を選び、対応付けに使う特徴点抽出。コーナー、Blob、DoG、FAST、ORB、SIFTの原理から、頑健性、評価、現行ツールと学習ベース手法までを一つにつなげて解説する。
入門 · 22分 コンピュータビジョン入門
2026年9月3日
VO/VIO入門 — カメラとIMUで移動を推定するための実践的な基礎
Visual Odometry(VO)とVisual-Inertial Odometry(VIO)は、連続画像と慣性計測からロボットやカメラの相対運動を推定する技術である。単眼のスケール不定性、IMU事前積分、初期化、フィルタと最適化、VINS-Mono・OpenVINSなどの実装、評価指標、失敗条件を数式と図で整理する。
入門 · 25分
コネクテッド・自動運転入門
2026年9月3日
HD地図入門 — 自動運転が読む車線レベルの地図
HD地図は道路を線ではなく、車線・境界・標識・勾配・接続関係を持つデータベースとして表す。SLAM地図との違い、局在化、更新と安全性を図と数式で解説する。
入門 · 10分
コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分 ロボティクス入門
2026年9月3日
ArduPilot入門 — オートパイロットの状態推定・制御・ミッション設計
ArduPilotは、機体のセンサ融合、姿勢・位置制御、航法ミッション、フェイルセーフをオープンソースで実装するオートパイロットである。Copter・Plane・Roverの違い、EKF、PID、MAVLink、SITL、実機安全試験までを図解する。
入門 · 8分 ロボティクス入門
2026年9月3日
Dead Reckoning入門 — 車輪・IMU・GNSSでロボットの移動を積分する
Dead Reckoning(推測航法)は、車輪の回転、IMU、速度センサを積分してロボットの姿勢と位置を更新する基本技術である。差動二輪の運動学、誤差の蓄積、EKFによる補正、屋内搬送ロボットや自動運転での実装を数式と図解で説明する。
入門 · 10分 ロボティクス入門
2026年9月3日
ROS 2入門 — ノード・トピック・DDSでロボットを安全に分散制御する
ROS 2は、センサ、認識、計画、制御を別プロセスへ分け、DDSの通信で結ぶロボット用ミドルウェアである。ノード、トピック、サービス、アクション、QoS、TF2、ライフサイクル、実装とデバッグを、ROS 1との違いと実機運用の注意点まで図解する。
入門 · 8分