この分野の読む順番を学習ガイドで見る → この分野を検索 →
MPC Lab — 予測地平と操舵上限の中で曲率列を解き直す
予測地平・重み・操舵上限を変え、予測軌跡・ソルバーの収束・失敗時の扱いをブラウザで比較する。
実装・実験 · 5分 制御工学入門 2026年9月22日 Lab経路追従の比較Lab — PP・APP・RPP・Stanley・MPCを同じ条件で走らせる
5つの追従方式を同じ車両・経路・初期状態・操舵上限で同時に走らせ、共通の定義の指標で横偏差・滑らかさ・完走を比べる。
実装・実験 · 4分 制御工学入門 2026年9月21日 LabAdaptive Pure Pursuit Lab — 速度で注視距離を変える
速度×注視時間と上下限を使い、加速中の目標点と経路追従をPPと比較する。
実装・実験 · 4分 制御工学入門 2026年9月21日 LabPure Pursuit Lab — 固定注視距離で経路追従を比較
注視距離を変え、横偏差と操舵角、目標点を共通の車両モデルで確認する。
実装・実験 · 5分 制御工学入門 2026年9月21日 LabRegulated Pure Pursuit Lab — 曲率と終点距離で速度を変える
注視距離と速度規制を分け、曲率候補・速度下限・終点減速・実速度をブラウザで比較する。
実装・実験 · 7分 制御工学入門 2026年9月21日 LabStanley Lab — 前輪の横偏差と方位差から操舵する
前輪と後輪の誤差を分け、ゲイン・速度・操舵制約による追従の違いをブラウザで比較する。
実装・実験 · 4分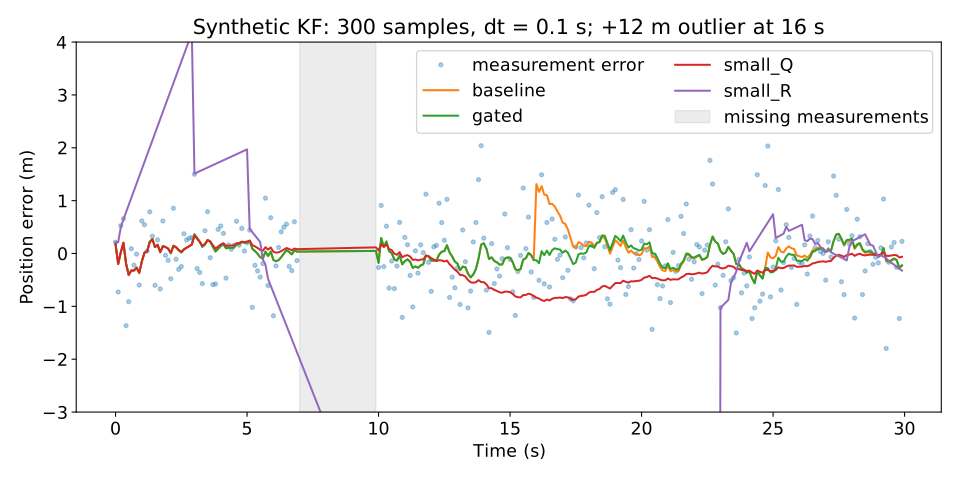 制御工学入門
2026年9月8日
Lab
カルマンフィルタをPythonで動かす
同じ合成軌跡でQ・R・外れ値判定を比較し、推定誤差と観測の棄却数から設定の失敗を見分ける。
実装・実験 · 5分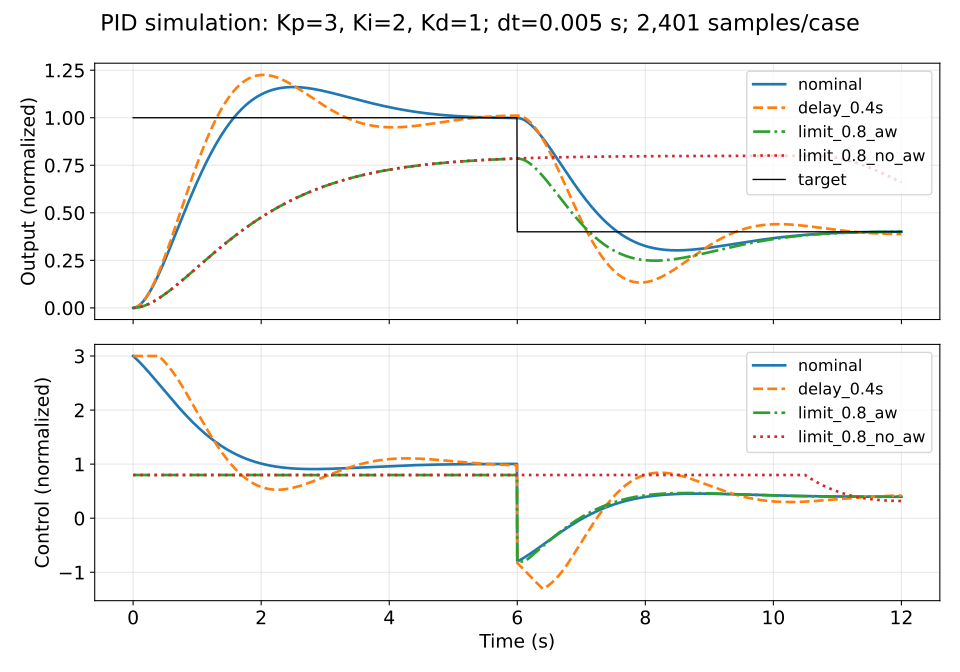 制御工学入門
2026年9月7日
Lab
PID制御をPythonで試す — ゲイン・遅延・飽和で応答はどう変わるか
同じ二次遅れモデルでPID制御を比較し、遅延と出力制限、積分の蓄積が目標値への追従をどう変えるかを再現する。
実装・実験 · 4分 制御工学入門
2026年9月3日
制御工学入門:状態オブザーバと線形カルマンフィルタ — 見えない状態を推定する
センサ値は状態そのものではない。線形カルマンフィルタの予測・更新、可観測性、共分散、数値例、LQR/PID/MPCとの接続、ロボット実装と故障時安全を解説する。
入門 · 11分
制御工学入門
2026年9月3日
制御工学入門:LQR — 状態を重み付けして最適なフィードバックを作る
LQRは状態空間モデルと二次評価関数から、状態フィードバックのゲインをリカッチ方程式で導く。PID/MPCとの違い、可観測性、ロボット実装、安全までを解説する。
入門 · 10分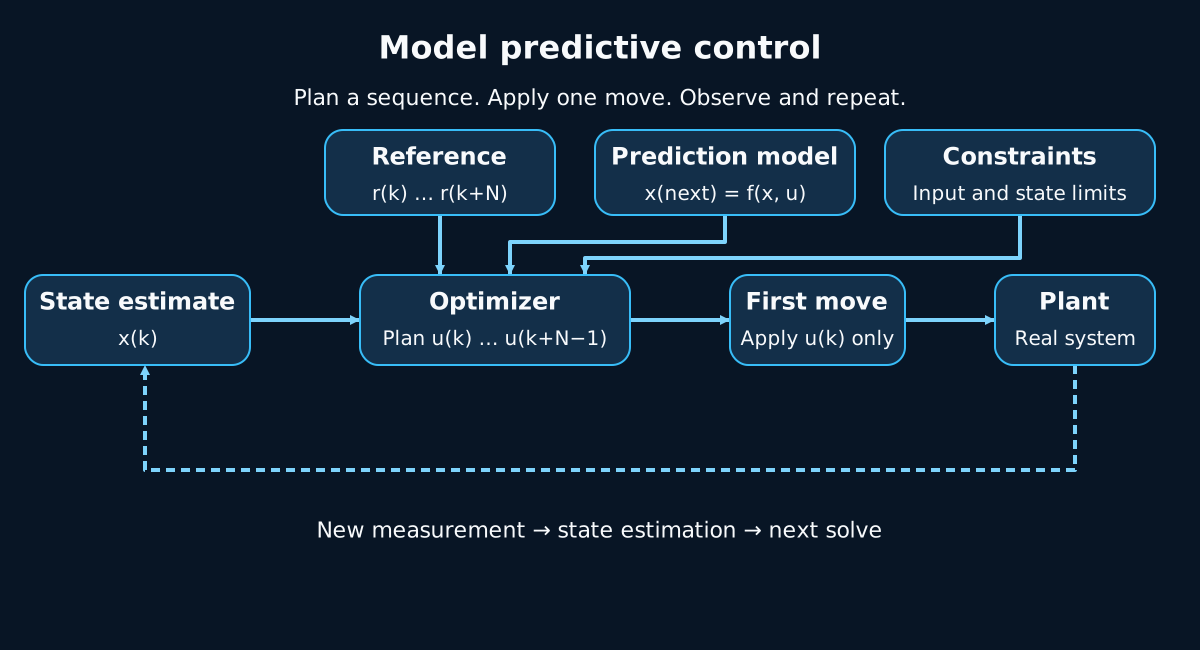 制御工学入門
2026年9月3日
制御工学入門:モデル予測制御 — 未来を予測して制約の中で動かす
モデル予測制御(MPC)は、モデルで将来を予測し、入力・状態・安全制約を満たす操作列を繰り返し最適化する。PIDとの役割分担、数式、実装、研究・製品例までを解説する。
入門 · 12分 制御工学入門 2026年9月3日制御工学入門:経路計画 — A*、Dijkstra、RRT、PRMをどう使い分けるか
経路計画は最短線を引く処理ではない。地図、ロボットの大きさ、探索空間、計算時間、動的障害物、安全停止を扱うA*/Dijkstra/RRT/RRT*/PRMを比較する。
入門 · 10分 制御工学入門 2026年9月3日制御工学入門:PID制御 — 誤差を三つの時間スケールで扱う
PIDは比例・積分・微分を足すだけの制御器ではない。対象、遅れ、飽和、ノイズ、安全を観測し、追従と外乱抑制を両立させるための実装技術を、式・調整法・ROS 2の例で解説する。
入門 · 12分 制御工学入門
2026年9月3日
制御工学入門:軌道生成 — 最小ジャーク、5次多項式、台形速度プロファイル
経路はどこを通るか、軌道はいつどの速度で通るかを決める。最小ジャーク、5次多項式、台形・三角速度プロファイルを式・図・実装・安全の観点から解説する。
入門 · 10分