目次 — 知りたいところから読む
前提と読み方
前提知識 電圧・電流・距離・時間など、仕様に使われる単位。
入門 · 原理・構成・判断のための解説です。
LiDAR(Light Detection and Ranging)は、レーザー光を照射してから対象物に反射して戻ってくるまでの時間(Time of Flight, ToF)を計測し、光速から距離を逆算するセンサーである。カメラが「色・模様」を捉えるのに対し、LiDARは対象の3次元形状そのものを直接、照明条件に左右されずに取得できる点が最大の強みで、自動運転車の周辺認識やロボットのSLAM(自己位置推定+地図構築)で広く使われている。この分野は米Velodyneが切り拓き、DJIからのスピンオフであるLivoxが低価格化を推し進め、いまや中国のHesai・RoboSenseが量産規模で先頭集団に食い込むという、10年強で勢力図が大きく塗り替わった市場でもある。
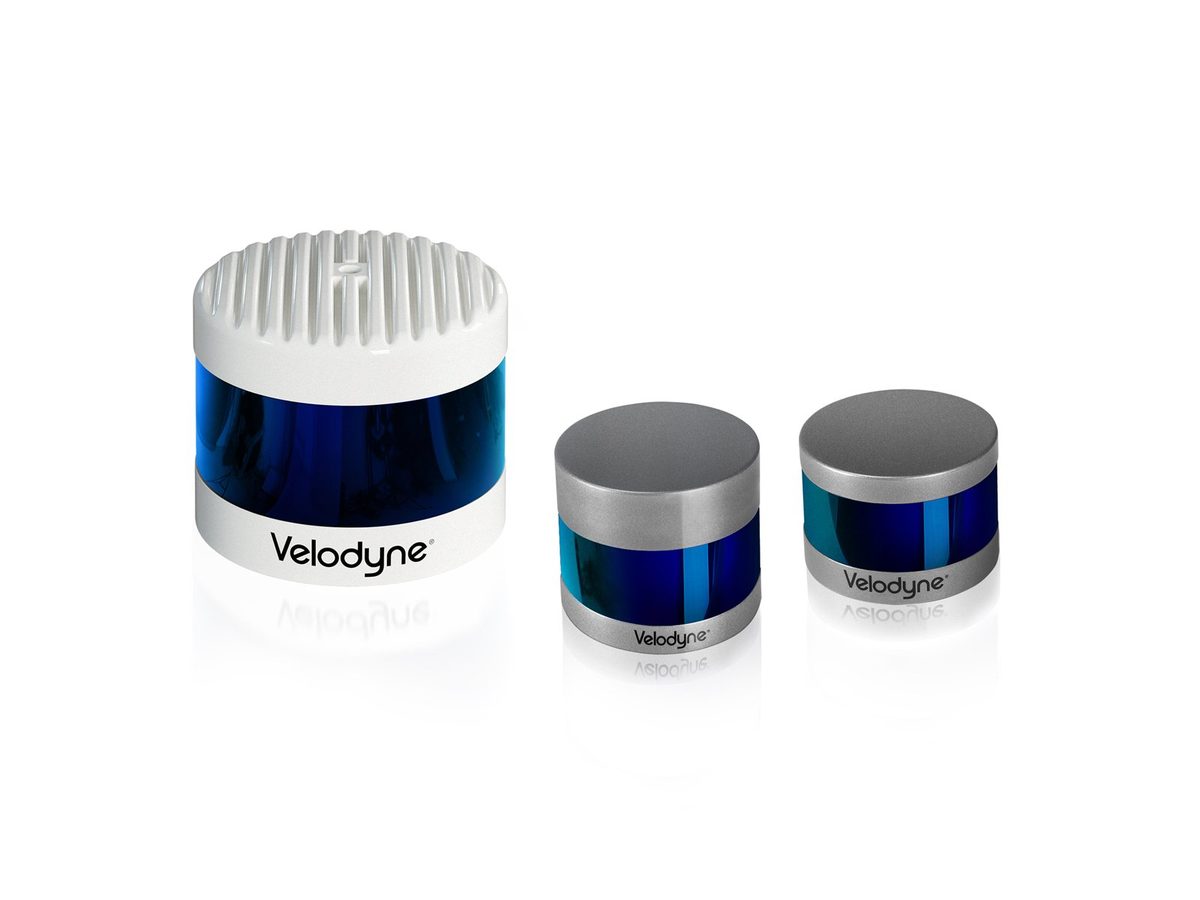 Velodyne Alpha Prime/Ultra Puck/Puckファミリー
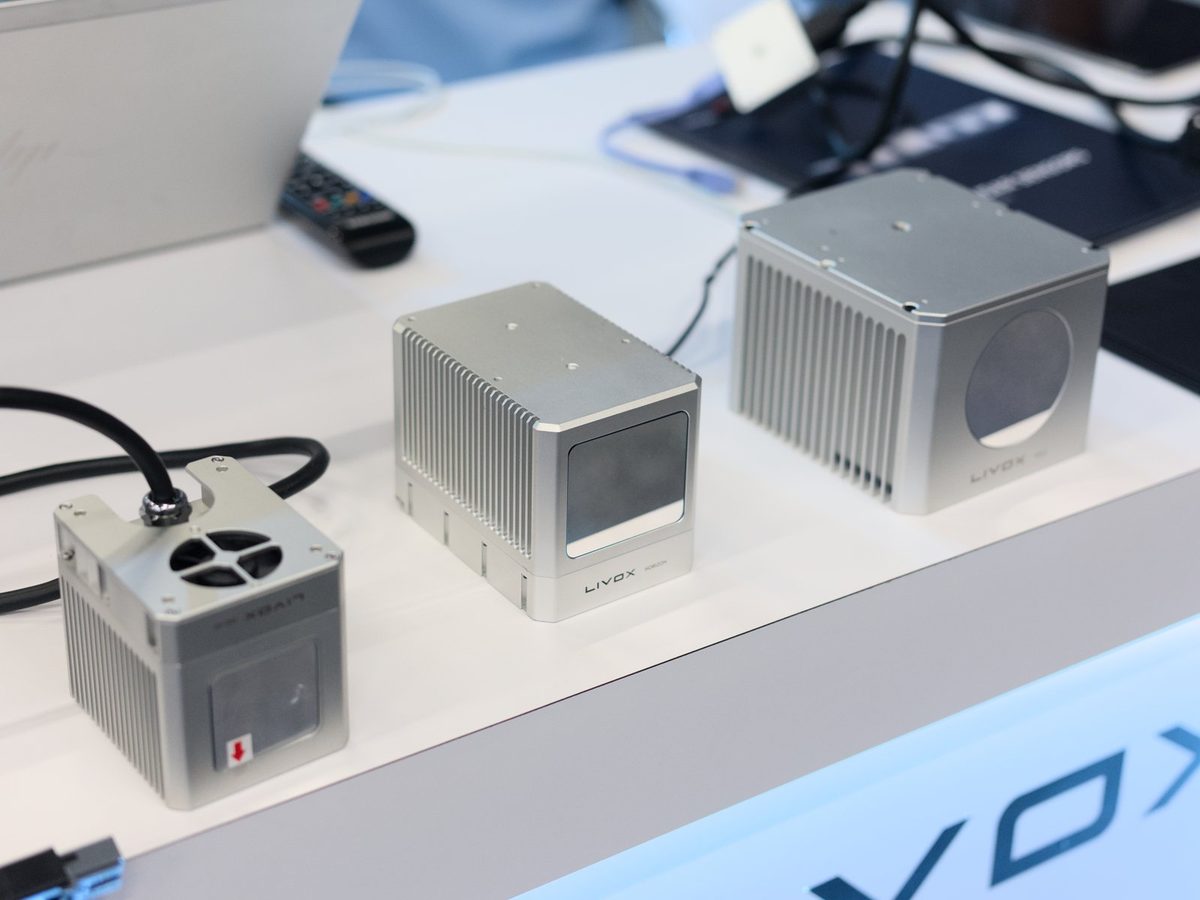 Livox Mid-40 / Horizon / Tele-15
画像: Velodyne Lidar Alpha Prime Ultra Puck Puck Sensor Family(APJarvis, CC BY-SA 4.0)/ Livox Mid-40, Livox Horizon, and Livox Tele-15(Dllu, CC BY-SA 4.0)、いずれもWikimedia Commons。本文で比較する最新モデル(VLP-16・Mid-360S)そのものではなく、各社製品ラインの一例。


原理: 光の往復時間から距離を逆算する
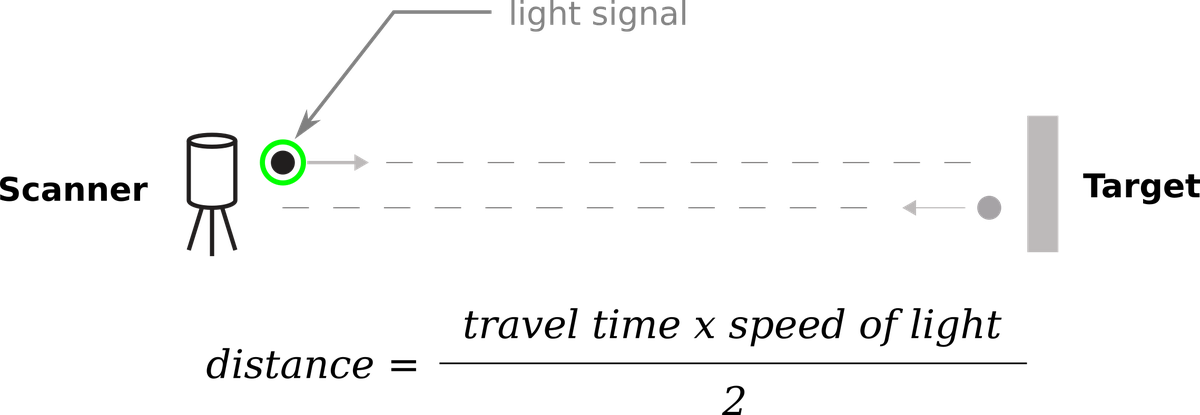
LiDARの基本原理はシンプルである。レーザーパルスを発射してから、対象物に反射して戻ってくるまでの時間 T を計測し、光速 c(\approx 3.0 \times 10^8 m/s)から距離 D を逆算する。
往復距離を2で割るのは、パルスが対象物までの距離を「往復」しているためである。光速が非常に速いため、この時間差はナノ秒(10億分の1秒)オーダーで計測する必要がある――たとえば距離10mの対象物までの往復時間はわずか約67ナノ秒であり、この超高速な時間計測こそがLiDARの技術的難所になる。方式としては、パルスの往復時間を直接計測するdToF(direct Time of Flight)と、変調した連続光の位相差から距離を求めるiToF(indirect Time of Flight、FMCW方式含む)があり、長距離・屋外用途の多くはdToF方式を採用する。
 LiDARのToF原理図
画像: Concept of LiDAR(Cartographer3d, CC BY-SA 4.0)、Wikimedia Commons。

走査方式: 機械式回転型から非回転式(ソリッドステート)へ
LiDARの走査方式は大きく3つに分かれる。
機械式回転型は、レーザー発光/受光素子を積み重ねたユニットをモーターで360度回転させる方式で、Velodyneが切り拓いた元祖の方式である。360度全周を均一にカバーできる代わりに、可動部があるため耐久性・コストの面で不利になりやすい。
MEMS方式は微小な鏡(MEMSミラー)を高速で振動させてレーザーを走査する半固体式で、可動部が小さく低コスト化しやすい。RoboSenseのM1シリーズなど車載量産向けLiDARの主流方式の一つである。
非回転式(Livoxが採用する独自方式)は、2枚のプリズム(Risleyプリズム)を異なる速度で回転させ、レーザーの照射方向を非反復的な花びら状(ロードニア曲線)のパターンで走査する。2枚のプリズムの回転速度比が無理数に近い関係にあると、走査軌跡は理論上決して同じ経路を通らず、時間をかけて積算するほど点群密度が上がり続ける。走査パターンは視野中心を通過する頻度が周辺部より高いため、中心部の点群密度が周辺部よりも濃くなるという特徴的な分布を持つ(中心部の走査線間隔は約0.2度で、従来の64ラインLiDARより高密度)。可動部を小型化しつつ広い視野角を実現できる一方、瞬間的な点群密度は回転型に劣り、積算時間を確保できない高速移動体では性能が制限される。
主要製品のスペック比較
| 製品 | 方式 | レンジ | 点群密度 | FOV |
|---|---|---|---|---|
| Velodyne(現Ouster) Puck VLP-16 | 機械式回転型・16チャンネル | 100m | 約30万点/秒(シングルリターン、デュアルリターンで約60万点/秒) | 水平360°・垂直30°(±15°) |
| Ouster OS1-128 | 機械式回転型・デジタルLiDAR、128チャンネル | 90m(反射率10%の暗い対象物) | 約262万点/秒 | 水平360°・垂直45°(42.4°) |
| Ouster OS2 | 機械式回転型・デジタルLiDAR | 240m | — | 水平360° |
| Livox Mid-360 | 非回転式(プリズム走査) | — | 20万点/秒 | 水平360°・垂直59° |
| Livox Mid-360S(Mid-360の後継、2026年6月発売) | 非回転式(プリズム走査) | 最短検知距離10cm | 20万点/秒を維持 | 水平360°・垂直59° |
| Hesai AT128 | ハイブリッドソリッドステート、128チャンネル(905nm VCSEL) | 200m(反射率10%)、有効地面検知距離約70m | 150万点/秒超 | 水平120° |
| RoboSense RS-LiDAR-M1 | MEMS方式、車載量産グレード | 200m(150m@反射率10%) | — | — |
| RoboSense E1R | フルソリッドステート、144チャンネル | 75m | — | 水平120°×垂直90°、消費電力10W未満 |
Velodyne Puck VLP-16は16チャンネル(垂直方向16本のレーザー列)による2°刻みの垂直分解能が特徴で、自動運転・ロボティクスの実証実験で長年デファクトスタンダードとして使われてきた。OusterのOS1-128はVelodyne型の機械式回転構造を継承しつつ、独自の「デジタルLiDAR」アーキテクチャ(CMOSプロセスでレーザーと受光素子を集積)によって高チャンネル数・高点群密度を実現している。Livox Mid-360Sは、Mid-360のIP67防塵防水設計・内蔵IMU(ICM-40609)を引き継ぎつつ、近距離での検知性能を見直した後継モデルである。
車載・産業用途では中国のHesai・RoboSenseがMEMS方式やソリッドステート方式で急速にシェアを伸ばしている。Hesai AT128は128個の高出力マルチジャンクションVCSELアレイと128個のアバランシェフォトダイオードによる受光を組み合わせたハイブリッドソリッドステート方式で、複数の大手自動車メーカーのADASプログラムに採用され、累計採用台数は数百万台規模に達する。RoboSenseはMEMS方式のM1シリーズと、消費電力10W未満のフルソリッドステート方式E1Rを使い分け、車載グレードの信頼性とロボティクス向けの低コストの両方をカバーしている。2026年時点で自動運転向けLiDARの年間生産能力は業界全体で400万台規模に達している。
業界の裏側にある実話
DARPA Grand Challengeが生んだVelodyne — LiDAR業界の起点は、意外にもオーディオ機器メーカーだった。Velodyne Acoustics創業者のDavid Hallは、もともと家庭用スピーカーの高音質化技術を手がけていた人物である。2004〜2005年のDARPA Grand Challenge(自律走行車で砂漠を150マイル走破する競技)に参加する中で、当初はステレオカメラベースのナビゲーションを試みていたが、他チームとの議論を経てLiDARに着目し、2005年までに64個のレーザーを900rpmで回転させる筐体を持つ世界初のリアルタイム360度サラウンドビューLiDAR「HDL-64」を開発した。2007年のDARPA Urban Challengeで完走した主要チームのほとんどがVelodyne製LiDARを車両上部に搭載しており、この「砂漠のハック」がそのまま自動運転業界の標準装備になった。
DJIからのスピンオフ、Livox — ドローン大手DJIの社内インキュベーションプログラム「Open Innovation Program」に所属していたエンジニアたちが、非反復走査パターンという新しい方式を開発したことをきっかけに、2016年に独立企業として設立されたのがLivoxである。高品質・低価格・高信頼性のLiDARを自動車・スマートシティ・測量・移動ロボットなど幅広い分野に届けることを掲げ、2019年1月のMidシリーズ投入以降、26以上の国と地域、1500社超の顧客に採用されてきた。DJI Store経由でも一般販売されており、コンシューマー寄りの流通チャネルを持つのもLiDAR業界では異色である。
Waymoの自作LiDARと「撤退」 — 自動運転開発初期のWaymo(当時Google)は、外部調達のLiDARが1台7万5000ドルという高コストに悩まされていた。そこで自社開発に踏み切り、2011年から独自LiDARの製造を開始、コストを約7500ドルまで10分の1に引き下げたとされる。2019年には車両バンパー部に搭載する周辺監視用LiDAR「Laser Bear Honeycomb」(垂直FOV 95°・水平360°)を、競合しないロボティクス・警備・農業分野の企業向けに外販開始した。しかし2021年頃、約2年半の外販事業を経て販売を終了しており、自動運転の中核技術を外部に出し続けることの難しさを示す事例になっている。
Hesaiの「中国軍関連企業」指定を巡る法廷闘争 — 米国防総省は2024年、上海拠点のHesai Technologyを含む複数の中国企業を「中国軍関連企業リスト」(1260Hリスト)に追加した。Hesai側は「Hesaiは軍事企業ではなく、製品はすべて民生用」として同年、ワシントン連邦地裁に提訴。2025年7月、地裁はHesaiの同リスト指定を維持する判断を下し、Hesaiは連邦控訴裁判所に控訴した。自動運転向けLiDAR市場で世界的シェアを持つ中国企業が、地政学リスクの渦中に置かれている実例である。
LuminarとVolvoの破綻劇 — 自動車メーカーの量産採用を勝ち取った数少ない米LiDARベンチャーの一つがLuminarで、Volvoの電気SUV「EX90」・セダン「ES90」への標準搭載を実現していた。しかし2025年後半、Volvoは「Luminarが契約上の義務を果たせなかった」として関係を解消し、2026年モデル以降の車両からLiDARを撤去すると発表、既存オーナーには最大1万8000ノルウェークローネの補償金支払いも決定した。Luminarは同年12月15日に連邦破産法11条(Chapter 11)の適用を申請している。「LiDARを自動運転の標準装備にする」という業界の目標に対し、サプライヤー単体の経営体力がボトルネックになりうることを示した近年最大級の事例である。
FAST-LIOとLiDAR・IMUの融合 — Livox Mid-360のような非回転式・高頻度出力のLiDARと相性が良いアルゴリズムとして広く使われているのが、香港大学のWei Xu・Fu Zhangらが2020年に発表した論文「FAST-LIO: A Fast, Robust LiDAR-inertial Odometry Package by Tightly-Coupled Iterated Kalman Filter」(arXiv:2010.08196)である。LiDARの特徴点とIMUデータをタイトカップリングのIterated Kalman Filterで融合し、状態次元に応じた計算量でカルマンゲインを求める新しい定式化により、当時の他手法より大幅に高速な処理を実現した。2021年発表の後継版FAST-LIO2(arXiv:2107.06829)は生点群を特徴抽出なしで直接地図に登録する方式へ発展し、多くの実ロボットプロジェクトで採用されている。ロードサイド設置用LiDARの走査パターン(反復式 vs 非反復式)を比較する論文(arXiv:2511.00060)のように、Livox方式が持つ走査特性そのものを対象にした研究も継続的に発表されている。
性能を左右するパラメータ: 用途で変わる優先順位
- 点群密度: 遠方の小さな物体(人・障害物の端)を検出したい場合に効く。密度が低いと、対象物にレーザーが当たる点数自体が減り検出漏れにつながる。Hesai AT128の150万点/秒超、Ouster OS1-128の262万点/秒のように、車載・高解像度用途では毎秒100万点を超える製品が増えている
- FOV(視野角): 全周囲を1台でカバーしたいロボットでは水平360°が必須になる。逆に前方監視だけでよい車載用途では、Hesai AT128(水平120°)やRoboSense E1R(120°×90°)のように限定的なFOVでも遠距離に特化した性能(レンジ)を優先できる
- レンジ: 高速走行する車両ほど、ブレーキ制動距離を確保するために長いレンジが必要になる。Ouster OS2の240mはトラック輸送のような高速道路運用を想定した設計であり、低速で動くロボットでは近距離の検知精度の方が重要になりやすい
- 最短検知距離: 障害物の近くまで寄って作業するロボットアーム等では、近距離を検知できない「デッドゾーン」があると危険につながる。Mid-360Sが近距離検知性能を見直しているのはこの点に関わる
- 垂直分解能: 路面の段差や縁石など、細かい起伏を検出したい場合に効く。Velodyne Puck VLP-16の16チャンネル・2°刻みという構成は、この分解能とコストのバランスを取った設計である
- 消費電力: バッテリー駆動のドローン・小型ロボットでは消費電力がそのまま航続時間・稼働時間に直結する。RoboSense E1Rの10W未満という数値は、この用途を強く意識した設計値である
- 走査方式ゆえの点群分布特性: Livoxのような非回転式は視野中心の密度が周辺より高くなる非一様な分布を持つため、視野端の物体検出精度が回転型より劣る場面がある。用途によっては積算時間を確保できるかどうか(静止・低速か高速移動か)が実質的な性能を左右する
数値で点群を読む: 時間分解能と角度分解能
スペック表の「レンジ」だけでは、LiDARの見え方は判断できない。距離のばらつきは、飛行時間の誤差を距離へ換算すれば概算できる。パルスの時刻誤差を\sigma_Tとすると、距離の標準偏差は
である。例えば\sigma_T=100\,\mathrm{ps}なら、光速c\simeq3.0\times10^8\,\mathrm{m/s}を代入して\sigma_D\simeq15\,\mathrm{mm}となる。これはセンサー内部の時間計測だけを見た値であり、反射率、入射角、雨滴、複数経路、外部パラメータの誤差は別に加わる。
角度分解能も、遠方の点がどれだけ離れて見えるかを決める。同じ距離Dで隣接するレーザーの角度間隔を\thetaとすれば、横方向の間隔は小角近似で
となる。D=10\,\mathrm{m}、\theta=0.2^\circならs\simeq35\,\mathrm{mm}である。細いポールを確実に検出したいときは、点群密度だけでなく、対象が何本の走査線にまたがるか、移動中に積算時間を確保できるかを確認する。
この二つの誤差は、別々の設計判断につながる。長距離の小物体検出では、受光感度と時間分解能だけでなく、角度分解能、走査周期、車両の速度を合わせて評価する。逆に屋内の低速ロボットでは、最大レンジを伸ばすより、近距離の最短検知距離、床面の反射、ROSドライバの時刻精度を確認した方が効果的な場合がある。
点群が多いほど細い障害物を確実に検出できる?
角度分解能、距離、反射率、走査配置で当たり方が変わる。点数の総量と対象へ実際に届く光線を分けて考える。
参考リンク
- Livox Mid-360S製品ページ
- Livox Mid-360製品ページ
- Mid-360S販売開始のプレスリリース(光響)
- Velodyne VLP-16スペック(Ouster)
- Ouster OS1製品ページ
- Ouster OS2製品ページ
- Hesai AT128製品ページ
- RoboSense RS-LiDAR-M1製品ページ
- RoboSense E1R紹介記事(OpenELAB)
- CES 2026 LiDAR動向(Hesai・RoboSense)
- It Began With a Race — 16 Years of Velodyne LiDAR(Velodyne)
- David Hall(Wikipedia)
- DJI spinoff Livox offers new lidar technology(SiliconANGLE)
- Waymo、LiDAR外販終了の報道(The Robot Report)
- Bringing 3D perimeter lidar to partners(Waymo公式ブログ)
- DC Court Upholds Hesai's Designation as 'Chinese Military Company'(Communications Daily)
- Volvo Ends Relationship With Luminar, Drops Lidar For 2026 Models(Jalopnik)
- Volvo drops lidar for good on EX90 and ES90, pays owner compensation(Electrek)
- FAST-LIO論文(arXiv:2010.08196)
- FAST-LIO2論文(arXiv:2107.06829)
- Which LiDAR scanning pattern is better for roadside perception(arXiv:2511.00060)
現在の項目 · 2 / 21 · センサ・ハードウェア
コメント
コメントの投稿にはログインが必要です
まだコメントはありません。