タグ · 全4件
#LiDAR
 ロボティクス入門
2026年9月6日
Sensor Fusion入門 — 複数のセンサーから、1つの世界モデルを作る技術
カメラは意味に強く、LiDARは幾何に強く、IMUは動きに強く、それぞれ苦手がある。Kalman Filter/Factor Graphによる確率的・最適化的な統合の仕組みから、VIO(Camera×IMU)・LIO(LiDAR×IMU)・BEV Fusion(Camera×LiDAR)まで、複数センサーを1つの世界モデルへ統合するSensor Fusionの基礎を体系的に整理する。
入門 · 24分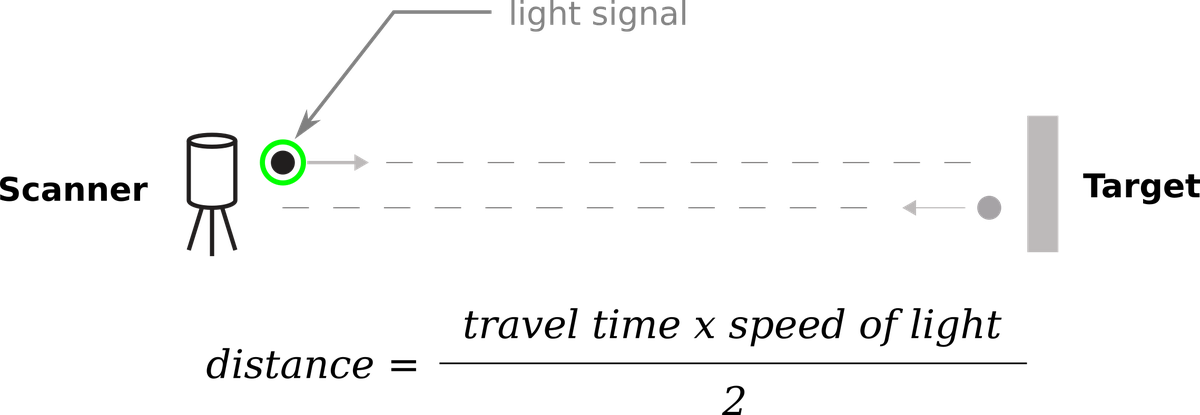 コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分
コネクテッド・自動運転入門
2026年9月3日
占有格子地図入門 — LiDARとカメラの観測を「通れる確率」へ変える
Occupancy Grid Mapは空間をセルに分け、占有・自由・未知を確率で表す。ベイズ更新、log-odds、逆センサモデル、ray casting、動的物体、3D voxel、経路計画との接続を数式と図で解説する。
入門 · 15分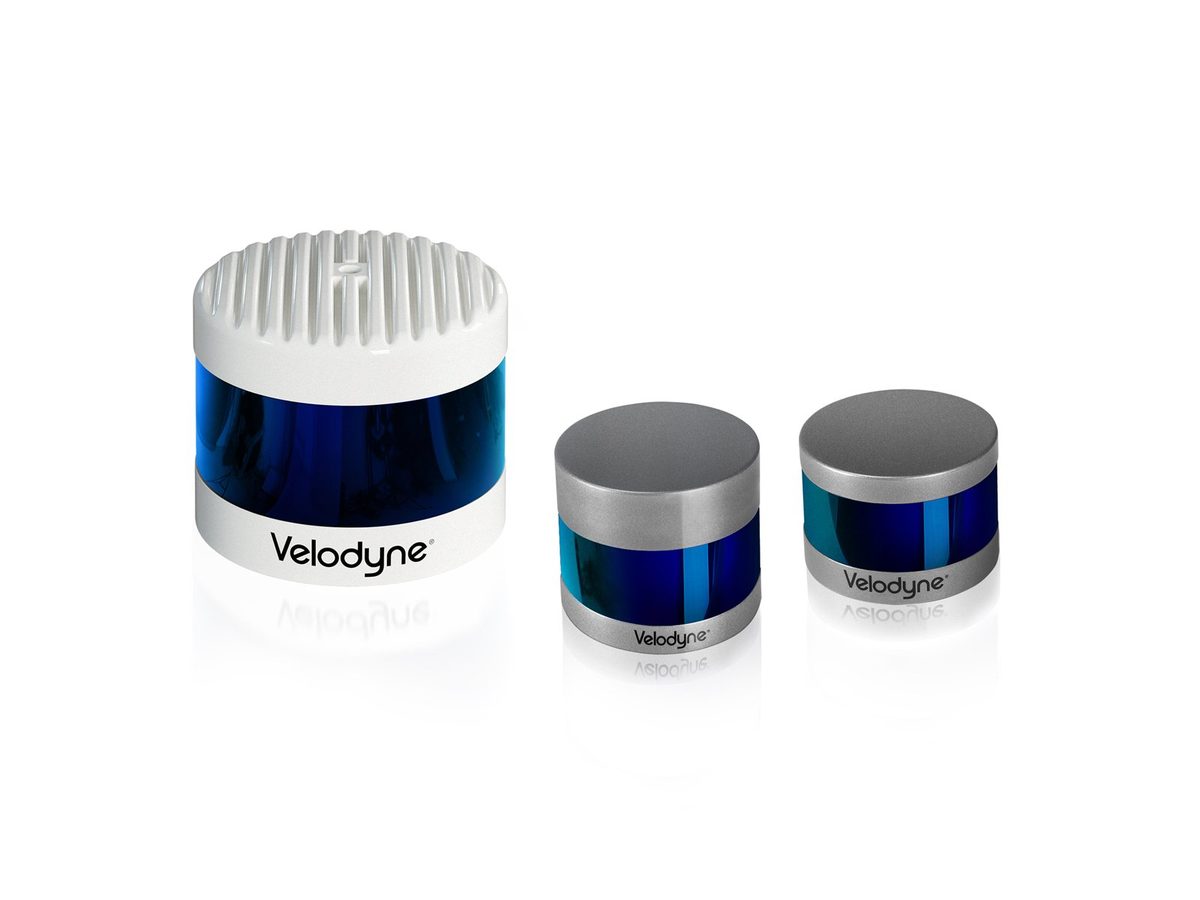 センサ・ハードウェア
2026年7月19日
LiDARの仕組みと主要製品 — Livox・Velodyne・Hesai
光の往復時間で距離を測るLiDARの原理から、回転式のVelodyne Puck、非回転式で低価格化を実現したLivox Mid-360S、中国勢のHesai・RoboSenseまで、実在する主要製品のスペックを比較する。DARPA Grand ChallengeからDJIスピンオフ、Volvo×Luminarの破綻劇まで、業界の裏側にある実話も追う。
入門 · 20分