ARTICLES
글
원리, 구현, 측정, 기업 연구를 아우르는 기술 지식을 체계적으로 정리합니다.
최신 글
 컴퓨터 비전
September 27, 2026
Lab
이미지 밝기·휘도 Lab — 노출, 감마, 클리핑 비교
합성 회색조 이미지의 히스토그램과 기울기로 선형 노출과 인코딩 값 조정을 비교합니다.
Hands-on · 3 분 읽기 컴퓨터 비전
September 27, 2026
Lab
특징점 추출 Lab — Harris와 Shi–Tomasi 비교
합성 영상의 회전, 크기, 밝기를 바꾸고 검출된 코너와 알려진 변환으로 얻은 참조 위치를 비교합니다.
Hands-on · 3 분 읽기 컴퓨터 비전
September 27, 2026
Lab
특징점 매칭 Lab — 기술자 필터, 기하 인라이어와 참값 구분
영상 패치를 비교하고 대응 후보를 걸러, 기하적으로 일치해도 올바른 매칭이 아닐 수 있음을 확인합니다.
Hands-on · 3 분 읽기 컴퓨터 비전
September 27, 2026
Lab
광류 Lab: 두 프레임 사이의 움직임 추적
영상 특징점의 이동을 추정하고 알려진 합성 변환과 비교합니다. 밝기 변화, 가림, 개구 문제에 따른 실패를 살펴봅니다.
Hands-on · 4 분 읽기 제어공학 September 22, 2026 LabMPC 연구실 — 예측 범위와 조향 한계 내에서 곡률 수열을 다시 풀다
예측 범위, 가중치, 조향 한계를 바꾸어 예측 경로, 솔버 수렴, 실패 처리 방식을 브라우저에서 비교합니다.
Hands-on · 6 분 읽기 제어공학 September 22, 2026 Lab경로 추종 비교 연구실 — 동일한 조건에서 PP, APP, RPP, Stanley, MPC 실행하기
하나의 차량, 경로, 초기 상태, 조향 한계에서 다섯 가지 추종기를 함께 실행하고, 공유되는 지표 정의로 횡방향 오차, 매끄러움, 완주 여부를 비교합니다.
Hands-on · 4 분 읽기 제어공학 September 21, 2026 LabAdaptive Pure Pursuit 연구실 — 속도에 따라 선행거리 조정
가속과 최소/최대 범위를 포함하여 속도 스케일링 선행거리를 PP와 비교합니다.
Hands-on · 5 분 읽기 제어공학 September 21, 2026 LabPure Pursuit 연구실 — 고정 선행거리 경로 추종 비교
고정 선행거리를 변경하며 공유 차량 모델에서 추종 오차, 조향, 목표점을 확인합니다.
Hands-on · 5 분 읽기 제어공학 September 21, 2026 LabRegulated Pure Pursuit 연구실 — 곡선 및 목표 지점 근처에서의 속도
선행거리와 속도 조절을 분리하고, 곡률 제한, 속도 하한, 최종 접근, 실제 차량 속도를 비교합니다.
Hands-on · 7 분 읽기 제어공학 September 21, 2026 LabStanley 연구실 — 전륜차축 횡방향 오차와 방위각 오차로부터의 조향
전륜과 후륜의 오차를 분리하고, 브라우저에서 게인, 속도, 조향 제약을 비교합니다.
Hands-on · 4 분 읽기 환경 제어 농업
September 14, 2026
CEA 아쿠아포닉스 — 어류, 미생물, 식물을 위한 수질 경계
어류, 바이오필터, 식물의 수질 조건을 분리한 뒤 질소 전환, 순환, 보충수를 추적합니다.
학습 가이드 · 2 분 읽기
환경 제어 농업
September 14, 2026
CEA 아쿠아포닉스 — 부하, 시스템 용량, 격리 및 회복
고형물, 질소, 인 부하를 분리하고 시스템 용량을 배분하며, 여유 용량과 구역 격리·회복 조건을 기록하십시오.
학습 가이드 · 12 분 읽기
환경 제어 농업
September 14, 2026
CEA 에너지 및 경제성 — 부하 장부와 비용 장부의 분리
LED, HVAC, 펌프, 팬의 전력을 분리한 뒤 자원 대비 수확량 비율, 자본 비용, 운영 비용, 인건비를 별도의 장부로 비교합니다.
학습 가이드 · 3 분 읽기
환경 제어 농업
September 14, 2026
CEA 로트 및 구역 추적성과 격리 운영
혼합은 화학 성분을 평균화할 수 있지만 위생 이력을 지우지는 못합니다. 모(母) 로트, 공유 경로, 격리 범위를 보존하십시오.
학습 가이드 · 5 분 읽기
환경 제어 농업
September 14, 2026
CEA 버섯 재배 — 균류, 배지, 환경, 오염 경계
균류 단계, 배지 수분활성도, 환경 단계, 오염 경계를 하나의 기록 설계로 통합합니다.
학습 가이드 · 4 분 읽기
환경 제어 농업
September 14, 2026
CEA 영양분 투입 — 탱크 회계, 펌프 교정, 상태 제어
물 보충, 원액 추가, 배수/재충전을 하나의 성분 수지로 비교하고, Python으로 가상 예제를 재현하십시오.
학습 가이드 · 18 분 읽기
환경 제어 농업
September 14, 2026
CEA 회수 용액 — 위생, 처리, 재사용 경계의 분리
회수 용액은 EC가 일치하더라도 뿌리에 적합하지 않을 수 있습니다. 수집, 격리, 처리, 잔류물 확인, 재사용 승인을 분리하십시오.
학습 가이드 · 3 분 읽기
환경 제어 농업
September 14, 2026
Lab
CEA 센싱 및 이미지 추정 — 센서 배치와 투영 잎 면적
CO₂, EC, pH, DO, 유량, 수위, 압력을 결합하여 공간적 차이, 계측기 편향, 샘플 이동 지연을 분리합니다. 순환, 환기, 물수지 잔차를 확인합니다.
학습 가이드 · 27 분 읽기
환경 제어 농업
September 14, 2026
CEA 물 경로와 다단 수리학 — NFT, DWC, 드립, 수두 균형
박막 채널, 침수된 뿌리, 드립 급수 배지를 비교하여 순환, 보충수, 저장량 변화를 분리합니다.
학습 가이드 · 17 분 읽기 환경 제어 농업
September 13, 2026
Lab
CEA 기후 수지 연구실 — 열, 수증기, CO2를 각각 보존하십시오
Python으로 가상의 단일 구역 모델을 적분하여 LED 발열, 실외 교환, 환기, 열용량, 냉방이 실내 온도를 어떻게 변화시키는지 검증하십시오.
Hands-on · 18 분 읽기
환경 제어 농업
September 13, 2026
Lab
CEA 기후 제어 — 온도, 습도, 센서, 응답, 상호결합
실내 온도와 수증기 질량을 두 개의 상태로 취급한 뒤, 냉방, 제습, 재가열, 환기 간의 상호작용과 테스트 조건을 정의합니다.
학습 가이드 · 25 분 읽기
환경 제어 농업
September 13, 2026
Lab
CEA 식물 환경과 광 설계 — 광합성, 광량, 분포, 스펙트럼
광합성, 호흡, 기공, 수분 수송을 환경 측정값과 연결합니다. 두 가지 가상 계산으로 탄소 획득량을 수확 질량과, 증기압차를 증산과 각각 분리합니다.
학습 가이드 · 25 분 읽기 컴퓨터 비전
September 13, 2026
단안식 깊이 추정 - 상대적 순서에서 미터법 거리까지
단안 심도에 대한 기본 설명: 상대적 심도와 미터법 심도, 척도 모호성, 평가 프로토콜 및 고장 조건
학습 가이드 · 4 분 읽기 컴퓨터 비전
September 13, 2026
뉴럴 3D — 새로운 시점 합성 및 시각적/기하학적 평가 분리
신경망을 이용한 장면 표현, 새로운 시점 합성, 검증된 시점, 그리고 시각적 평가와 기하학적 평가의 분리에 대한 입문서.
학습 가이드 · 4 분 읽기
환경 제어 농업
September 11, 2026
Lab
VPD 및 DLI 연구실 - 습도 및 광량 시계열 검증
합성 CSV 파일에서 공기 증기압차(VPD)와 일일 일조량 적산값을 계산하고, 불균등한 간격, 결측 데이터 및 단위 오류를 테스트합니다.
Hands-on · 5 분 읽기 제어공학
September 8, 2026
Lab
파이썬에서 칼만 필터 실행하기: 노이즈, 결측 데이터 및 이상치 처리
추정치를 사용하여 하나의 합성 궤적에서 Q, R 및 이상치 게이팅을 비교합니다. error and rejected observations.
Hands-on · 5 분 읽기 로봇공학 기초
September 8, 2026
Lab
ICP가 실패하는 이유: 초기화, 이상치 및 대칭 기하학적 구조
2D 정합을 실행하고 잔차, 대응 범위 등을 구분합니다. true pose error.
Hands-on · 5 분 읽기 노트
September 8, 2026
Lab
Docker 데이터 저장 위치: 레이어, 볼륨 및 백업
쓰기 가능한 레이어, 명명된 볼륨 및 바인드 마운트를 구분한 다음 영속성을 확인합니다. across container recreation.
Hands-on · 8 분 읽기 노트
September 8, 2026
Lab
홈 서버 전력 측정: 유휴, 추론 및 저장 시 전력 소모량
벽면 유효 전력을 지속적으로 기록하고 대기 전력 수요와 에너지를 비교하십시오. per completed workload.
Hands-on · 4 분 읽기 머신러닝
September 8, 2026
Lab
로컬 LLM 벤치마킹: 첫 응답, 생성 속도 및 메모리
첫 번째 답변 내용을 생성률 및 제어와 별도로 측정합니다. residency, caching and memory conditions.
Hands-on · 4 분 읽기 동력계와 기계공학 September 8, 2026 Lab로봇 감속기: 유성 기어식, 변형파식 및 사이클로이드식 메커니즘
세 가지 메커니즘을 비교하고 속도, 토크 및 관성과 선택 사이의 관계를 설명하십시오. criteria beyond backlash.
Fundamentals · 10 분 읽기 전력전자 September 8, 2026 Lab모터 속도 제어부터 FOC까지: 전류, 토크 및 중첩 루프
속도 제어가 전류를 요청하는 방식과 FOC가 회전을 연결하는 방식을 이해합니다. coordinates, electrical angle and limits.
Fundamentals · 10 분 읽기 로봇공학 기초
September 8, 2026
Lab
Nav2는 경로는 있지만 움직이지 않습니다: 진단 워크플로
형상, 비용 지도, 제어 가능성 및 명령 전달을 검토하여 설명합니다. a stopped robot.
Hands-on · 9 분 읽기 전력공학
September 8, 2026
Lab
계통 주파수 시뮬레이션: 불균형, 관성 및 1차 응답
간단한 단일 영역 모델을 사용하여 관성 모멘트를 기본 주파수 응답에서 분리합니다. after a supply deficit.
Hands-on · 4 분 읽기 기업 연구
September 8, 2026
로봇 감속기 제조업체: 메커니즘, 응용 분야 및 사업 범위
Nabtesco, Harmonic Drive Systems 및 Sumitomo Heavy Industries를 비교해 보세요. official product and business sources.
Industry research · 10 분 읽기 로봇공학 기초 September 8, 2026 Lab로봇 좌표 변환: 행렬, 쿼터니언 및 TF
수치적 예를 사용하여 회전, 평행 이동, 역변환 간의 관계를 설명하세요. quaternions and ROS frames.
Fundamentals · 5 분 읽기 로봇공학 기초 September 8, 2026 Labrosbag2를 사용하여 로봇 오류를 재현합니다: 입력, TF 및 시간
제어된 재생 비교를 구축하고 중복된 TF 게시자를 진단합니다. and mixed time sources.
Hands-on · 12 분 읽기 센서와 하드웨어
September 8, 2026
Lab
정지형 IMU 로그 판독: 편향, 산포 및 알란 편차
평균, 표준 편차 및 겹치지 않는 알란 편차를 계산합니다. overinterpreting a short gyro log.
Hands-on · 4 분 읽기 센서와 하드웨어
September 8, 2026
Lab
샘플링 및 에일리어싱: 빠른 폴링만으로는 충분하지 않은 이유
12Hz 및 8Hz 신호에서 동일한 샘플을 재현하고 ODR을 구별하십시오. bandwidth, polling and decimation.
Hands-on · 4 분 읽기 건설기계공학
September 7, 2026
불도저 기초 - 크롤러 구동력과 블레이드 제어 이해하기
불도저는 유압과 구동계를 통해 흙을 밀어내는 블레이드와 크롤러의 제어를 통합한 기계입니다. 이 글에서는 지면 압력, 견인력, 블레이드 자세, GNSS/IMU 기반 ICT 구조, 코마츠 D61/D65 시리즈와 캐터필러 D6 XE의 설계 배경, 그리고 전동화 및 자율 수평 유지 연구를 방정식과 현장 관점을 통해 정리합니다.
Fundamentals · 9 분 읽기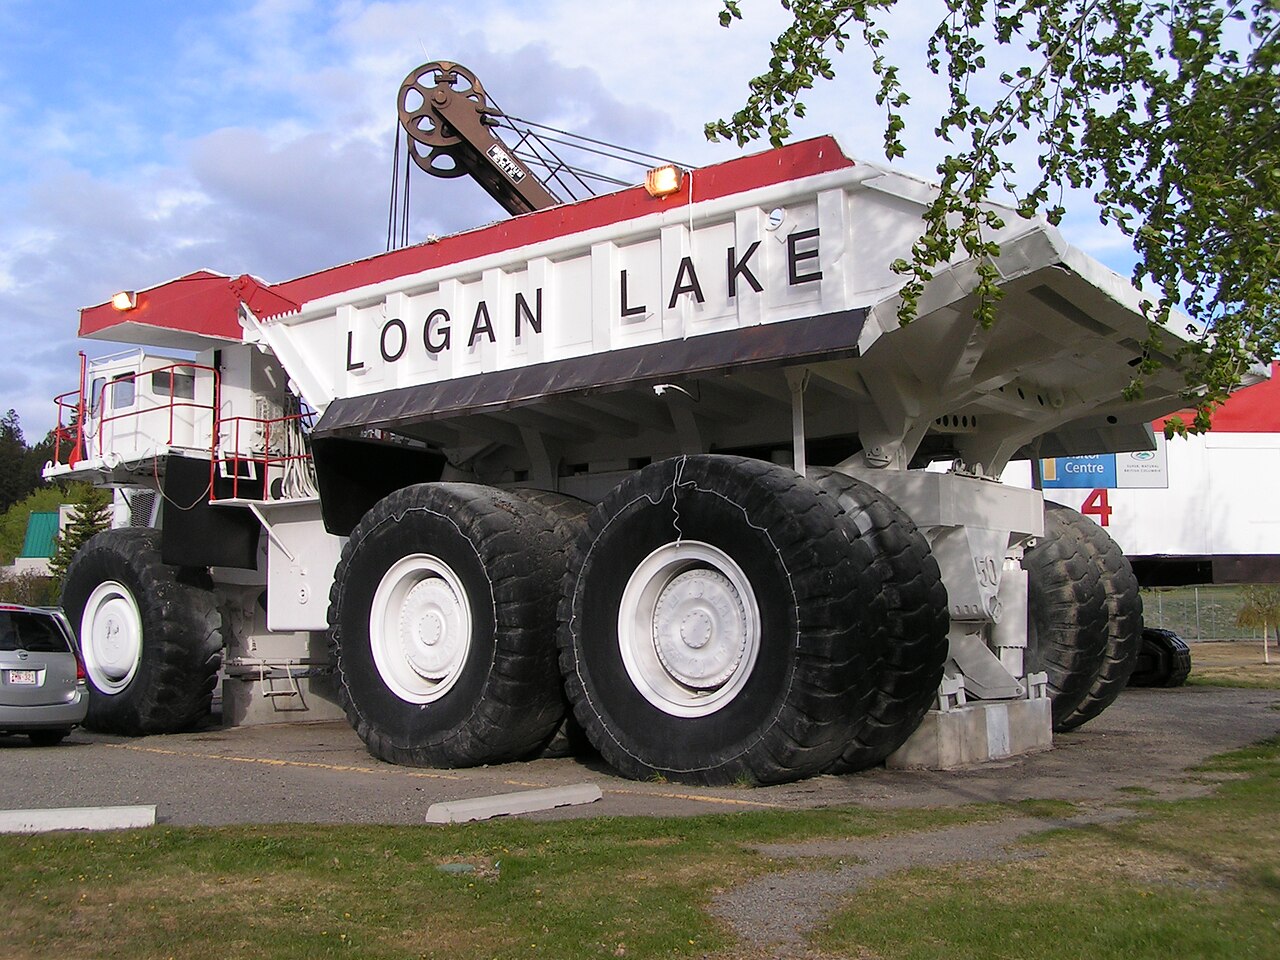 건설기계공학
September 7, 2026
덤프트럭 기초 — 적재 용량, 구동계 및 자율 주행 운송 설계
덤프트럭은 단순히 흙을 나르는 기계가 아닙니다. 적재 용량, 타이어/궤도판, 디젤/전기 구동 방식, 유압식 적재함, 제동 장치, 그리고 광산 자율 운반 시스템까지 하나의 운송 시스템으로 설계된 기계입니다. 이 글에서는 적재 용량 계산, 경사로 주행 능력, 감속 장치, 그리고 코마츠와 캐터필러의 최신 자율 운반 기술에 대해 다룹니다.
Fundamentals · 8 분 읽기 건설기계공학
September 7, 2026
유압 굴삭기 - 센서와 방정식을 통해 붐, 암, 유성 기어 이해하기
유압 굴삭기는 디젤 엔진의 회전력을 유압 펌프, 실린더 및 감속 기어에 전달하는 이동형 로봇입니다. 이 글에서는 붐, 암 및 버킷의 운동학, IMU를 이용한 버킷 가장자리 추정, 상부 구조 및 하부 구조의 유성 기어, 코마츠와 캐터필러의 최신 ICT/전동화 노력, 그리고 자율 굴착에 대한 진행 중인 연구를 도식화합니다.
Fundamentals · 13 분 읽기 제어공학
September 7, 2026
Lab
Python에서 PID 제어기의 게인, 딜레이, 포화도를 조절해 보세요.
측정 지연, 액추에이터 한계 및 적분 와인드업이 어떻게 변하는지 재현하십시오. PID tracking on the same second-order model.
Hands-on · 4 분 읽기 컴퓨터 비전
September 7, 2026
특징점 추적 기초 — 프레임 간 동일한 지점을 놓치지 않는 방법
특징점 추적은 비디오 시퀀스의 여러 프레임에서 동일한 물리적 지점을 매칭하는 과정입니다. 이 글에서는 템플릿 추적, 루카스-카나데 광류, 디스크립터 매칭, RANSAC, 이상치 제거, 칼만 필터 예측을 공식과 구현 단계와 함께 정리하고, 시각 주행 거리 측정법(Visual Odometry)과 SLAM이 제대로 작동하지 않는 조건과 그 해결 방안을 설명합니다.
Fundamentals · 10 분 읽기 컴퓨터 비전
September 7, 2026
루프 클로저 기본 가이드 — 루프 구간에서 SLAM 시스템의 드리프트 현상을 한 번에 해결하는 방법
루프 클로저는 로봇이 이전에 방문했던 장소로 돌아왔음을 인식하고 누적된 자기 위치 추정 오차를 전체 지도에 분산시키는 과정입니다. 본 논문에서는 장소 인식, 이미지 검색, 기하학적 검증, 포즈 그래프 최적화, 오탐 방지, 그리고 현재의 SLAM 구현 및 연구에 대해 체계적으로 설명합니다.
Fundamentals · 8 분 읽기 컴퓨터 비전
September 7, 2026
광학 흐름 입문 — 이미지 움직임에서 속도와 구조 읽기
광학 흐름(Optical Flow)은 일련의 이미지에서 각 픽셀이 이동한 방향을 나타내는 벡터장입니다. 이 글에서는 밝기 항상성 제약 조건, 루카스-카나데(Lucas-Kanade) 및 혼-슌크(Horn-Schunck) 알고리즘, 피라미드 구조, 밀집 흐름과 희소 특징 추적, RAFT와 같은 학습 기반 방법, 카메라 움직임, 동적 객체, 평가 방법론 등을 기본 수학적 원리와 함께 다룹니다.
Fundamentals · 8 분 읽기 컴퓨터 비전
September 7, 2026
PnP 기초 — 3D 포인트와 이미지만으로 카메라 포즈 복원하기
Perspective-n-Point(PnP)는 알려진 3D 점과 해당 이미지 점을 이용하여 카메라의 위치와 방향을 추정하는 기하학적 문제입니다. 이 글에서는 투영 방정식, P3P/AP3P, EPnP, 반복 최적화, RANSAC, 평면 퇴화, 그리고 Visual SLAM, AR, 측량 분야에서 PnP가 어떻게 활용되는지 수학적 원리와 구현 체크리스트를 통해 살펴봅니다.
Fundamentals · 9 분 읽기 노트
September 7, 2026
Lab
홈 서버 백업 및 복구 - 간단한 복원 실습
작은 SQLite를 사용하여 복원된 파일과 사용 가능한 애플리케이션 데이터를 구분합니다. exercise, then map the checks to a real server.
Hands-on · 4 분 읽기 전력공학
September 7, 2026
고출력 배터리 기초 - 셀 화학부터 그리드 규모 에너지 저장 및 BMS까지
배터리는 "전기를 저장하는 발전소"가 아니라, 시간에 따라 전력 공급과 수요를 조절하는 전력 장비입니다. 이 글에서는 배터리 셀의 전압, 용량, C-rate, SOC/SOH, 열 폭주, 안전 설계, 그리드 규모 에너지 저장 및 V2G(차량 대 가스 통신), 그리고 고체 배터리와 같은 최첨단 연구 분야를 계산과 도표를 통해 자세히 살펴봅니다.
Fundamentals · 10 분 읽기 전력전자
September 7, 2026
전력 전자 개론 — 반도체 스위치를 사용하여 전압, 전류 및 주파수를 변환하는 방법
전력 전자 기술은 반도체 스위치를 고속으로 켜고 끄는 방식으로 전기 에너지를 변환하는 기술입니다. 이 글에서는 정류기, DC-DC 컨버터, 인버터, PWM, SiC/GaN, 모터 드라이브, 전력망 연계, 열 설계 등을 수학 및 파형과 연관시켜 설명하고, 이러한 기술이 전기 자동차, 신재생 에너지, 데이터 센터에 중요한 이유를 제시합니다.
Fundamentals · 10 분 읽기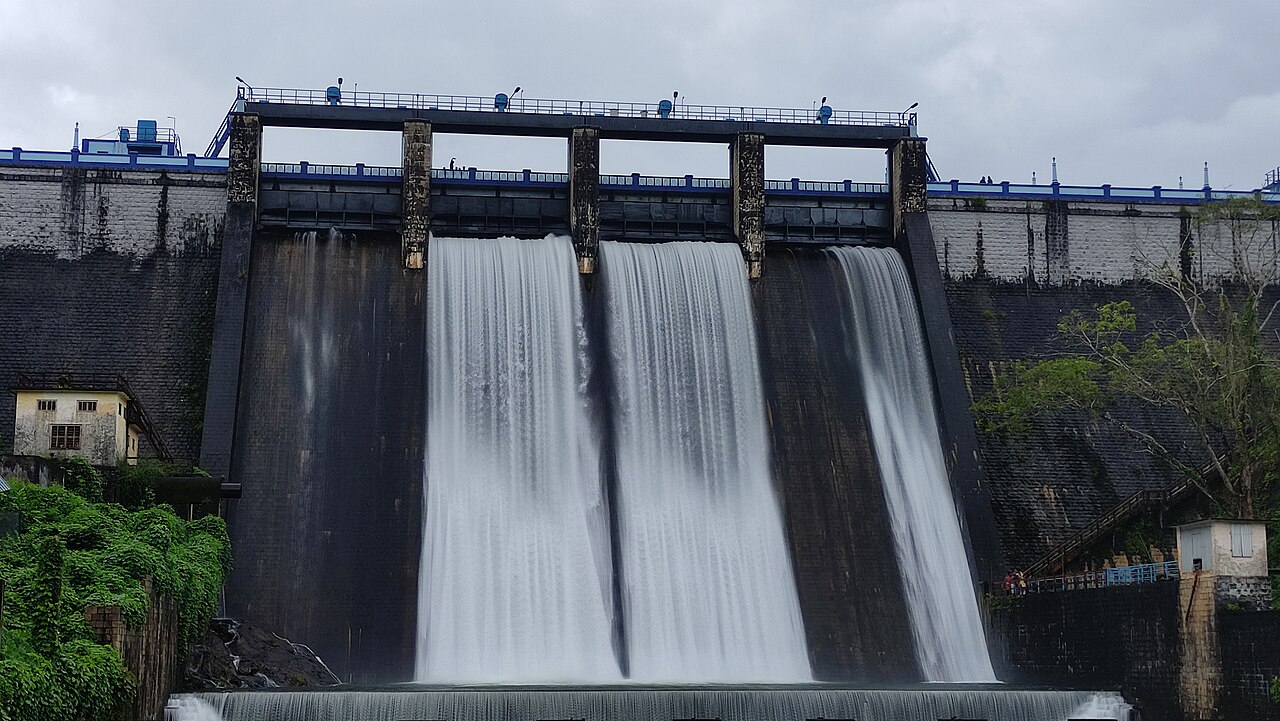 전력공학
September 7, 2026
수력 발전 기초 - 낙차와 유량을 조절 가능한 전력 및 저장 용량으로 전환하기
수력 발전은 물방울과 물의 흐름을 터빈과 발전기를 통해 전기로 변환합니다. 이 글에서는 출력 방정식, 터빈 선정, 댐, 유수식 및 양수식 발전소, 조속기 및 전력망 조절, 어류 이동 및 환경, 디지털 트윈 및 가변속 양수 발전소 등 장비와 운영 측면을 모두 다룹니다.
Fundamentals · 24 분 읽기 전력공학 September 7, 2026발전부터 소비까지 - 전력 공학 개요
전력, 에너지 등을 통해 발전, 전력망, 변환 및 저장을 연결합니다. transmission losses and balancing.
학습 가이드 · 4 분 읽기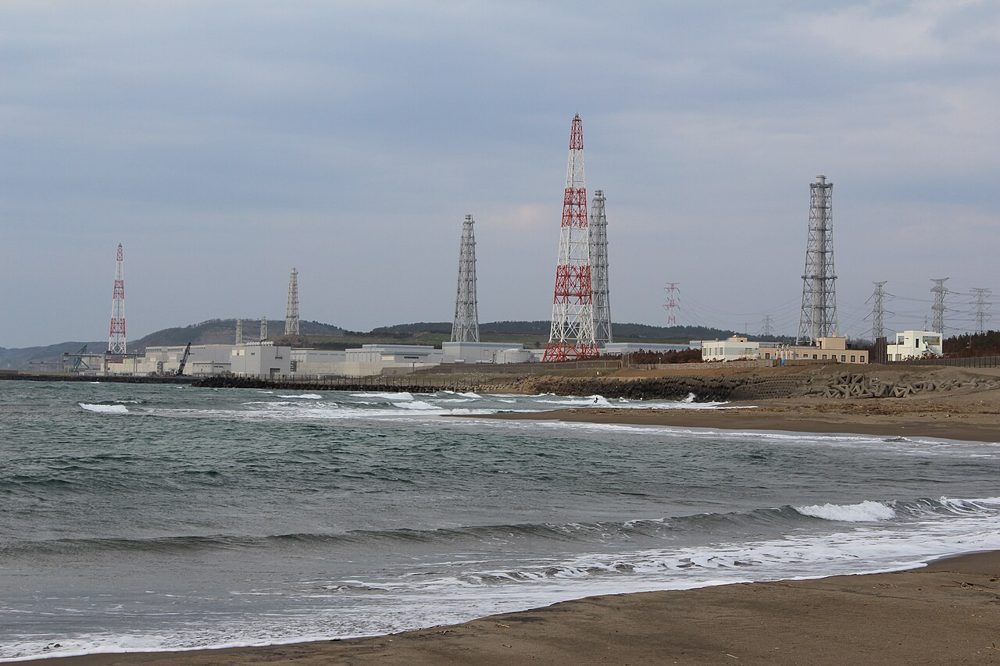 전력공학
September 7, 2026
원자력 발전 기초 - 핵분열열에서 증기, 안전 시스템 및 전력망 운영까지
원자력 발전은 핵분열에서 발생하는 열을 증기 터빈으로 전달하는 거대한 열 엔진입니다. 이 글에서는 핵분열 연쇄 반응, 경수로의 1차 및 2차 시스템, 반응도 및 냉각, 안전 시스템, 핵연료 주기, 소형 모듈형 원자로(SMR) 및 최첨단 연구를 효율, 위험, 전력망 운영과 관련된 방정식과 도표를 통해 체계적으로 설명합니다.
Fundamentals · 10 분 읽기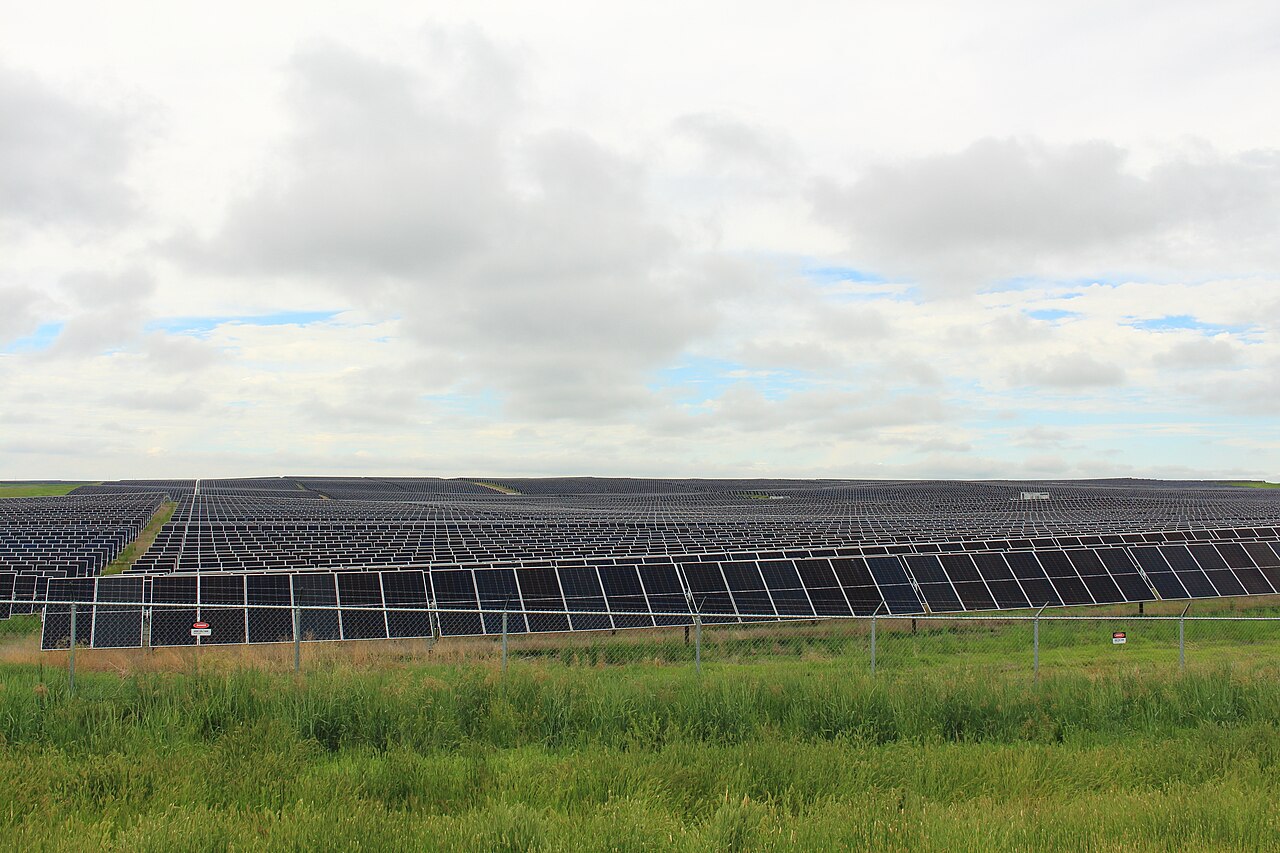 전력공학
September 7, 2026
태양광 발전 기초 — 빛을 직류로 변환하여 전력망 및 배터리에 연결하는 방법
태양광 발전은 광전지 셀의 pn 접합부에서 빛을 직류 전기로 변환한 다음, MPPT(최대 전력점 추적), 인버터 및 변압기를 통해 부하 또는 전력망으로 전달하는 시스템입니다. 이 글에서는 전류-전압 특성, 온도, 음영 및 일사량의 영향, 전력망 연계, 배터리, 현재 사용되는 장비, 그리고 최첨단 페로브스카이트 연구를 방정식과 도표를 통해 정리합니다.
Fundamentals · 9 분 읽기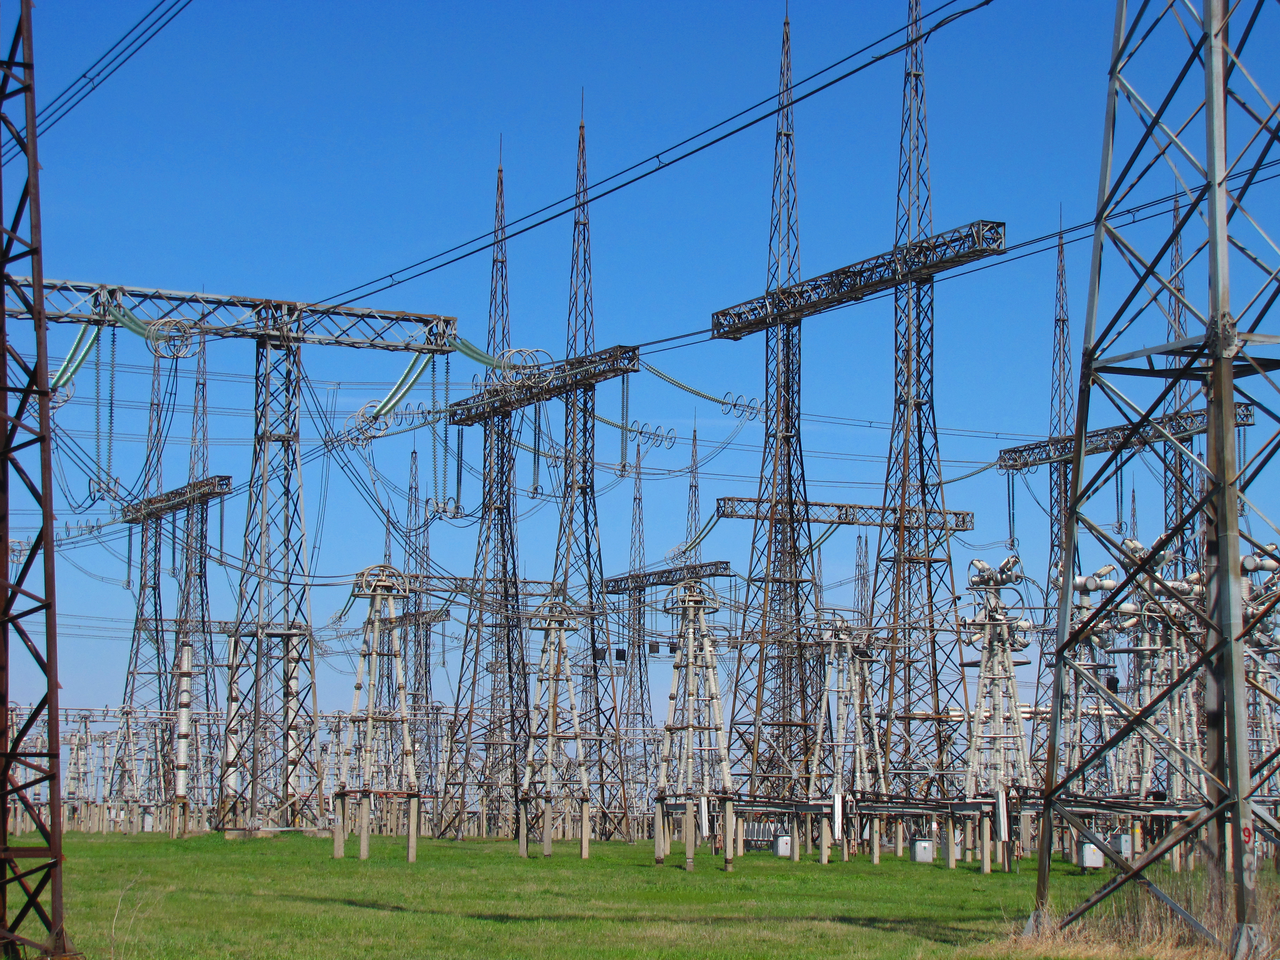 전력공학
September 7, 2026
변전소 및 송전선로 기초 — 고전압, 보호 계전기 및 HVDC를 계통 동작을 통해 이해하기
발전소에서 생산된 전기를 수백 kV까지 승압한 다음 변전소에서 단계적으로 강압하는 이유는 무엇일까요? 이 글에서는 변압기, 차단기, 모선, 보호 계전기, 송전선의 역할을 도식화하고, 손실, 전력각, 절연 협조에 대한 공식과 더불어 최신 장비, 디지털 변전소, HVDC 연구를 하나의 시스템으로 살펴봅니다.
Fundamentals · 13 분 읽기
전력공학
September 7, 2026
전력 시스템 기초 — 발전, 송전 및 저장 시스템을 하나의 시스템으로 이해하기
수력, 화력, 원자력, 태양열, 풍력은 발전 방식만 비교하면 전혀 달라 보입니다. 하지만 이 글에서는 주파수, 수요-수요 균형, 변전소, 송전 손실, 배터리, 보호 계전기 등을 하나의 전력 시스템으로 보고, 출력과 안정성을 결정하는 공식, 현재 가동 중인 장비, 그리고 재생 에너지 연구의 미래 방향에 대해 살펴봅니다.
Fundamentals · 15 분 읽기 전력공학
September 7, 2026
풍력 발전 입문 - 바람의 운동량을 회전, 전기 및 전력망 제어로 전환하기
풍력 발전에서 날개는 바람의 운동량을 포착하여 회전하고, 발전기와 인버터는 이 회전력을 전기로 변환합니다. 이 글에서는 베츠 한계, 피치/요 제어, 고정 속도 시스템과 가변 속도 시스템, 해상 풍력, 예측, 계통 연계, 소음 및 조류 충돌, 그리고 최신 부유식 터빈 연구에 대해 방정식과 도표를 통해 자세히 살펴봅니다.
Fundamentals · 8 분 읽기 센서와 하드웨어
September 7, 2026
Lab
로봇 전원 설계 - 모터 시동 중 컴퓨터 재설정 진단
모터 부하 변화와 전압 강하 사이의 관계를 파악하고 배터리 전체에서 고장을 찾아냅니다. wiring, converter and computer.
Fundamentals · 10 분 읽기
로봇공학 기초
September 7, 2026
유압 시스템 기초 - 파스칼의 원리부터 로봇의 힘 제어까지
작은 입력으로 유압 굴삭기의 거대한 팔을 움직일 수 있는 이유는 무엇일까요? 이 글에서는 펌프, 제어 밸브, 실린더, 유압 유체, 센서 및 컨트롤러를 하나의 폐쇄 루프로 간주하여 압력/유량/효율 방정식, 건설 및 농업 기계 분야의 최신 기술, 전기 유압 변환 및 최신 연구 동향을 도표와 함께 다룹니다.
Fundamentals · 12 분 읽기 로봇공학 기초 September 7, 2026실내 로봇 기술 로드맵 - 센서에서 모션 제어까지
감지, 위치 파악, 지도 작성, 계획 및 제어를 연결한 다음 선택하세요. a reading path for the system you want to build.
학습 가이드 · 4 분 읽기 로봇공학 기초
September 7, 2026
LiDAR-SLAM 기초 — 레이저 포인트 클라우드를 통해 "내 위치" 파악하기
카메라는 반사된 빛의 패턴을 통해 간접적으로 거리를 추정하는 반면, LiDAR는 레이저 펄스의 비행 시간을 통해 직접 거리를 측정합니다. LiDAR-SLAM은 이러한 능동형 거리 측정 센서가 반환하는 포인트 클라우드를 등록하는 기술입니다. 이 글에서는 스캔 매칭의 두 가지 핵심 요소인 ICP와 NDT부터 LOAM의 특징점 설계, 루프 클로저 및 그래프 SLAM을 거쳐 랜드마크 알고리즘의 계보인 LeGO-LOAM, Cartographer, LIO-SAM, FAST-LIO2까지 체계적으로 살펴봅니다.
Fundamentals · 30 분 읽기 로봇공학 기초
September 7, 2026
VIO/LIO 입문 — IMU와 카메라 또는 LiDAR를 결합하여 자체 위치 파악하기
카메라나 LiDAR만으로는 특정 상황에서 한계가 있습니다. 이러한 한계를 극복하기 위해 IMU(가속도계 + 자이로스코프)를 두 센서에 결합하는 것이 중요한데, VIO(Visual-Inertial Odometry)와 LIO(LiDAR-Inertial Odometry)가 바로 그 예입니다. 이 글에서는 IMU만으로는 위치를 정확하게 파악할 수 없는 이유부터 시작하여 필터 기반 방식과 최적화 기반 방식이라는 두 가지 설계 철학, 그리고 ROVIO, OKVIS, VINS-Mono, OpenVINS부터 LIO-SAM, FAST-LIO2에 이르기까지 주요 알고리즘들을 살펴봅니다.
Fundamentals · 24 분 읽기 컴퓨터 비전
September 7, 2026
Visual-SLAM 입문 — 카메라가 "내가 어디에 있지?"를 학습하는 방법"
GPS도 없고 지도도 없는 로봇이라도 카메라 이미지만으로 자신의 위치를 파악하고 주변 환경의 지도를 만들 수 있습니다. 특징점 추적부터 에피폴라 기하학, 비주얼 오도메트리와 SLAM의 차이점, ORB-SLAM에서 LSD-SLAM, DSO에 이르는 랜드마크 알고리즘의 계보, 그리고 번들 조정까지, 비주얼 SLAM의 작동 원리를 체계적으로 살펴봅니다.
Fundamentals · 26 분 읽기 로봇공학 기초 September 7, 2026 LabROS 2에서 지도 제작부터 내비게이션까지 — Jazzy와 Nav2를 활용한 최소한의 절차
Jazzy 시뮬레이션을 사용하여 지도 제작, 지도 저장, 불러오기 및 목표 설정을 확인하세요. navigation as separate steps.
Hands-on · 9 분 읽기 로봇공학 기초 September 7, 2026 Lab센서 융합이 실패하는 이유 — 타이밍, 프레임 및 외부 보정
타임스탬프, 좌표계, 마운팅을 통해 융합 실패를 진단합니다. geometry and covariance.
Fundamentals · 11 분 읽기 로봇공학 기초
September 7, 2026
Lab
SLAM 평가 방법 — ATE, RPE, 런타임 및 실패율
합성 궤적을 사용하여 절대 오차와 상대 오차를 구분한 다음, define matching, alignment and failure reporting for an evaluation.
Hands-on · 4 분 읽기
로봇공학 기초
September 6, 2026
센서 융합 입문 — 여러 센서를 활용하여 하나의 세계 모델 구축하기
카메라는 의미 전달에, LiDAR는 기하학적 정보 전달에, IMU는 움직임 감지에 강점을 가지고 있지만, 각각 고유의 사각지대가 존재합니다. 칼만 필터나 팩터 그래프와 같은 확률 및 최적화 기반 수학 기법을 통해 여러 센서를 융합하는 방법부터 VIO(카메라×IMU), LIO(LiDAR×IMU), BEV Fusion(카메라×LiDAR)과 같은 구체적인 센서 조합에 이르기까지, 센서 융합이 어떻게 여러 센서를 하나의 세계 모델로 변환하는지 체계적으로 살펴봅니다.
Fundamentals · 22 분 읽기 머신러닝
September 5, 2026
객체 탐지 및 의미론적 분할 기초 — 이미지에서 "무엇이 어디에 있는지" 파악하기
객체 탐지는 사물 주변에 상자를 그리고, 의미론적 분할은 의미에 따라 모든 픽셀에 색을 입힙니다. 이 둘의 차이점부터 인스턴스 분할과 파노라마 분할, R-CNN에서 YOLO, DETR, DINO로 이어지는 계보, 그리고 3D 포인트 클라우드 기반 알고리즘에 이르기까지, 장면 이해의 기본 원리를 체계적으로 살펴봅니다.
Fundamentals · 22 분 읽기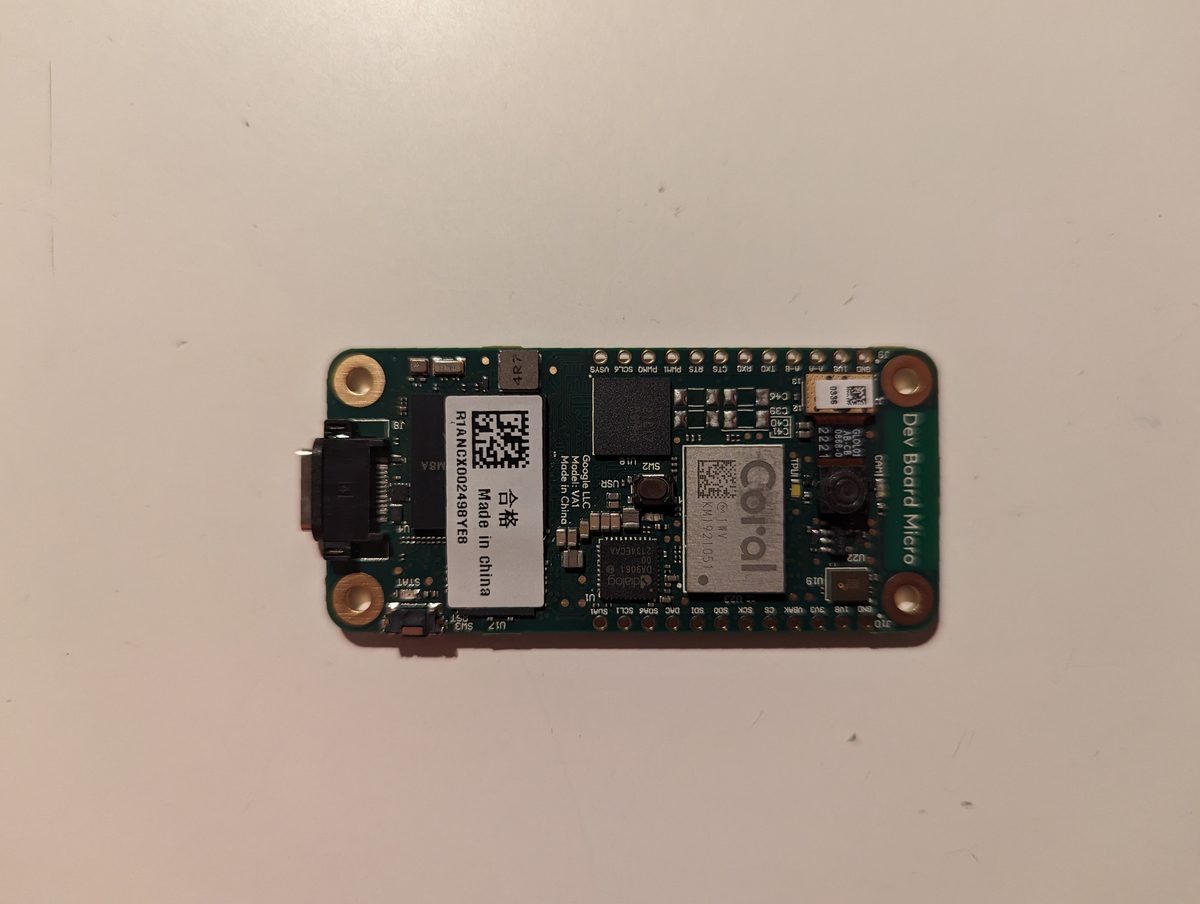 센서와 하드웨어
September 5, 2026
엣지 AI 가속기 - Coral, Jetson, Movidius
이 글은 라즈베리 파이나 젯슨 같은 SBC 전체를 비교하는 대신, 그 위에 탑재된 "AI 추론 가속기" 칩에 초점을 맞춰 구글 코랄(Edge TPU), 인텔 모비디우스(Myriad X), NVIDIA 젯슨 오린 NX라는 세 가지 설계 철학을 비교합니다. INT8 양자화가 정확도를 희생하고 속도를 높이는 원리를 스카이디오 드론이 단일 젯슨 TX2에서 9개의 신경망을 동시에 실행하는 실제 사례를 통해 살펴보고, 구글이 사실상 개발을 중단했지만 커뮤니티에 의해 명맥이 유지되고 있는 코랄의 현황까지 분석합니다.
Fundamentals · 25 분 읽기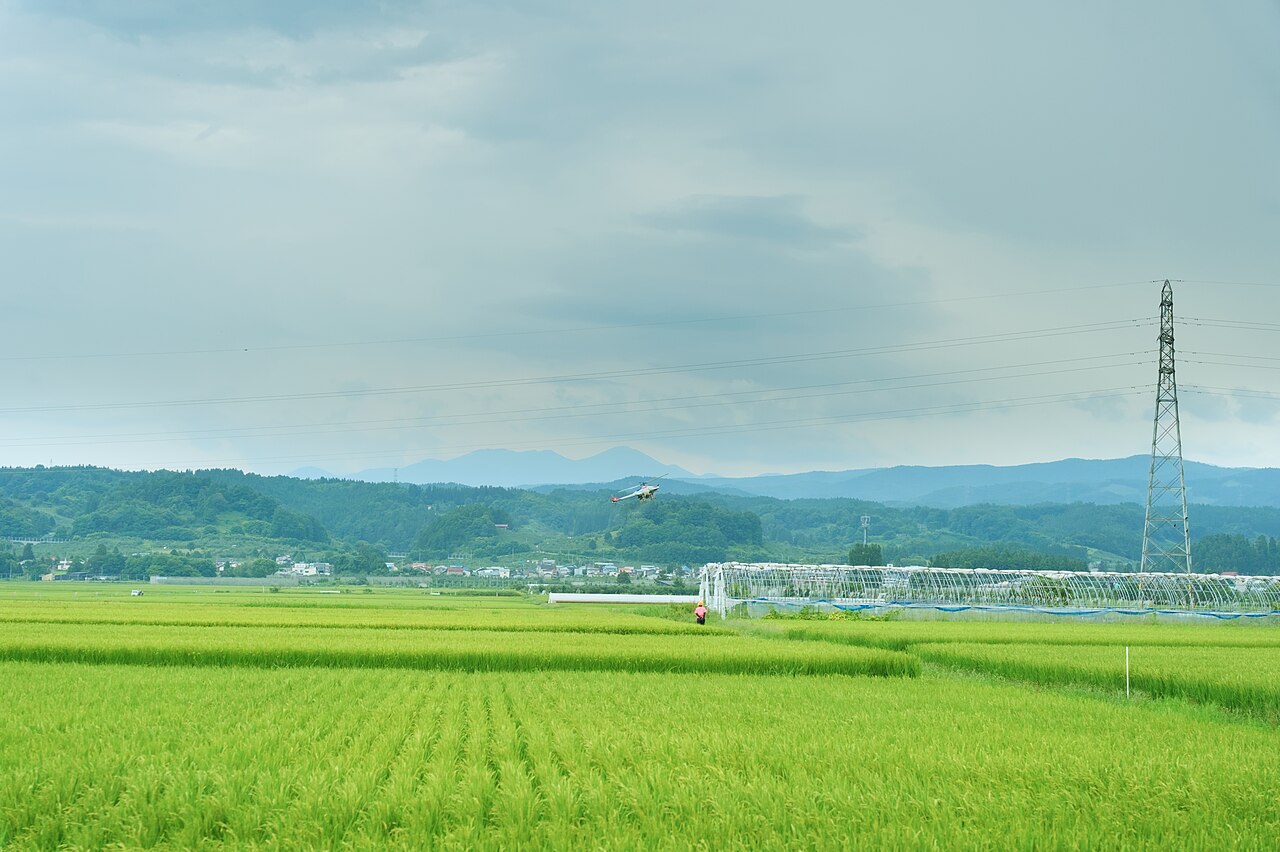 농업기계공학
September 4, 2026
농업기계공학 개론: 농업용 드론 - 분무 및 생장 감지를 위한 기체 설계
'농업용 드론'이라는 용어는 실제로 매우 다른 특성을 가진 두 가지 시스템을 포괄합니다. 하나는 농약과 비료를 운반하는 살포 드론이고, 다른 하나는 작물 상태를 측정하는 센싱 드론입니다. 이 글에서는 실제 장비 사양과 공개 자료를 바탕으로 탱크/펌프/노즐로 구성된 살포 시스템, 생장 지표로서의 NDVI, 그리고 일본의 민간항공법 및 비행 고도 규정의 구조를 분석합니다.
Fundamentals · 13 분 읽기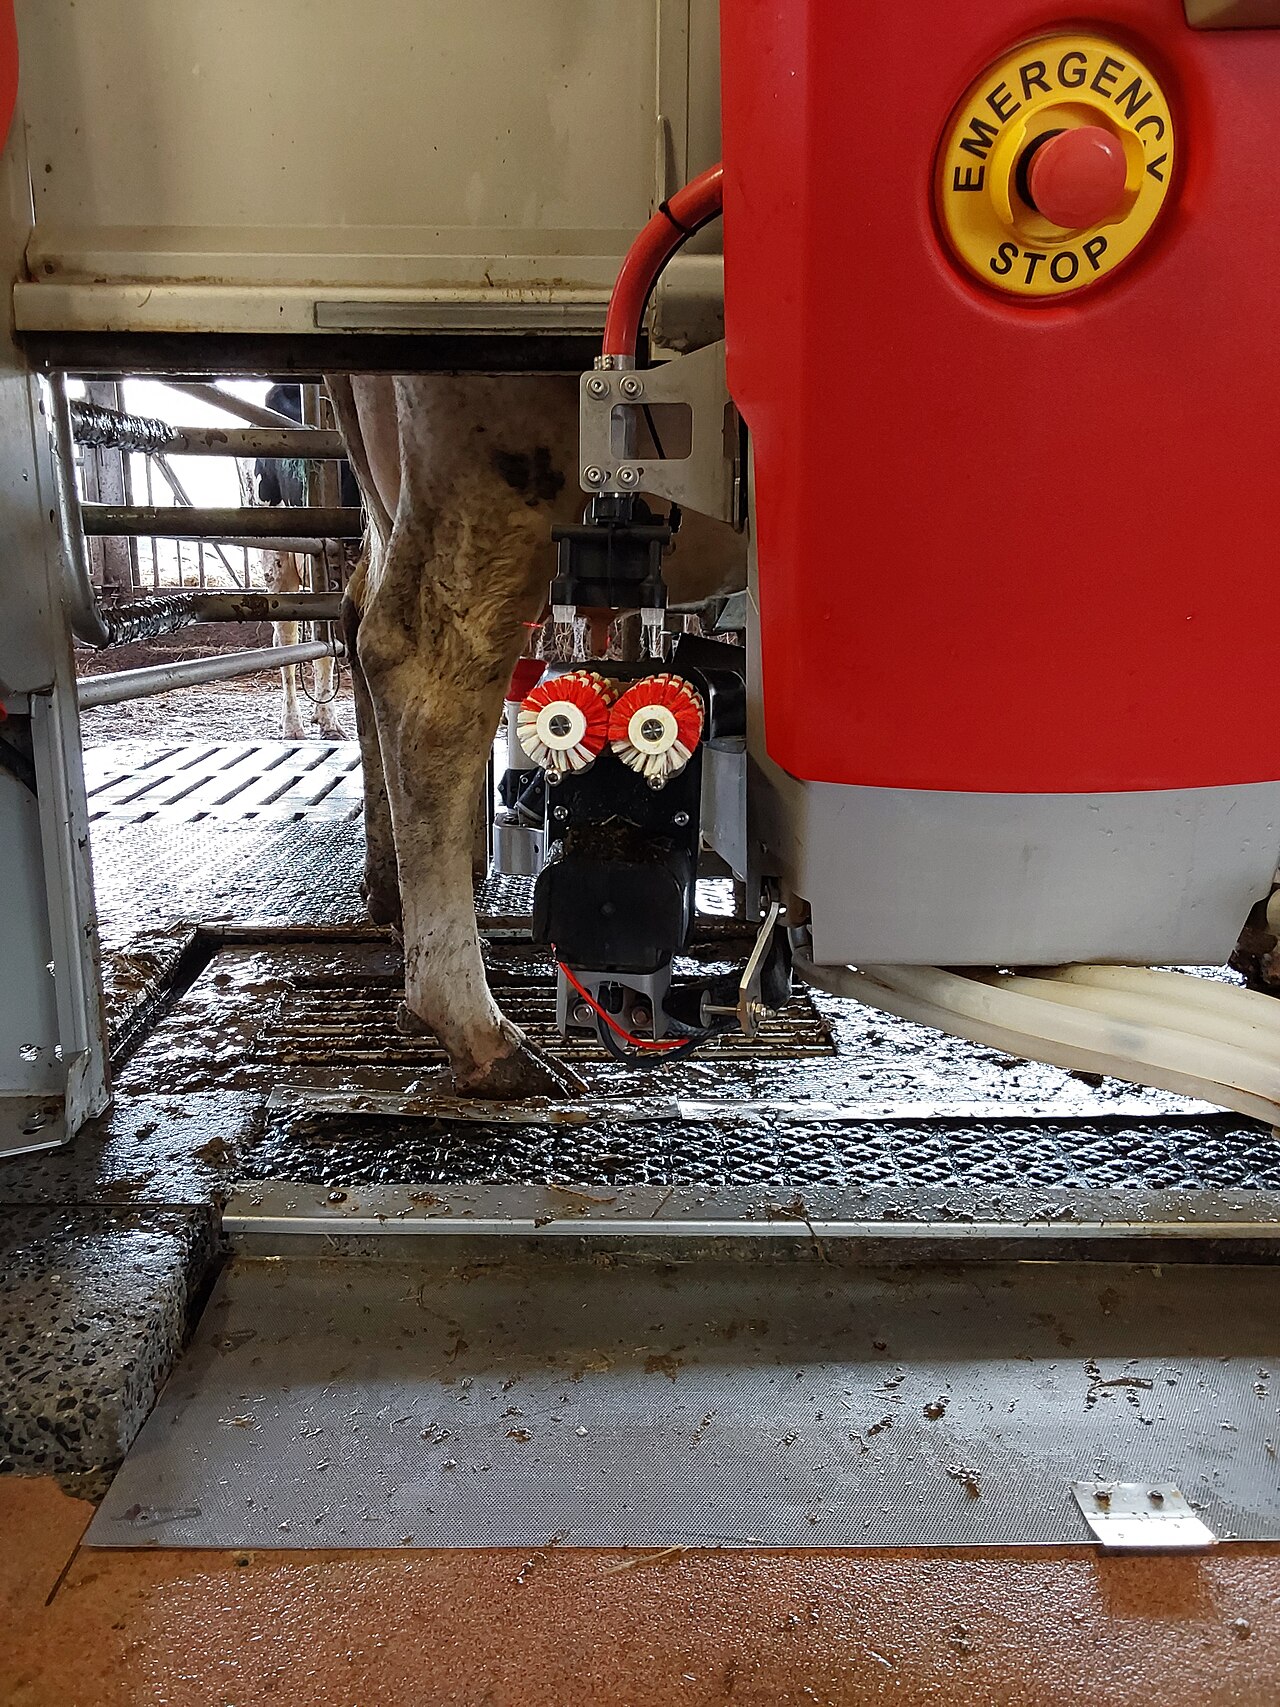 농업기계공학
September 4, 2026
농업기계공학 개론: 축산기계 — 착유 로봇 자동화, TMR(완전혼합사료), 분뇨 처리 및 개별 소 관리
착유 로봇은 소가 스스로 착유 시간을 선택하는 자율 시스템으로 작동하며, TMR 믹서는 불균일한 입자 형태의 사료를 균일한 단일 사료로 만들어 줍니다. 분뇨 제거 로봇과 개별 관리 센서는 축사 위생과 번식 관리를 끊임없이 유지해 줍니다. 이 기사에서는 Lely Astronaut, DeLaval VMS V300, 국내 TMR 믹서, Orion Machinery의 BARN-E, Farmnote Color 등 현재 제품들의 관련 방정식과 공개 자료를 분석합니다.
Fundamentals · 28 분 읽기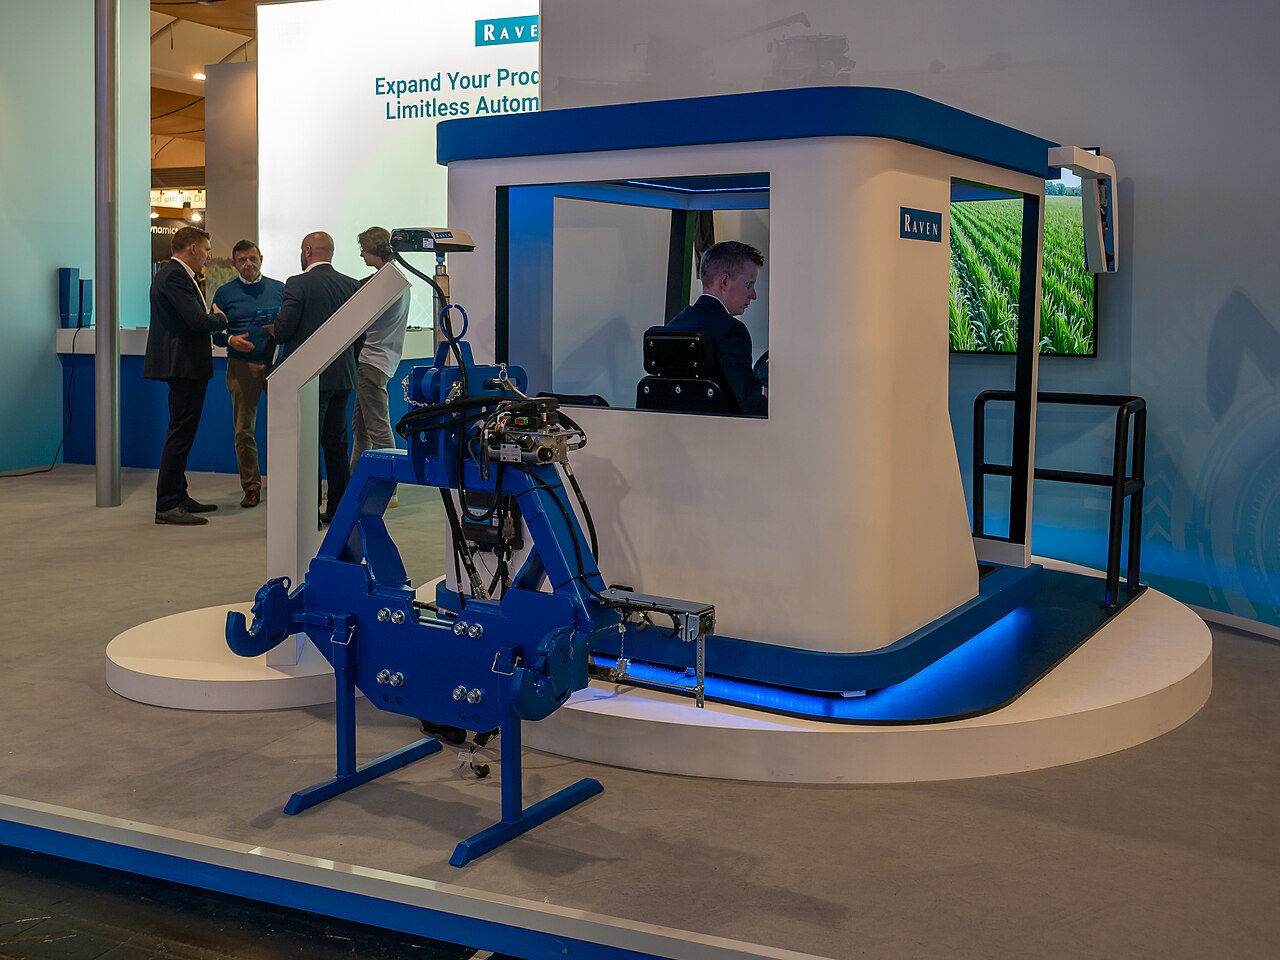 농업기계공학
September 4, 2026
농업기계공학 개론: RTK 유도 시스템 — 위성 위치 확인에서 자율 조향 및 가변 속도 적용까지
RTK-GNSS는 센티미터급의 위치 정보를 제공하지만, 그 자체로는 조향 기능을 수행하지 못합니다. 이 글에서는 'RTK 유도'가 트랙터와 이앙기의 노동력을 절감하고 정밀도를 향상시키는 엔지니어링 과정을 살펴봅니다. 여기에는 AB 라인/곡선/등고선 유도 패턴, 측면 편차를 조향 각도로 되돌리는 제어 루프, 그리고 수확량 및 비료 사용 지도와의 연동이 포함됩니다.
Fundamentals · 15 분 읽기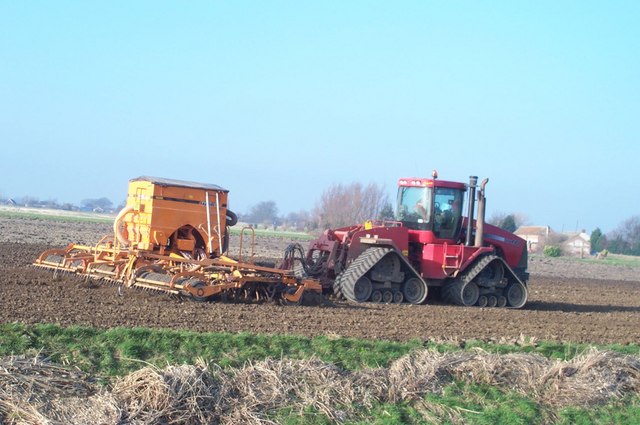 농업기계공학
September 4, 2026
농업 기계 공학 기초: 파종기 및 비료 살포기 — 일정한 양의 씨앗을 지속적으로 파종하는 방법
파종기는 '씨앗을 뿌리는 기계'가 아니라, 불규칙한 입자 형태의 씨앗을 일정한 간격으로 잘게 썰어 계량하는 기계입니다. 이 글에서는 기계식 판형 계량과 공압식(진공/압력) 계량의 원리, 산파/띠형/가변 시비 방식, 그리고 현재 제품 사례를 방정식과 공개 자료를 통해 살펴봅니다.
Fundamentals · 15 분 읽기 기업 연구
September 4, 2026
기업 조사: 베어링 제조업체 - NSK(닛폰세이코) 및 NTN
NSK는 일본 1위이자 세계 3위의 베어링 제조업체이며, NTN은 일본 2위이자 세계 1위의 등속 조인트 제조업체입니다. 2026년 5월, 두 회사는 합작 지주 회사 설립을 위한 기본 합의에 도달했습니다. 이 글에서는 자동차, 산업 기계, 공작 기계, 로봇 등 모든 회전 부품의 핵심인 베어링 산업에서 두 국내 선두 기업이 힘을 합치는 이유를 살펴보고, 기업 규모, 제품, 기술 전략을 비교 분석한 후, 실제 통합 과정에 대해 자세히 알아봅니다.
Industry research · 19 분 읽기 건설기계공학
September 4, 2026
건설 기계 자동화 및 원격 제어 기초 — i-Construction부터 광산 자율 운반까지
건설기계 자동화는 단계적으로 발전해 왔습니다. GNSS와 IMU를 이용해 날끝 위치를 측정하는 기계 유도 시스템, 위험 지역에서 안전한 거리를 두고 무선으로 조종하는 원격 조작 시스템, 그리고 현재 광산과 채석장에서 가동 중인 자율 운반 시스템 등이 그 예입니다. 본 기사에서는 국토교통성의 i-건설 정책, 운젠-부겐다케 산에서 시작된 무인 건설의 역사, 그리고 고마쓰의 FrontRunner AHS와 캐터필러의 Command의 현재 성과를 정리하여 소개합니다.
Fundamentals · 13 분 읽기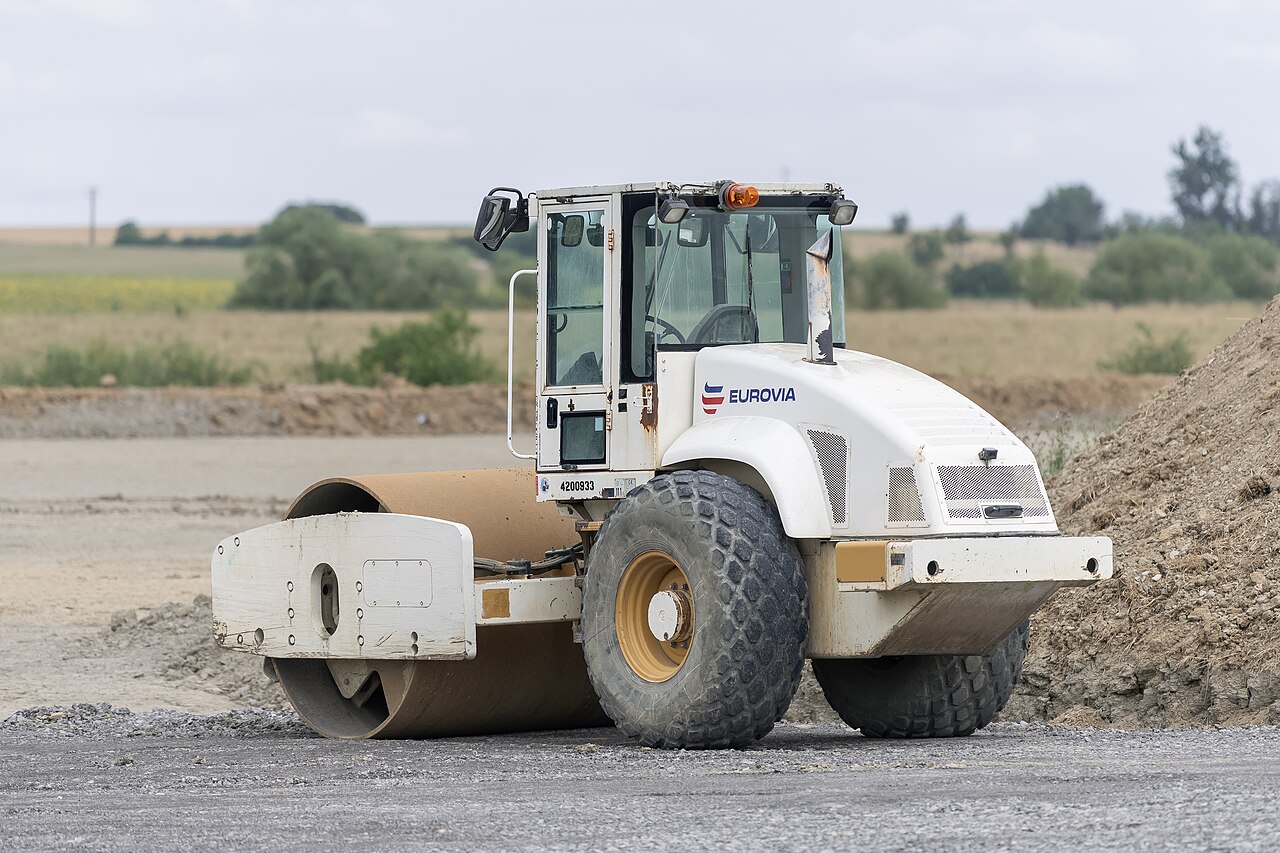 건설기계공학
September 4, 2026
다짐 장비 기초 — 진동 및 반복 하중을 이용한 토양 다짐의 원리
다짐 장비는 토양이나 포장재에 반복적인 하중을 가하여 공극을 줄이고 강도와 내구성을 높입니다. 이 글에서는 프록터 시험에서 나타나는 최적 함수율과 최대 건조 밀도의 관계, 진동 롤러의 편심 추에 의해 발생하는 원심력, 진폭 및 주파수의 설계, 그리고 판형 다짐기와 아스팔트 롤러의 각기 다른 역할에 대해 설명하고, 사카이 중공업과 미카사 산업의 최신 장비들을 소개합니다.
Fundamentals · 10 분 읽기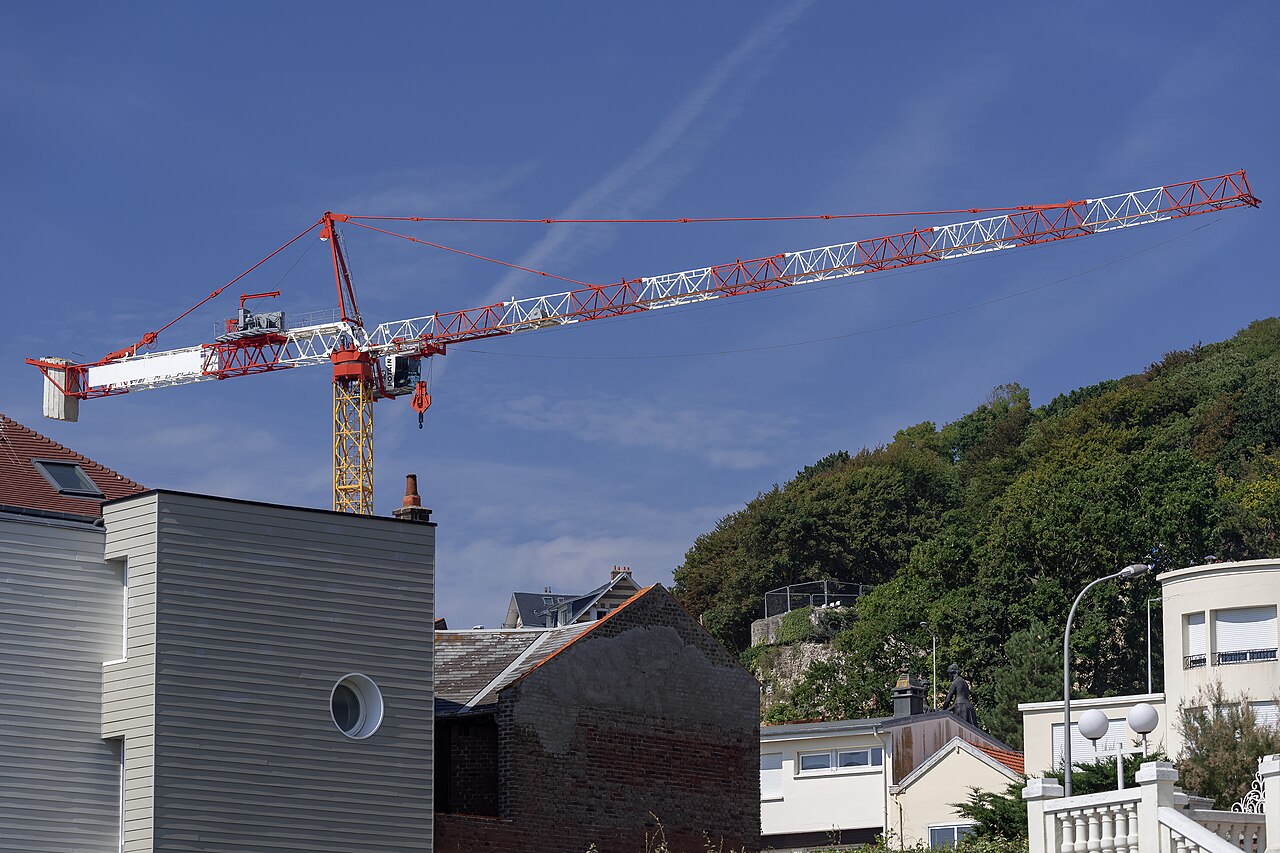 건설기계공학
September 4, 2026
크레인 기초 — 붐 역학과 전복 모멘트를 통한 안정성 분석
크레인은 '강력한 힘으로 들어 올리는 기계'이기 이전에 '넘어지지 않는 기계'였습니다. 이 글에서는 이동식 크레인, 궤도식 크레인, 타워 크레인의 차이점, 붐 길이와 작업 반경에 따른 정격 하중표, 아웃리거의 전복 모멘트 및 안정성 여유, 과부하 방지 장치의 작동 원리 등을 코벨코, 타다노, 리브헤르 등 최신 기종들을 통해 설명합니다.
Fundamentals · 12 분 읽기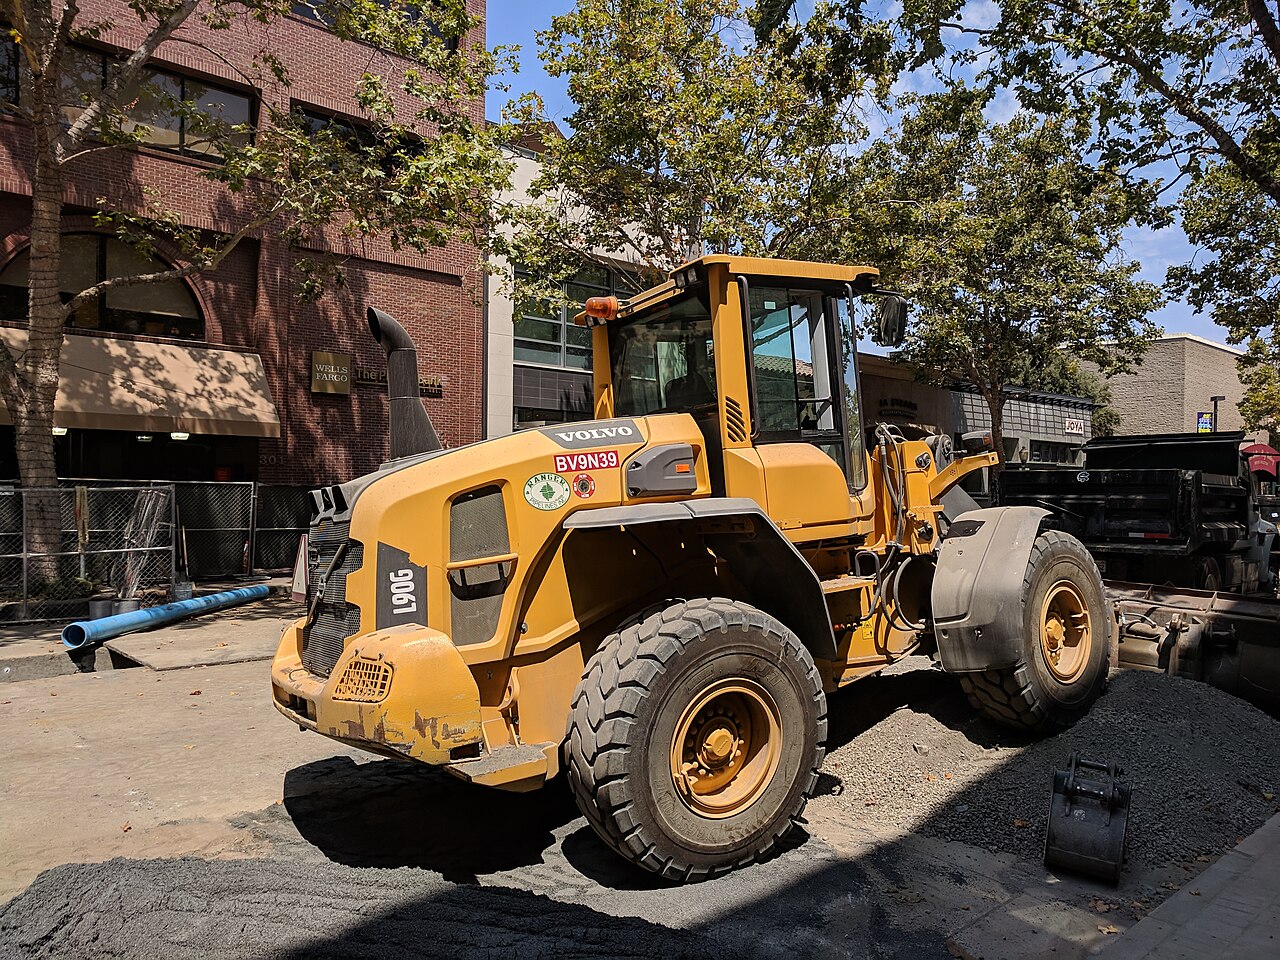 건설기계공학
September 4, 2026
휠 로더 기초 — 굴절식 조향 장치 및 버킷 연결 장치의 작동 원리
휠 로더는 차체 중앙이 구부러지는 관절식 조향 장치와 Z-바 또는 평행 링크로 구동되는 버킷을 결합하여 흙을 퍼냅니다. 이 글에서는 조향 역학, 링크에서 발생하는 굴착력, 유압 굴삭기 및 불도저와의 역할 분담, 그리고 코마츠의 최신 WA 시리즈에 대해 자세히 살펴봅니다.
Fundamentals · 9 분 읽기 컴퓨터 비전
September 4, 2026
번들 조정 입문 — 카메라 포즈와 3D 포인트를 완벽하게 결합하는 비선형 최소 제곱법
번들 조정(Bundle Adjustment)은 여러 카메라 포즈와 3D 포인트를 한 번에 이동시켜 모든 관측값에 걸쳐 재투영 오차를 최소화하는 비선형 최소제곱 문제입니다. 이 글에서는 야코비 행렬이 희소 행렬인 이유, 슈어 보완 행렬이 대규모 문제를 해결하는 데 도움이 되는 이유, 레벤버그-마르쿼트 방법의 역할, 게이지 자유도, 포즈 그래프 최적화 및 SfM과의 관계를 방정식과 그림을 통해 체계적으로 다룹니다.
Fundamentals · 18 분 읽기 컴퓨터 비전 September 4, 2026카메라 보정 기초 - 렌즈 왜곡 및 고유 파라미터 복구
카메라 캘리브레이션은 픽셀 좌표를 3D 공간에 매핑하는 데 필요한 내부 파라미터와 렌즈 왜곡을 복구하는 과정입니다. 핀홀 모델 재검토부터 방사형 및 접선 왜곡 모델, Zhang의 평면 패턴 방법, 재투영 오류 최적화, 그리고 캘리브레이션 드리프트 발생 시 Visual SLAM 및 VO에서 발생하는 문제점까지, 방정식과 다이어그램을 통해 체계적으로 살펴봅니다.
Fundamentals · 14 분 읽기 컴퓨터 비전
September 4, 2026
동형성 입문 — 단일 3x3 행렬을 이용한 평면 대응 설명
호모그래피는 동일 평면상의 점들, 즉 순수하게 회전하는 카메라의 시점을 단일 3x3 투영 변환을 사용하여 연결하는 관계입니다. 이 글에서는 DLT 기반 추정, RANSAC을 이용한 강건화, 회전, 이동, 평면 법선으로의 분해, 그리고 에피폴라 기하학과의 비교를 통해 호모그래피를 언제 사용해야 하는지를 다룹니다. 또한 이미지 스티칭 및 AR 평면 추적과 같은 응용 사례를 방정식과 다이어그램을 통해 설명합니다.
Fundamentals · 13 분 읽기 컴퓨터 비전 September 4, 2026다중 시점 스테레오 입문 - 드문드문 분포된 포인트 클라우드를 조밀한 3D 형상으로 채우기
다중 시점 스테레오(MVS)는 알려진 카메라 포즈를 사용하여 여러 이미지로부터 조밀한 3D 형상을 복원합니다. 이 글에서는 사진 일관성의 핵심 원리, 평면 스윕 방식과 패치 기반 방식(PMVS)의 두 가지 고전적인 접근 방식, MVSNet으로 대표되는 딥러닝 기반 방법, 그리고 깊이 맵 융합을 통한 메시 생성 방법을 체계적으로 다룹니다. 또한 스테레오 카메라 및 깊이 카메라와의 관계를 방정식과 다이어그램을 통해 설명합니다.
Fundamentals · 18 분 읽기 컴퓨터 비전
September 4, 2026
모션 복원 기초 - 정렬되지 않은 사진 세트에서 3D 이미지와 카메라 위치를 함께 복원하는 방법
SfM(Structure from Motion)은 순서와 촬영 위치가 알려지지 않은 사진 세트로부터 장면의 3D 구조와 모든 카메라 포즈를 동시에 복원합니다. 이 글에서는 특징점 매칭, 기하학적 검증, 증분 SfM과 전역 SfM의 두 가지 재구성 전략, 삼각측량, 번들 조정과의 관계, Visual-SLAM과의 차이점, 그리고 COLMAP과 같은 현재 구현 사례들을 체계적으로 다룹니다.
Fundamentals · 16 분 읽기 머신러닝
September 4, 2026
머신러닝 입문: 생성형 모델
생성형 모델은 데이터 분포를 표현하고 조건부 출력을 생성합니다. 가능성, VAE, GAN, 확산, 평가, 출처 및 안전성을 학습합니다.
Fundamentals · 7 분 읽기 머신러닝 September 4, 2026머신러닝 입문: 기초 — 데이터 설계, 손실 함수 및 일반화
머신러닝은 단순히 모델 선택만이 아닙니다. 작업 정의, 데이터 분할, 손실 함수 설정, 평가 방법, 배포 변경 사항까지 모두 고려해야 합니다.
Fundamentals · 7 분 읽기 머신러닝 September 4, 2026SegFormer 완벽 가이드 — 위치 인코딩이 없는 트랜스포머가 세그멘테이션에 효과적인 이유
본 논문은 NVIDIA, 홍콩대학교 및 공동 연구진이 NeurIPS 2021에서 발표한 SegFormer를 원 논문을 기반으로 분석합니다. 위치 인코딩이 없는 계층적 MiT 인코더, 파라미터 효율적인 All-MLP 디코더, 유효 수용 영역, 측정된 mIoU, 파라미터 개수를 살펴보고, B0에서 B5까지의 과정을 방정식으로 계산합니다.
Fundamentals · 15 분 읽기 머신러닝 September 4, 2026YOLO11 심층 분석 — YOLOv8과 비교하여 C3k2 및 C2PSA는 어떻게 변경되었습니까?
공식 문서와 1차 자료를 사용하여 Ultralytics YOLO11을 분석합니다: C3k2, C2PSA, 앵커 없는 검출, DFL/CIoU 손실, 그리고 n/s/m/l/x에 대한 측정 벤치마크.
Fundamentals · 17 분 읽기 머신러닝 September 4, 2026머신러닝 입문: 신경망 기초
신경망은 아핀 변환과 비선형 활성화 함수를 쌓은 다음, 역전파와 기울기 기반 최적화를 통해 손실을 줄입니다.
Fundamentals · 7 분 읽기 머신러닝 September 4, 2026머신러닝 기초: 자세 추정
포즈 추정은 이미지로부터 사람이나 객체의 주요 특징점과 6D 포즈를 추론합니다. 이 입문 과정에서는 좌표, 손실, 가림 현상, 평가 및 안전성에 대해 다룹니다.
Fundamentals · 6 분 읽기 전력전자 September 4, 2026DC-DC 컨버터 - 벅, 승압 및 절연형
DC-DC 컨버터는 직류를 변환하여 인덕터나 트랜스포머에 에너지를 저장하고, 이를 통해 또 다른 직류 전압을 생성합니다. 이 가이드에서는 강압, 강압, 강압-강압, 플라이백, LLC 및 DAB 컨버터의 작동 원리, 제어 방식, 손실, 안전에 대해 도표와 방정식을 통해 설명합니다.
Fundamentals · 6 분 읽기 전력전자 September 4, 2026인버터 회로 - 직류를 교류로 변환
인버터는 반도체 스위치를 사용하여 직류를 변환하고 부하에 필요한 교류 전압, 주파수 및 위상을 생성합니다. 이 가이드에서는 단상 및 삼상 토폴로지, PWM, 모터 제어, 손실 및 보호에 대해 도표와 공식을 통해 설명합니다.
Fundamentals · 6 분 읽기 전력전자 September 4, 2026SiC 및 GaN 전력 반도체 — WBG가 속도를 향상시키는 이유
SiC MOSFET과 GaN HEMT는 실리콘보다 넓은 밴드갭과 높은 임계 전계를 사용하여 효율적인 고주파 스위칭을 구현합니다. 이 가이드에서는 물리적 특성, 손실, 게이트 구동, EMI, 신뢰성 및 응용 분야에 대한 내용을 방정식과 함께 다룹니다.
Fundamentals · 6 분 읽기 전력공학 September 4, 2026지열 발전 입문 - 플래시 및 바이너리 시스템을 사용하여 지하 열을 전기로 변환하기
지열 에너지는 화산 활동이 활발한 일본의 땅속에 풍부하게 매장된 안정적인 에너지원입니다. 일본은 세계 3위의 지열 자원 잠재력을 보유하고 있지만, 현재 설치된 설비 용량은 그 잠재력의 극히 일부만을 활용하고 있습니다. 이 글에서는 플래시 시스템과 바이너리 시스템의 차이점, 자원 평가 및 시추의 위험성, 온천과 국립공원을 둘러싼 복잡한 규제, 그리고 EGS(Electric Gas System) 및 초임계 지열과 같은 차세대 기술에 대해 살펴봅니다.
Fundamentals · 13 분 읽기 전력공학 September 4, 2026전력망 관성과 주파수 조절 기본 원리 — 회전하는 질량이 사라지면 누가 주파수를 보호하는가?
동기 발전기의 회전 질량에 저장된 운동 에너지는 수 초 단위의 급격한 전력 공급-수요 변동을 완화하는 충격 흡수 장치 역할을 합니다. 태양광, 풍력, 배터리 등 인버터에 연결된 에너지원이 증가하고 이러한 충격 흡수 장치가 줄어들면 전력망이 불안정해질 수 있습니다. 이 글에서는 변동 방정식, 1차 및 3차 조절 전력, 인위적 관성, 그리고 실제 대규모 정전 사태를 분석합니다.
Fundamentals · 14 분 읽기 전력공학 September 4, 2026양수발전 및 수소 저장 기본 정보 — 시간 단위 저장과 계절 단위 저장 중 어떤 방식을 선택해야 할까요?
리튬 이온 배터리는 수분에서 수 시간 사이의 공급과 수요 균형을 맞추는 데는 탁월하지만, 더 긴 시간 동안의 수요를 충족하려면 다른 기술이 필요합니다. 이 글에서는 양수 발전의 왕복 효율과 가변 속도 운전, 친환경 수소의 전기분해, 저장 및 재변환, 실제 프로젝트, 그리고 효율 비교표를 통해 대용량 장기 에너지 저장 시스템의 설계 원리를 제시합니다.
Fundamentals · 12 분 읽기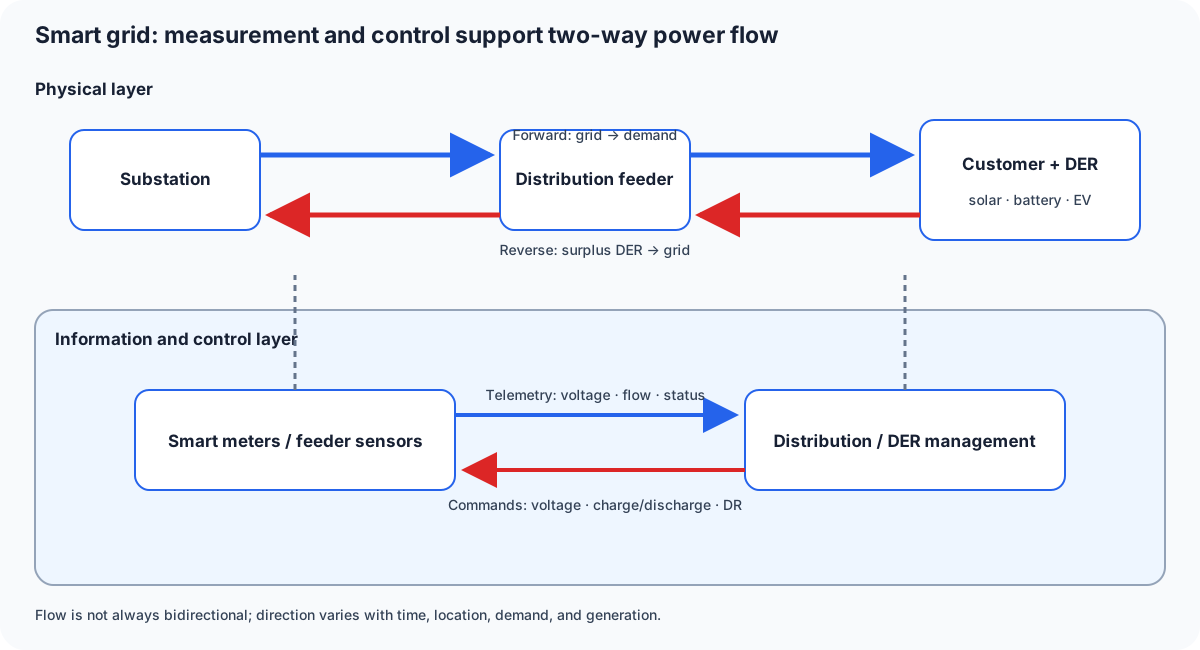 전력공학
September 4, 2026
스마트 그리드 기초 — 정보 계층을 통해 양방향 전력 흐름을 지원하는 배전망
태양광 패널과 배터리가 가정과 배전망에 확산됨에 따라, 전기는 더 이상 발전소에서 소비자에게로만 흐르는 단방향 현상이 사라집니다. 이 글에서는 스마트 미터(AMI), 통신 프로토콜, 수요 반응, 자가 복구형 배전 자동화 시스템을 도식화하고, 이를 변전소 및 송전망의 작동 방식과 연결합니다.
Fundamentals · 14 분 읽기 전력공학 September 4, 2026VPP(가상 발전소) 기본 사항 — 분산 자원을 묶어 발전소로 판매하는 방법
옥상 태양광, 가정용 배터리, 전기차, 공장 수요 반응: 이 기사는 가상 발전소(VPP)가 어떻게 분산된 자원을 IT 플랫폼에 통합하여 마치 단일 발전소처럼 시장에 제공하는지, 그리고 일본의 전력 통합 시스템, 균형 시장, 실제 시범 사례와 함께 설명합니다.
Fundamentals · 11 분 읽기 동력계와 기계공학 September 4, 2026제동 시스템 기초 - 디스크, 드럼, 회생 제동 및 전자식 브레이크 시스템
제동은 운동 에너지를 열이나 전기로 변환하여 자동차를 멈추는 과정입니다. 이 글에서는 디스크와 드럼의 마찰 및 열 방출, 유압 회로 및 ABS/ESC, 전기차 및 하이브리드차의 회생 제동, 그리고 브레이크 바이 와이어의 현황을 수학적 설명과 도표를 통해 다룹니다.
Fundamentals · 9 분 읽기 동력계와 기계공학 September 4, 2026전기차 파워트레인 - 모터, 인버터 및 감속기
전기차는 배터리의 직류(DC) 에너지를 3상 모터 전력으로 변환한 후, 감속기와 차동장치를 통해 전자기 토크를 바퀴로 전달합니다. 이 가이드에서는 영구자석 동기 모터(PMSM)와 유도 모터, 회생 제동, 열 설계 및 최신 통합 플랫폼을 비교합니다.
Fundamentals · 5 분 읽기 동력계와 기계공학 September 4, 2026하이브리드 시스템 - 동력 분할, 회생 제동 및 제어
하이브리드 자동차는 직렬, 병렬 또는 동력 분할 방식을 통해 엔진과 전기 모터를 연동하여 작동합니다. 이 가이드에서는 도요타 THS 유성 기어를 예로 들어 SOC 관리, 회생 제동, 열 제한 및 제어 방식을 방정식과 도표를 통해 설명합니다.
Fundamentals · 6 분 읽기 동력계와 기계공학 September 4, 2026서스펜션 기초 — 스프링과 댐퍼부터 지오메트리와 능동 제어까지
서스펜션은 스프링과 댐퍼를 사용하여 승차감과 핸들링 안정성 사이의 균형을 맞추는 메커니즘입니다. 이 글에서는 쿼터카 모델의 기본 방정식, 맥퍼슨 스트럿, 더블 위시본, 멀티링크 설계 간의 기하학적 차이, 마그네라이드(MagneRide) 및 포르쉐 액티브 라이드(Porsche Active Ride)와 같은 능동/적응형 댐핑 시스템, 그리고 제동 시 무게 이동과의 관계를 수학적 설명과 도표를 통해 다룹니다.
Fundamentals · 13 분 읽기 동력계와 기계공학 September 4, 2026변속기 - 수동, 자동, CVT 및 DCT 비교
변속기는 엔진 또는 모터의 속도와 토크를 바퀴에 전달하는 역할을 합니다. 이 가이드에서는 수동 변속기(MT), 토크 컨버터 자동 변속기(AT), 무단 변속기(CVT), 이중 클러치 변속기(DCT)의 작동 방식, 손실, 변속 품질 및 제어 방식을 비교하고, 전기차에 단일 감속 기어가 자주 사용되는 이유를 설명합니다.
Fundamentals · 7 분 읽기 강화학습
September 4, 2026
다중 에이전트 강화 학습 입문 - 상대방도 학습하는 세상에서 최적화하기
여러 에이전트가 동시에 학습할 때, 단일 에이전트 MDP는 더 이상 성립하지 않습니다. 이 논문에서는 비정상성, 협력/경쟁/혼합 환경, CTDE, 크레딧 할당 문제, MADDPG 및 QMIX를 방정식과 도표를 통해 정리합니다.
Fundamentals · 13 분 읽기 강화학습 September 4, 2026π0 설명 — 흐름 일치가 VLA 액션 생성 방식을 어떻게 변화시켰는지
Physical Intelligence의 π0에 대한 소스 기반 기술 가이드: PaliGemma VLM 및 전용 액션 전문가, 조건부 흐름 매칭을 통한 연속 액션 생성, 7가지 로봇 유형에 걸친 교차 구현 훈련, 그리고 RT-2 및 OpenVLA와 같은 자기회귀 VLA 모델과의 차이점.
Fundamentals · 16 분 읽기 강화학습
September 4, 2026
보상 설계 입문 — 강화 학습에서 "무엇을 극대화할 것인가"가 가장 어려운 이유
강화 학습 구현에서 보상 함수 설계는 알고리즘 자체보다 결과에 더 큰 영향을 미치는 경우가 많습니다. 이 글에서는 희소 보상과 밀집 보상, 포텐셜 기반 보상 설계의 정책 불변성, 보상 해킹의 실제 사례, 역 강화 학습, 그리고 제약 조건이 있는 강화 학습을 다룹니다.
Fundamentals · 13 분 읽기 로봇공학 기초
September 4, 2026
로봇 팔 운동학 기초 — 정운동학, 역운동학 및 자코비안 행렬
정방향 운동학은 관절 각도로부터 손의 위치와 방향을 찾고, 역방향 운동학은 그 반대 문제를 해결하며, 자코비안 행렬은 "속도"를 통해 이 둘을 연결합니다. DH 매개변수를 이용한 좌표 변환 구성부터 해석적 역방향 운동학, 수치적 역방향 운동학(감쇠 최소 제곱법), 특이점, 중복 자유도에 이르기까지, 로봇 팔의 움직임을 지배하는 운동학에 대한 체계적인 기초 분석을 제공합니다.
Fundamentals · 19 분 읽기 로봇공학 기초
September 4, 2026
힘 제어 및 임피던스 제어 기초 — 촉각을 사용할 수 있는 로봇 만들기
위치 제어 로봇 팔이 단단한 물체에 닿는 순간 실제로 어떤 일이 발생하는지, 그리고 왜 그로 인해 조립, 연마, 사람과의 접촉 작업이 불가능한지부터 시작하여, 이 글은 가상의 스프링, 댐퍼, 질량을 통해 힘과 변위를 연결하는 임피던스 제어, 그 인과 관계를 역전시키는 어드미턴스 제어, 그리고 공간 방향에 따라 위치와 힘을 분리하는 하이브리드 위치/힘 제어에 이르기까지, 방정식과 도표를 통해 개념을 차근차근 설명합니다.
Fundamentals · 19 분 읽기 로봇공학 기초
September 4, 2026
군집 제어(다중 로봇) 기초 — 무리 형성, 대형 구축 및 합의 도출
군집 제어는 단일 로봇으로는 해결할 수 없는 문제를 여러 로봇에 적용되는 "단순한 지역 규칙"만을 사용하여 해결합니다. Boids를 이용한 무리 짓기 재현부터 합의 알고리즘, 그리고 리더-팔로워, 가상 구조, 행동 기반 등 세 가지 형태의 편대 제어 방식에 이르기까지, 이 글은 중앙 집중식 아키텍처와 분산식 아키텍처를 중심으로 군집 제어 분야를 체계적으로 정리합니다.
Fundamentals · 17 분 읽기 센서와 하드웨어
September 4, 2026
로터리 엔코더의 작동 원리 - 광학식 및 자기식
모터 축 각도 및 속도 센서에 사용되는 회전 엔코더의 두 가지 작동 원리, 즉 빛의 차단을 통해 위치를 읽는 광학식과 자기장의 방향을 읽는 자기식을 비교합니다.
Fundamentals · 20 분 읽기 센서와 하드웨어
September 4, 2026
온도 센서의 작동 원리와 대표적인 제품 — 열전대, PT100, DS18B20
모든 온도 센서는 열을 전기 신호로 변환한다는 단 하나의 공통된 기능을 수행하지만, 그 이면에 숨겨진 물리적 원리는 크게 네 가지로 나뉩니다. 열전대의 제벡 효과, RTD와 서미스터의 저항-온도 관계, 반도체 IC의 밴드갭 특성, 그리고 적외선 온도계의 원리인 스테판-볼츠만 법칙입니다. 이 글에서는 1821년 제벡의 오해에서 시작하여 PT100 센서를 보정하는 캘린더-밴 듀센 방정식, DS18B20, TMP117, MLX90614와 같은 실제 IC의 사양 비교, 그리고 12개의 비접촉식 적외선 센서로 타이어 온도를 측정하는 F1 자동차의 실제 사례까지 그 역사를 살펴봅니다.
Fundamentals · 25 분 읽기 기술 동향
September 4, 2026
휴머노이드 로봇 기술 동향
테슬라 옵티머스와 피겨 03은 공장 현장에 도입되었고, 보스턴 다이내믹스의 아틀라스는 유압식에서 완전 전기식으로 전환했습니다. 유니트리는 가격 경쟁을 주도하고 있으며, 1X의 NEO는 비디오 월드 모델을 사용하여 가정에서 스스로 학습하기 시작했습니다. 경쟁 구도와 여전히 해결해야 할 과제들을 살펴봅니다.
Trends · 15 분 읽기 기술 동향
September 4, 2026
세계 모델의 기술 동향
'월드 모델'은 환경의 역동성을 학습하고 스스로 미래를 시뮬레이션합니다. Ha & Schmidhuber의 VAE+RNN부터 DreamerV3, Genie 3, Sora를 거쳐 Yann LeCun이 주창한 JEPA 아키텍처에 이르기까지, 이 글은 생성형 접근 방식과 비생성형 접근 방식의 차이, 그리고 양쪽 모두에서 마주치는 물리적 일관성이라는 공통의 장벽을 보여줍니다.
Trends · 13 분 읽기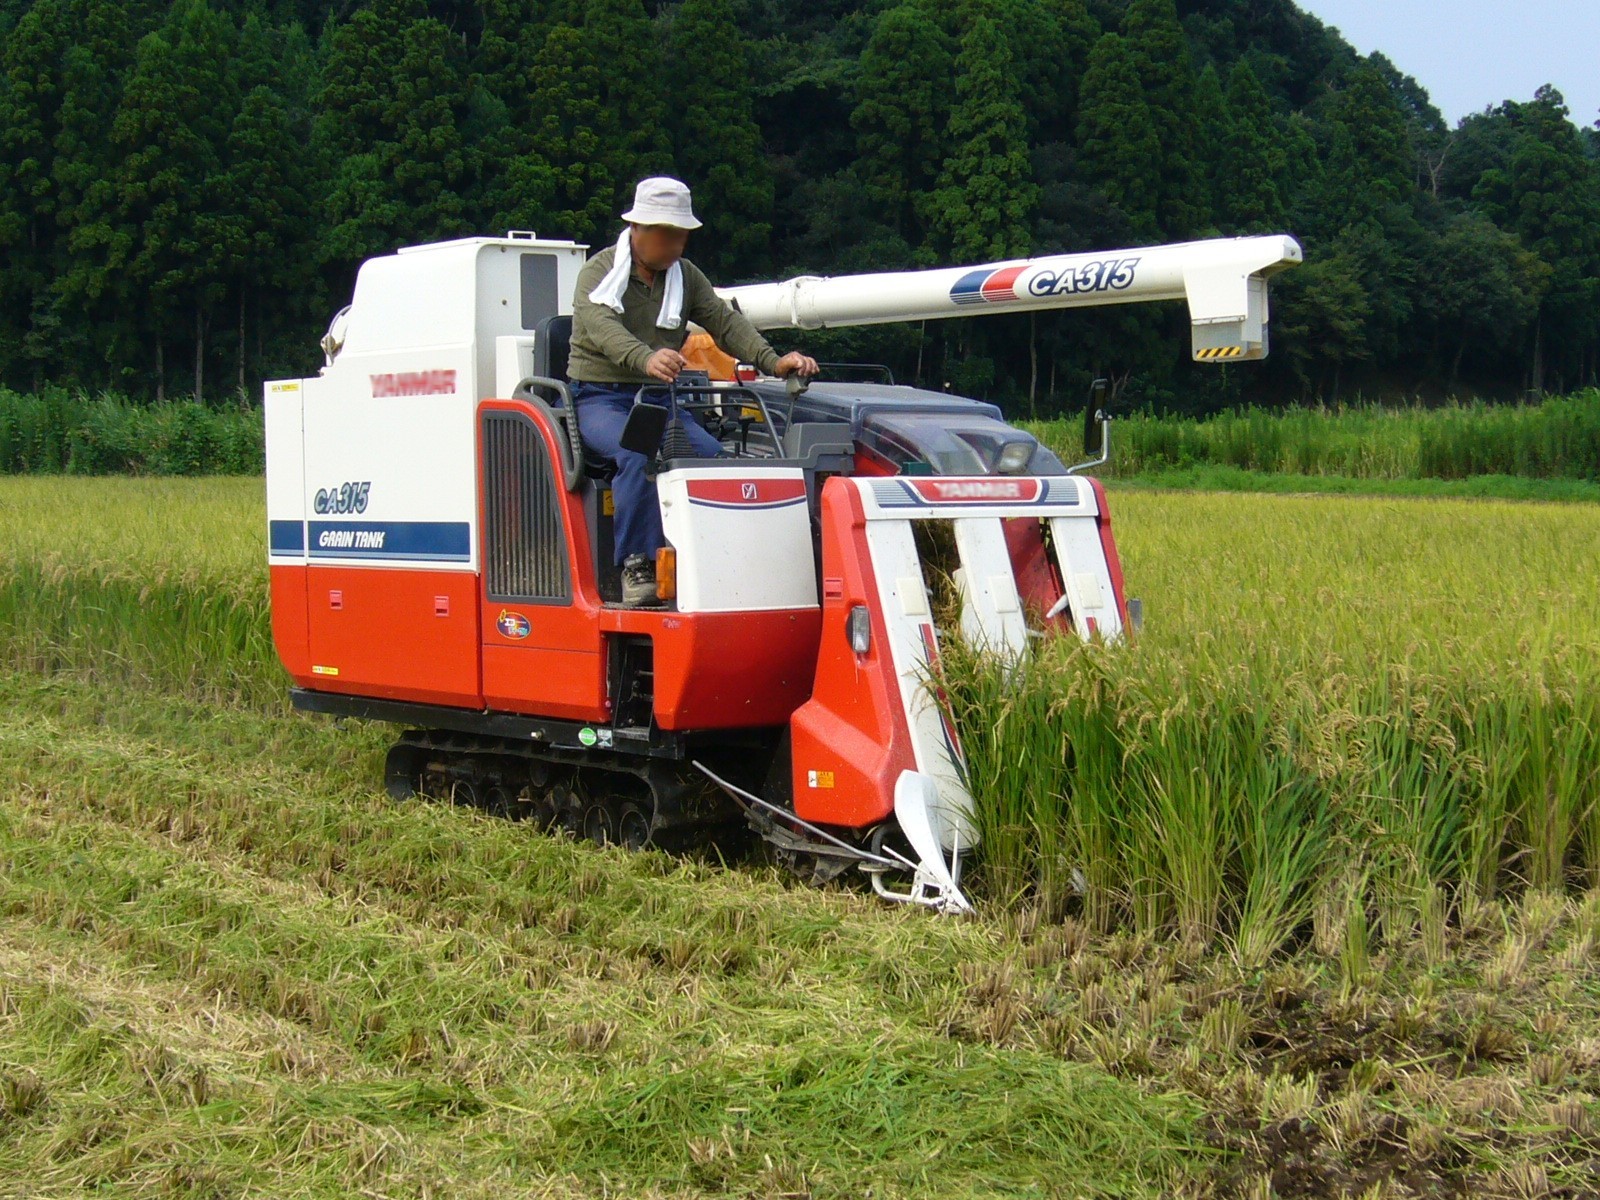 농업기계공학
September 3, 2026
농기계공학 개론: 콤바인 수확기 - 절단부터 세척 및 자동화까지
벼를 베고, 탈곡하고, 낱알을 분리하여 탱크에 저장하는 헤드 피딩 방식의 콤바인 수확기. 이 글에서는 콤바인을 기계 공학의 관점에서 분석합니다. 일본에서 탄생한 이유, 내부 재료 흐름, 손실 측정에 사용되는 방정식, 수확량/품질 센서, 현재 모델의 공개된 사양, 그리고 자율 주행 및 전기화의 현황 등을 살펴봅니다.
Fundamentals · 27 분 읽기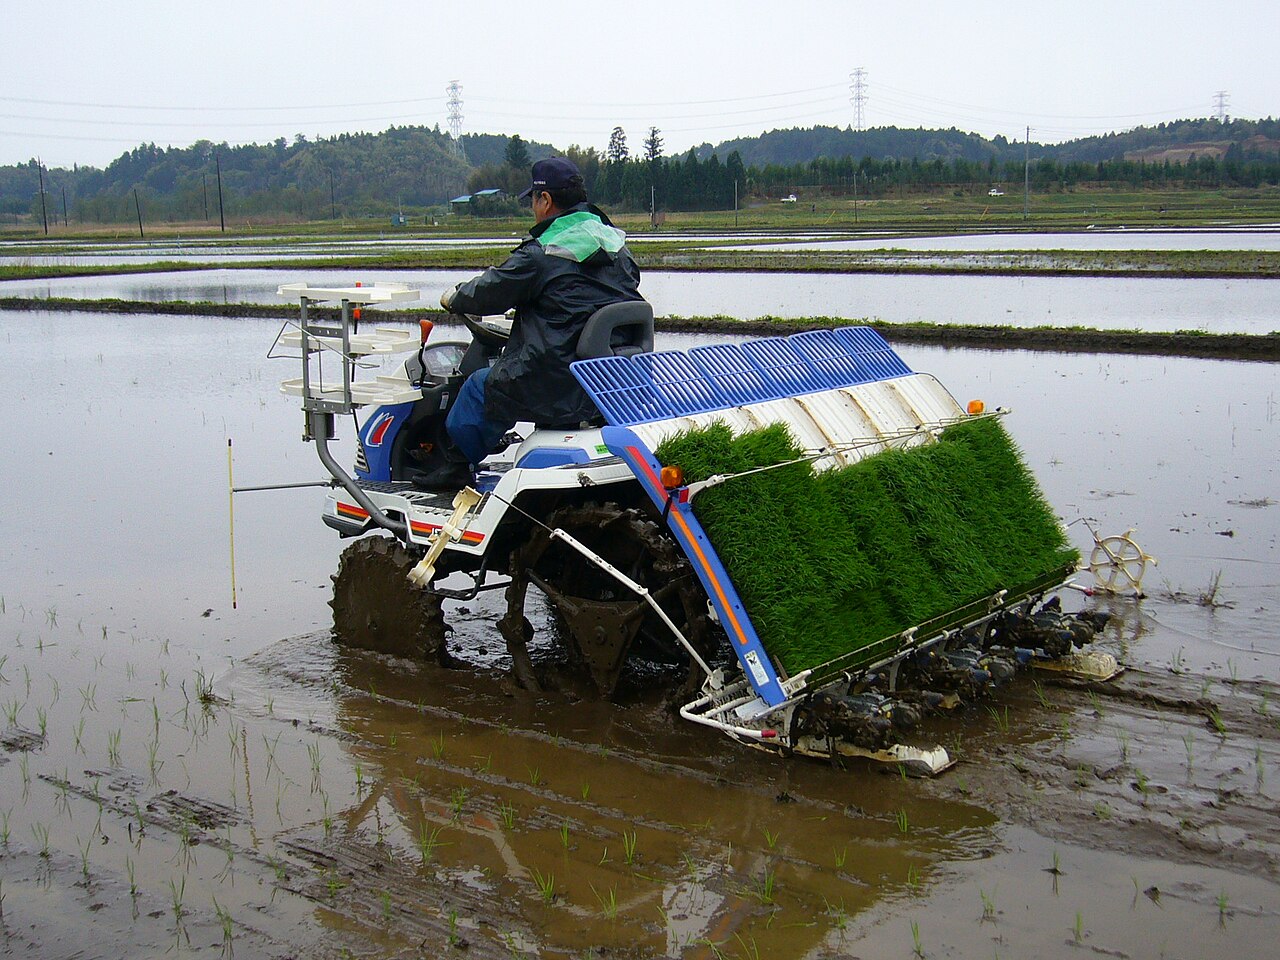 농업기계공학
September 3, 2026
농업기계공학 개론: 벼 이앙기 — 모판을 논에 한 포기씩 옮기는 방법
이앙기는 단순히 모종을 옮기는 기계가 아닙니다. 이 기사에서는 이앙기를 방정식과 공개 자료를 통해 분석합니다. 모판을 한 번에 한 포기씩 자르는 공급 시스템, 이앙 집게의 궤적, 줄 간격과 깊이, 부표를 이용한 논 표면 추적, 그리고 보행형 기계부터 로봇 기계에 이르기까지 모든 것을 살펴봅니다.
Fundamentals · 28 분 읽기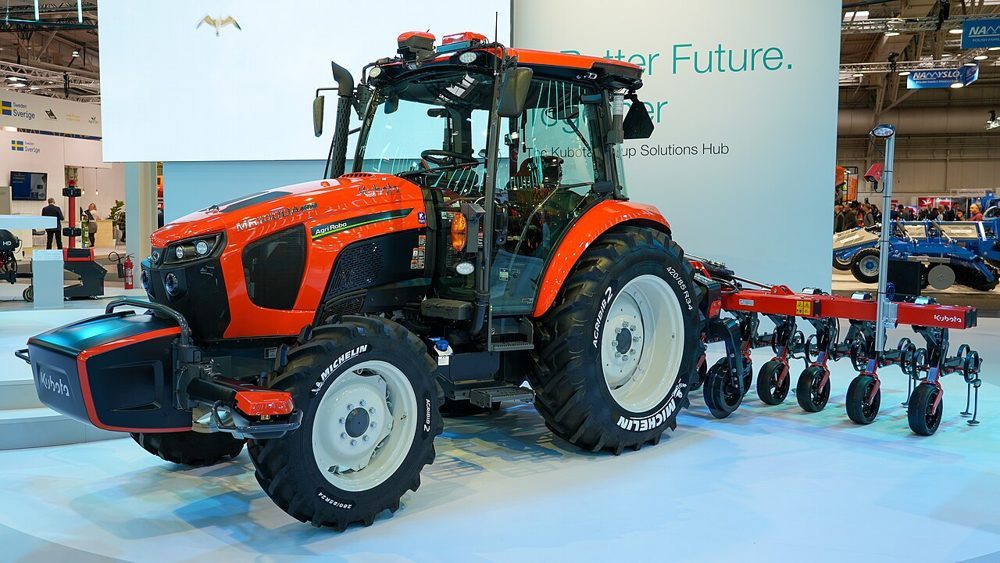 농업기계공학
September 3, 2026
농업기계공학 개론: 트랙터 - 견인력과 동력인출장치(PTO)부터 3점 링크 및 자율 주행까지
트랙터는 엔진 출력을 바퀴/궤도, PTO(동력인출장치), 유압식 3점 링크에 분배하는 이동식 동력원입니다. 이 글에서는 기계 공학적 관점에서 견인력과 미끄러짐, 경운 깊이 제어, RTK-GNSS, 토양/수확량 센서, 그리고 전기화의 현황에 대해 설명합니다.
Fundamentals · 26 분 읽기 기업 연구
September 3, 2026
기업 조사: 배터리 제조업체 - 파나소닉 에너지, GS 유아사, 무라타 제조
전기차 배터리부터 데이터센터 에너지 저장 장치, 국방 및 우주 분야에 이르기까지, 배터리는 일본의 전기 장비 및 전자 부품 제조업체들이 총력을 기울이고 있는 성장 분야입니다. 하지만 이들 기업의 기원과 전략은 극명하게 다릅니다. 파나소닉 에너지는 산요 전기의 배터리 사업부를 인수했고, GS 유아사는 1895년에 설립된 납축전지 분야의 선구자 기업에서 시작되었으며, 무라타 제조는 2017년 소니의 배터리 사업부를 인수하며 이 분야에 진출했습니다. 이 글에서는 세 기업의 역사, 재무 성과, 제품, 시설 및 전망을 비교 분석합니다.
Industry research · 23 분 읽기 커넥티드·자율주행
September 3, 2026
행동 계획 입문: 유한 상태 머신(FSM), 행동 트리 및 계획 기반 의사결정 과정(POMDP)은 자율주행 차량이 다음에 무엇을 할지 어떻게 결정하는가
행동 계획은 불확실한 인식을 정지, 따라가기, 양보, 합류, 차선 변경과 같은 결정으로 전환하고, 경로 계획 및 MPC(모델 예측 제어)에 제약을 부여합니다. 이 입문서는 유한 상태 머신(FSM), 행동 트리, POMDP(프로세스 기반 모델 기반 계획)와 최신 ADAS(첨단 운전자 보조 시스템), 안전 및 테스트를 연결합니다.
Fundamentals · 20 분 읽기
커넥티드·자율주행
September 3, 2026
행동 계획 입문: 유한 상태 머신(FSM), 행동 트리 및 계획 기반 의사결정 과정(POMDP)은 자율주행 차량이 다음에 무엇을 할지 어떻게 결정하는가
행동 계획은 불확실한 인식을 정지, 따라가기, 양보, 합류, 차선 변경과 같은 결정으로 전환하고, 경로 계획 및 MPC(모델 예측 제어)에 제약을 부여합니다. 이 입문서는 유한 상태 머신(FSM), 행동 트리, POMDP(프로세스 기반 모델 기반 계획)와 최신 ADAS(첨단 운전자 보조 시스템), 안전 및 테스트를 연결합니다.
Fundamentals · 20 분 읽기 커넥티드·자율주행
September 3, 2026
점유 격자 매핑 — LiDAR 및 카메라 데이터를 통행 가능성으로 전환
점유 격자는 공간을 셀로 나누고 점유, 비점유 및 미확인 공간을 확률적으로 나타냅니다. 베이지안 및 로그 확률 업데이트, 역 센서 모델, 레이 캐스팅, 동적 감쇠, 3D 복셀, SLAM, 비용 맵 및 계획 수립을 학습하세요.
Fundamentals · 14 분 읽기
커넥티드·자율주행
September 3, 2026
SAE 주행 자동화 레벨 0~5 — ADAS의 책임 범위
SAE J3016은 차량 지능을 나타내는 점수가 아닙니다. ODD, 인계 지연 시간, 현재 ADAS, SOTIF, 보안 및 안전 평가를 통해 레벨 0~5에서 동적 주행 작업, 모니터링 및 대체 기능을 누가 수행하는지 알아보세요.
Fundamentals · 15 분 읽기
커넥티드·자율주행
September 3, 2026
V2X 기본 안내 — 차량, 도로, 네트워크 및 사람을 안전하게 연결하기
V2V, V2I, V2N, V2P는 어떤 정보를 교환하며, DSRC/ITS-G5와 C-V2X는 어떻게 다른가요? 이 입문서는 지연 시간, 전송 신뢰성, 협력적 인식, PKI, 위치 정보 보호, 장애 방지 설계, 재현 가능한 테스트 간의 연관성을 설명합니다.
Fundamentals · 13 분 읽기
제어공학
September 3, 2026
제어공학 입문: 상태 관측기와 선형 칼만 필터
센서 판독값은 상태 그 자체가 아닙니다. 이 입문서에서는 관측 가능성, 칼만 예측/업데이트 방정식, 공분산, 수치 예제, 제어 통합, 로봇 구현 및 내결함성 동작에 대해 설명합니다.
Fundamentals · 10 분 읽기
제어공학
September 3, 2026
제어공학 기초: LQR — 명시적 우선순위로부터의 상태 피드백
LQR은 상태 공간 모델과 2차 비용 함수로부터 상태 피드백 이득을 도출합니다. 이 입문 과정에서는 리카티 방정식, 관측 가능성, PID/MPC 절충, 로봇 구현, 수치적 직관 및 안전성에 대해 다룹니다.
Fundamentals · 10 분 읽기 제어공학
September 3, 2026
제어공학 입문: 모델 예측 제어 — 제약 조건 내에서 작동하기
모델 예측 제어(MPC)는 모델을 사용하여 미래 동작을 예측하고, 제약 조건이 있는 입력 시퀀스를 최적화한 후, 첫 번째 동작만 적용하고 이 과정을 반복합니다. 이 입문서에서는 관련 방정식, 튜닝, 안전성, 구현 및 최신 사례를 다룹니다.
Fundamentals · 11 분 읽기 제어공학 September 3, 2026제어 공학 기초: 경로 계획 — A*, 다익스트라, RRT, RRT*, PRM
경로 계획은 단순히 최단 경로를 그리는 것이 아닙니다. 이 입문 과정에서는 로봇의 발자국, 지도 불확실성, 계산량, SLAM/Nav2 통합 및 안전성을 고려하여 그리드 알고리즘과 연속 공간 알고리즘을 비교합니다.
Fundamentals · 9 분 읽기 제어공학 September 3, 2026제어공학 입문: PID 제어 — 세 가지 시간 척도에 걸친 작동 방식
PID 제어는 단순히 세 가지 게인으로만 이루어진 것이 아닙니다. 이 입문서는 PID 제어의 직관적인 이해와 공식을 샘플링, 포화, 안티와인드업, 튜닝, 안전성, ROS 2, 그리고 실제 구현 검증과 연결합니다.
Fundamentals · 12 분 읽기 제어공학
September 3, 2026
제어공학 기초: 궤적 생성 — 최소 저크, 퀸틱스 및 사다리꼴 프로파일
경로는 이동 경로를 나타내고, 궤적은 언제, 어떤 속도, 가속도, 그리고 급격한 변화율(저크)로 이동할지를 나타냅니다. 이 입문 과정에서는 최소 저크, 5차 함수, 사다리꼴 프로파일, 제약 조건, 안전성, 그리고 ROS 2 통합에 대해 다룹니다.
Fundamentals · 9 분 읽기
컴퓨터 비전
September 3, 2026
에피폴라 기하학 — 두 이미지에서 깊이와 카메라 움직임 읽기
에피폴라 기하학은 동일한 3D 점이 두 이미지에 어떻게 투영되는지를 규정하는 이론입니다. 이 글에서는 기본 행렬과 필수 행렬, 8점 및 5점 알고리즘, RANSAC, 삼각측량, 에피폴라 기하학과 호모그래피 중 선택, 보정, OpenCV/COLMAP 구현, 오류 조건, 그리고 최근의 학습 기반 추정 기법을 방정식과 도표를 통해 체계적으로 설명합니다.
Fundamentals · 27 분 읽기 컴퓨터 비전
September 3, 2026
특징점 탐지 입문
특징점 검출은 이미지에서 "다시 찾을 수 있는 위치"를 선택하고 이를 매칭에 사용합니다. 이 글에서는 코너, 블롭, DoG, FAST, ORB, SIFT 등의 특징점 검출 원리를 견고성, 평가, 최신 도구, 학습 기반 방법과 연결하여 전체적인 그림을 제시합니다.
Fundamentals · 23 분 읽기
컴퓨터 비전
September 3, 2026
음성/영상 입문 - 카메라와 IMU를 이용한 모션 추정의 실용적인 기초
시각 오도메트리(VO)와 시각-관성 오도메트리(VIO)는 일련의 이미지와 관성 측정값을 이용하여 로봇이나 카메라의 상대적인 움직임을 추정합니다. 이 글에서는 단안 센서의 크기 모호성, IMU 사전 통합, 초기화, 필터링과 최적화, VINS-Mono 및 OpenVINS와 같은 구현 방식, 평가 지표, 그리고 오류 발생 조건 등을 수학적 설명과 도표를 통해 다룹니다.
Fundamentals · 27 분 읽기
커넥티드·자율주행
September 3, 2026
HD 지도 — 자율 주행을 위한 차선별 지도
HD 지도는 차선, 경계, 표지판, 고도 및 연결성을 기계가 읽을 수 있는 데이터로 표현합니다. 이 가이드에서는 HD 지도가 SLAM 지도와 어떻게 다른지, 위치 파악이 어떻게 이루어지는지, 그리고 데이터의 최신성과 불확실성이 왜 중요한지 설명합니다.
Fundamentals · 9 분 읽기
커넥티드·자율주행
September 3, 2026
점유 격자 매핑 — LiDAR 및 카메라 데이터를 통행 가능성으로 변환
점유 격자는 공간을 셀로 나누고 점유, 비점유 및 미확인 공간을 확률적으로 나타냅니다. 베이지안 및 로그 확률 업데이트, 역 센서 모델, 레이 캐스팅, 동적 감쇠, 3D 복셀, SLAM, 비용 맵 및 계획 수립을 학습하세요.
Fundamentals · 14 분 읽기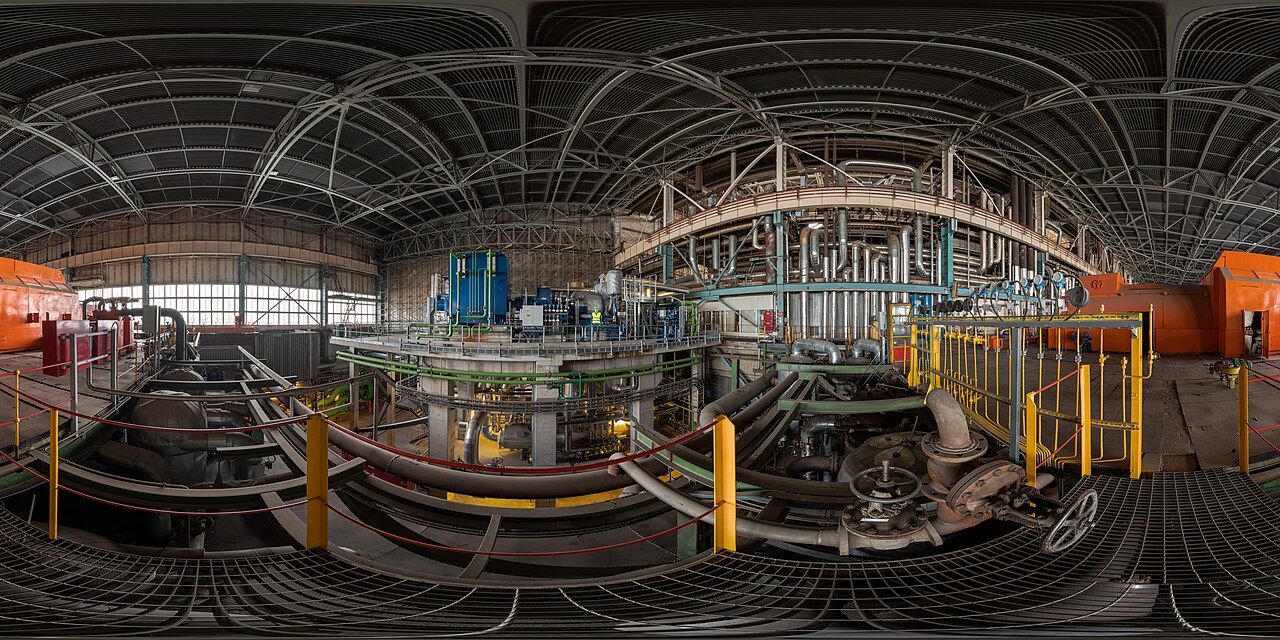 전력공학
September 3, 2026
화력 발전 기초 — 증기, 가스 및 복합 사이클을 통해 연료열을 전기로 변환하는 방법
화력 발전은 단순히 연료를 태우는 것만이 아닙니다. 이 글에서는 보일러, 증기 터빈, 가스 터빈, 열 회수 장치, 발전기 및 배기가스 처리 장치를 하나의 열역학적 및 계통 운영 시스템으로 간주하여 효율, 배출량, 시동 시간, 수소/암모니아 혼합 연소 및 CCS(탄소 포집 및 저장)를 방정식과 도표를 통해 분석합니다.
Fundamentals · 15 분 읽기
동력계와 기계공학
September 3, 2026
디젤 엔진 - 압축 점화, 토크 및 후처리
디젤 사이클 열역학, 커먼레일 분사, 토크 및 연료 소비, DPF/SCR 후처리, 최신 장비 사례, 전동화 및 안전.
Fundamentals · 5 분 읽기 동력계와 기계공학 September 3, 2026가스 터빈 - 브레이턴 사이클 및 복합 사이클 발전
가스 터빈은 공기를 압축하고 연료를 연속적으로 연소시킨 후, 뜨거운 가스를 터빈 단계를 거쳐 팽창시킵니다. 이 안내서에서는 브레이턴 사이클, 항공기 및 발전용 변형, GTCC(가스 터빈 냉각 사이클), 수소 생산 경로 등을 방정식과 도표를 통해 다룹니다.
Fundamentals · 7 분 읽기
동력계와 기계공학
September 3, 2026
가솔린 엔진 - 점화 방식, 효율성 및 전기화
4행정 가솔린 엔진에 대한 실용적인 소개: 오토 사이클 열역학, 토크 및 연비, 배출가스 제어, 최신 제품 및 전동화.
Fundamentals · 6 분 읽기 강화학습
September 3, 2026
강화 학습 입문: 모방 학습과 역강화 학습
행동 복제, DAgger 및 역강화 학습은 보상을 설정하기 어려울 때 시연을 활용합니다. 이 입문 과정에서는 공변량 변화, 보상 추론, VLA 연결, 평가, 안전성 및 데이터 출처에 대해 다룹니다.
Fundamentals · 9 분 읽기 강화학습 September 3, 2026강화 학습 기초 — MDP, 벨만 방정식 및 로봇 탐색
강화 학습은 에이전트가 관찰을 통해 행동을 선택하고 지연된 보상을 최대화하는 폐쇄 루프입니다. 이 입문서에서는 MDP, 가치 함수, 정책, 벨만 방정식, 탐색과 활용의 차이, 보상 설계, 그리고 시뮬레이션에서 실제 로봇 구현까지의 과정을 설명합니다.
Fundamentals · 10 분 읽기 강화학습 September 3, 2026모델 기반 강화 학습 및 시뮬레이션에서 현실로의 전환
실제 기계를 위한 세계 모델, 예측 오류, MPC, 도메인 무작위화, 시스템 식별 및 안전 모니터링.
Fundamentals · 7 분 읽기 강화학습
September 3, 2026
정책 경사법, PPO 및 SAC — 로봇을 위한 안정적인 연속 제어
정책 경사(Policy gradients)는 조향, 추력 및 관절 토크가 연속적으로 유지되도록 정책을 직접 업데이트합니다. 이 글에서는 액터-크리틱(Actor-Critic), PPO 및 SAC를 연결하고, 클리핑, 엔트로피 정규화, 평가 및 시뮬레이션에서 실제 환경으로의 전송을 위한 안전 경계에 대해 다룹니다.
Fundamentals · 10 분 읽기 강화학습
September 3, 2026
Q-러닝과 DQN — Q-테이블에서 심층 강화 학습까지
Q-러닝은 벨만 최적성 목표를 사용하여 행동 값을 업데이트합니다. 이 입문서는 표 형식의 Q-테이블에서 심층 Q-네트워크에 이르는 과정을 따라가며 경험 재생, 목표 네트워크, 과대평가 및 로봇 스택에서의 안전한 배치에 대해 설명합니다.
Fundamentals · 10 분 읽기 로봇공학 기초
September 3, 2026
ArduPilot 입문 - 자동 조종 장치의 상태 추정, 제어 및 임무 설계
ArduPilot은 차량의 센서 융합, 자세/위치 제어, 내비게이션 임무 및 안전 장치를 구현하는 오픈 소스 자율 조종 시스템입니다. 이 글에서는 헬리콥터, 비행기, 로버 모드의 차이점과 확장 칼만 필터(EKF), PID 제어, MAVLink, SITL, 그리고 실제 차량 안전 테스트에 대해 그림과 함께 설명합니다.
Fundamentals · 8 분 읽기 로봇공학 기초
September 3, 2026
추측항법 기초 — 바퀴, IMU, GNSS를 통합하여 로봇의 움직임을 추적하는 방법
추측항법은 바퀴 회전, IMU 판독값, 속도 센서 데이터를 통합하여 로봇의 자세와 위치를 업데이트하는 기본 기술입니다. 이 글에서는 차동 구동 방식의 운동학, 누적 오차, 확장 칼만 필터(EKF) 기반 보정, 그리고 실내 운송 로봇과 자율 주행 로봇에 적용한 사례를 방정식과 도표를 통해 다룹니다.
Fundamentals · 11 분 읽기 로봇공학 기초
September 3, 2026
ROS 2 입문 - 노드, 토픽 및 DDS 전반에 걸쳐 로봇 제어를 안전하게 분산하는 방법
ROS 2는 감지, 인식, 계획 및 제어를 별도의 프로세스로 분리하고 DDS 통신을 통해 연결하는 로봇 미들웨어입니다. 이 문서에서는 노드, 토픽, 서비스, 액션, QoS, TF2, 라이프사이클, 구현 및 디버깅에 대해 설명하고, ROS 1과의 차이점과 실제 운영 시 주의 사항을 다이어그램과 함께 다룹니다.
Fundamentals · 8 분 읽기 센서와 하드웨어
September 3, 2026
액추에이터 작동 원리 — BLDC 모터, 스테퍼 모터, 서보 모터
로봇의 "근육" 역할을 하는 액추에이터인 BLDC 모터, 스테퍼 모터, 서보 모터를 세 가지 관점에서 비교합니다. 이 세 가지는 사실 동일한 분류 체계가 아닙니다. 모터 구조(BLDC/스테퍼)와 제어 방식(서보)은 서로 다른 두 축이지만 종종 혼동됩니다. 이러한 혼동을 해소하고, NASA의 진공청소기 브러시 마모 문제부터 위너의 사이버네틱스 탄생에 이르기까지 토크/응답/제어 간의 실제적인 상충 관계를 추적합니다.
Fundamentals · 23 분 읽기 센서와 하드웨어
September 3, 2026
이벤트 카메라(DVS) 작동 방식 및 주요 제품 — Prophesee, iniVation
일정한 간격으로 프레임(정지 이미지)을 계속 캡처하는 기존 카메라와 달리, 이벤트 카메라(DVS, Dynamic Vision Sensor)는 각 픽셀이 밝기가 변하는 순간만을 마이크로초 해상도로 독립적으로 보고합니다. 본 연구에서는 프로페시 메타비전(Prophesee Metavision), 이니베이션(iniVation) DVXplorer/DAVIS, 삼성 DVS-Gen4와 같은 실제 칩과 1988년 실리콘 망막 연구에서 2024년 이니베이션 인수까지의 신경 형태 공학 계보, 스테레오 이벤트 카메라 기반 자율 주행 데이터셋인 DSEC, 그리고 무인 항공기(UAV)에 탑재된 SLAM 연구를 살펴봅니다.
Fundamentals · 22 분 읽기 센서와 하드웨어
September 3, 2026
자기력계의 작동 원리 및 주요 제품 — 보쉬, ST, 허니웰
지구 자기장의 방향을 감지하여 방향을 결정하는 자기계는 전원이 공급되는 한 절대 방향 외부 기준값을 지속적으로 반환하는 유일한 센서입니다. 스마트폰의 전자 나침반부터 드론의 요각 보정, 큐브샛의 자세 제어에 이르기까지 다양한 분야에서 사용됩니다. 이 글에서는 자기계의 네 가지 기본 물리적 원리인 홀 효과, AMR, GMR, 플럭스게이트를 살펴보고, Bosch BMM150, STMicroelectronics LIS3MDL, Honeywell HMC5883L의 실제 칩 사양을 비교합니다. 또한 경철/연철 오차 및 그 보정, AHRS 센서와 IMU의 융합, 그리고 광물 탐사부터 제2차 세계 대전 당시 잠수함 수색, 달 탐사를 거쳐 오늘날의 큐브샛 자세 제어에 이르기까지 자기계 기술의 역사를 다룹니다.
Fundamentals · 24 분 읽기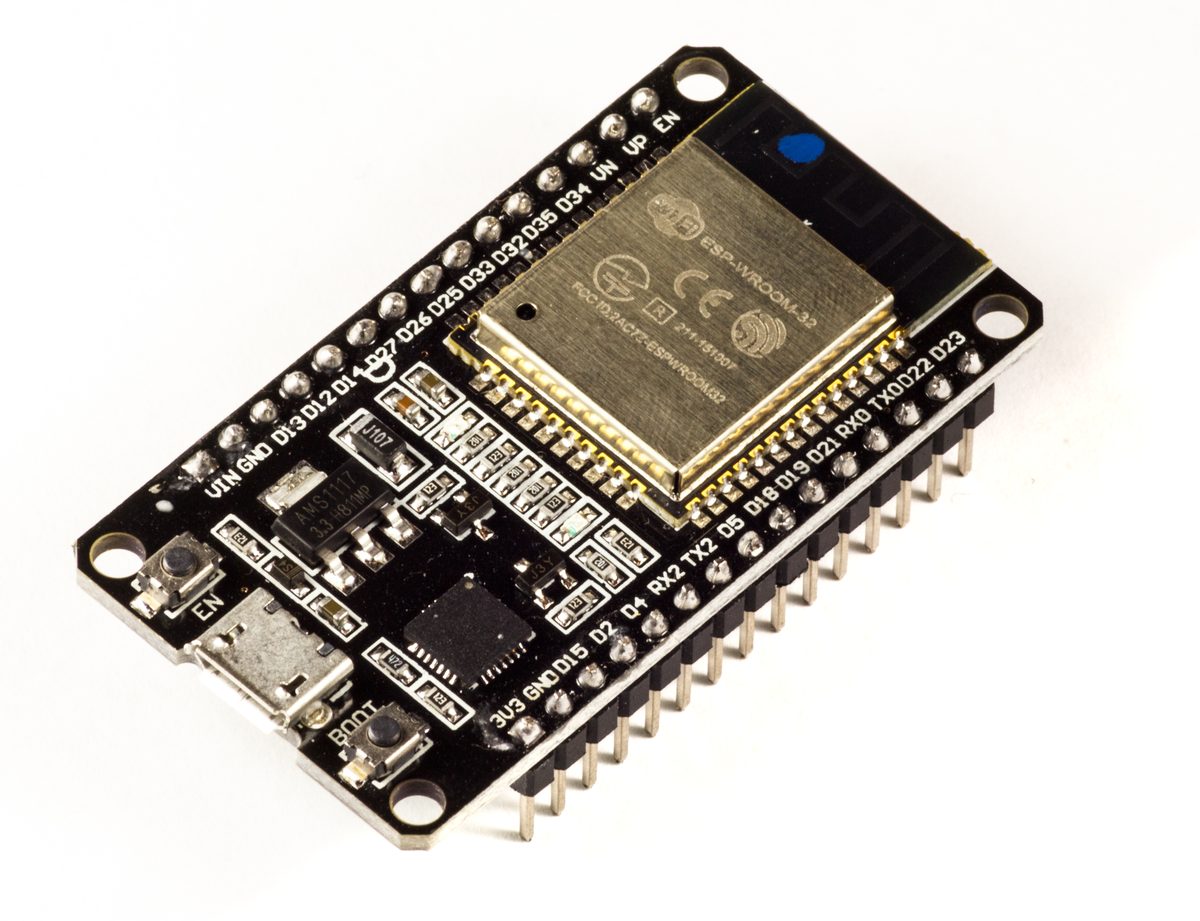 센서와 하드웨어
September 3, 2026
무선 통신 모듈 작동 원리 — ESP32, nRF52840, SX1262
센서의 측정값을 센서 외부로 전달하는 것은 거의 항상 전파입니다. Wi-Fi의 OFDM이 직교 부반송파를 사용하여 다중경로를 극복하는 방법, BLE의 GFSK 변조와 스타 토폴로지가 듀티 사이클 동작을 가능하게 하는 방법, 그리고 LoRa의 처프 확산 스펙트럼(CSS)이 SF7-12 확산 계수 범위에서 데이터 전송 속도를 위해 범위를 어떻게 교환하는지 ESP32-C6, Nordic nRF52840, Semtech SX1262, TI CC2652R7, MultiTech mDot과 같은 칩의 실제 수치를 통해 살펴봅니다. 1999년 Wi-Fi 명명에 얽힌 이야기부터 1996년 10세기 덴마크 왕의 별칭에서 유래한 Bluetooth라는 이름, 작은 프랑스 스타트업이 개발한 LoRa가 Semtech에 인수된 이야기, 그리고 1천만 대 이상의 기기로 확장된 ZENNER의 LoRaWAN 스마트 미터 네트워크의 실제 사례까지, 주파수 대역, 송신 전력, 감도 및 토폴로지를 선택하는 방법을 살펴봅니다.
Fundamentals · 23 분 읽기
센서와 하드웨어
September 2, 2026
배터리와 BMS의 작동 원리 — 몰리셀, DJI, 삼성 SDI
로봇이나 드론의 비행 거리와 안전성을 결정하는 것은 모터나 센서가 아니라 배터리와 배터리 관리 시스템(BMS)입니다. 리튬 이온 전지의 전기화학적 특성부터 셀 밸런싱 및 보호 회로에 이르기까지, 몰리셀의 고방전 전지, DJI의 지능형 비행 배터리, 그리고 삼성 SDI의 차세대 고체 배터리의 실제 사양을 비교 분석하고, 보잉 787 화재 사고가 BMS의 한계에 대해 업계에 어떤 교훈을 주었는지 살펴봅니다.
Fundamentals · 21 분 읽기
센서와 하드웨어
September 2, 2026
힘 및 촉각 센서의 작동 원리 — ATI, Bota, XELA
힘 센서는 로봇 팔에 '팔의 감각'을, 촉각 센서는 로봇 손에 '손가락 끝의 감각'을 부여합니다. 본 논문에서는 변형률 게이지에서 시작하여 압저항식, 정전 용량식, 광학식의 세 가지 촉각 감지 방식을 거쳐 그 물리적 원리를 추적하고, ATI, Bota Systems, XELA Robotics부터 129개의 센서를 탑재한 Shadow Robot의 의수형 로봇 손에 이르기까지 실제 제품들을 살펴봅니다. 또한 1938년 변형률 게이지가 동시에 발명된 실화도 함께 소개합니다.
Fundamentals · 23 분 읽기 센서와 하드웨어
September 2, 2026
SBC(싱글 보드 컴퓨터)의 작동 방식 및 주요 제품 — 라즈베리 파이 5, 젯슨, 코랄
로봇의 "두뇌" 역할을 하는 임베디드 컴퓨터를 세 가지 설계 철학에 따라 비교합니다. 라즈베리 파이 5의 범용 SoC, NVIDIA Jetson Orin의 GPU 통합 AI 컴퓨터, 그리고 Google Coral의 전용 ASIC입니다. TOPS/W 효율성 지표의 실제 의미부터 newbot 프로젝트가 범용 SoC를 선택한 이유, 그리고 2026년 AI 데이터센터의 DRAM 부족 사태가 취미용 SBC 시장에 미칠 실제적인 영향까지 살펴봅니다.
Fundamentals · 23 분 읽기 기업 연구
September 2, 2026
기업 연구: 우주 및 위성 스타트업 — ispace, Synspective, Astroscale
ispace(달 운송), Synspective(소형 SAR 위성군), Astroscale(궤도상 서비스/우주 쓰레기 제거)은 도쿄 증권거래소 성장 시장에 상장된 일본 출신의 "뉴 스페이스" 기업 세 곳입니다. 이 세 기업의 역사, 지난 5년간의 실적, 제품, 기술 전략, 시설, 그리고 중장기 전략을 비교 분석합니다. 세 기업 모두 막대한 영업 손실을 기록하고 있지만, 각기 다른 생존 전략을 통해 정부 및 국방 수요를 확보하고 있습니다.
Industry research · 20 분 읽기 기업 연구
August 29, 2026
기업 조사: 자동차 - 도요타, 혼다, 닛산
1937년 설립된 도요타, 1948년 설립된 혼다, 그리고 여러 회사의 합병으로 탄생한 닛산, 이 세 회사의 역사, 지난 5년간의 재무 실적, 생산 네트워크 구조 조정, 2026/2023 회계연도의 극명하게 엇갈린 실적(도요타는 일본 기업 최초로 매출 50조 엔 돌파, 혼다는 전기차 관련 비용으로 영업 손실 기록, 닛산은 구조 조정 중 약 2만 명의 감원), 그리고 고체 배터리 상용화를 위한 경쟁을 비교 분석합니다.
Industry research · 20 분 읽기 센서와 하드웨어
August 28, 2026
초음파 센서의 작동 원리 및 주요 제품 — 보쉬, 무라타, 도요타 ICS
초음파 센서는 초음파 펄스의 왕복 시간을 측정하여 근처 장애물까지의 거리를 측정합니다. 이는 라이다(LiDAR)의 음향적 대응 기술입니다. 광학 센서가 감지하지 못하는 투명한 유리나 검은색 물체까지 투과하여 볼 수 있지만, 유효 탐지 거리는 몇 미터에 불과합니다. 본 연구에서는 박쥐의 반향정위 연구, 제1차 세계 대전 당시 소나 개발, 보쉬 USS Gen 6의 측정 거리, 로봇 공학의 핵심 기술인 무라타 MA40S4S 및 맥스보틱스 모듈, 그리고 도요타의 8개 센서로 구성된 지능형 장애물 탐지 소나와 같은 실제 사례를 통해 각각의 요소가 실제 성능에 어떤 영향을 미치는지 분석합니다.
Fundamentals · 15 분 읽기 기업 연구
August 27, 2026
기업 분석: 통신 인프라 — NTT, KDDI, 소프트뱅크
NTT는 1985년 일본 공영 통신 독점 기업의 민영화에서 시작되었고, KDDI는 1984년 설립된 DDI에서 뿌리를 찾을 수 있습니다. 소프트뱅크는 소프트웨어 유통에서 인수합병을 통해 통신 사업으로 전환했습니다. 이 세 회사의 지난 5년간 재무 실적, 이동통신 가입자 점유율, AI/데이터센터 투자, 그리고 "무선 통신 이후의 미래"에 대한 각기 다른 기술 투자 전략, 즉 NTT의 광 네트워크 비전인 IOWN, KDDI의 스타링크 파트너십, 소프트뱅크의 HAPS를 비교해 보겠습니다.
Industry research · 20 분 읽기 기술 동향
August 26, 2026
VLA(시각-언어-행동) 기술 동향
비전-언어-액션(Vision-Language-Action, VLA)은 카메라 입력과 자연어 명령을 하나의 모델로 통합하여 로봇 동작을 직접 출력합니다. RT-2부터 OpenVLA, 그리고 Physical Intelligence의 π0 계보에 이르기까지, 인지와 제어를 분리하지 않는 설계 철학의 확산을 살펴봅니다.
Trends · 13 분 읽기 기업 연구
August 23, 2026
기업 조사: 종합 건설업체 - 카지마, 타이세이, 시미즈
일본 최초로 매출 3조 엔을 돌파한 건설업체 카지마, 사상 최고 수익을 기록한 다이세이, 그리고 창사 후 첫 영업 적자에서 벗어나 2년 연속 흑자를 달성한 시미즈. 이 세 기업의 창립 연도(1804~1873년)와 5년간의 재무 실적, 해외 건설부터 우주 개발, 건설 로봇에 이르기까지 개척해 온 사업 영역을 비교 분석합니다.
Industry research · 21 분 읽기 센서와 하드웨어
August 22, 2026
레이더 작동 원리 및 주요 제품 — 콘티넨탈, 보쉬, 혼다 센싱
밀리미터파 레이더는 전파 반사를 통해 거리와 상대 속도를 측정하므로 광학 센서에 문제를 일으키는 비, 안개, 눈부심 및 기타 악조건에 가장 강한 센서입니다. 본 문서에서는 FMCW의 비트 주파수가 어떻게 거리와 속도를 동시에 측정하는지, 제2차 세계 대전 당시의 체인 홈(Chain Home)으로 거슬러 올라가는 레이더 기술의 계보, 테슬라의 레이더 기술 포기 및 이후 재추진, 컨티넨탈 ARS540의 4D 이미징 사양, 그리고 혼다 센싱 360의 5개 레이더를 이용한 360도 전방위 탐지 사례를 살펴보고, 이러한 요소들이 각각 탐지 거리/시야각/해상도 간의 상충 관계를 어떻게 변화시키는지 분석합니다.
Fundamentals · 15 분 읽기 기업 연구
August 21, 2026
기업 연구: 첨단 화학 소재 — 신에츠화학 및 토레이
신에츠화학은 반도체 등급 실리콘 웨이퍼 분야에서 세계적인 선두 기업이며, 토레이는 탄소 섬유 및 복합 소재를 개발합니다. 두 회사의 소재 포트폴리오, 실적 및 기술 전략을 비교해 보겠습니다.
Industry research · 19 분 읽기
기술 동향
August 20, 2026
내비게이션 기술 동향
지도, 비용 지도, 경로 계획으로 구성된 고전적인 파이프라인부터 강화 학습을 통한 엔드투엔드 접근 방식, 그리고 비전-언어 모델 기반의 기초 모델에 이르기까지, 자율 이동 로봇 내비게이션의 현재 상황을 살펴봅니다.
Trends · 11 분 읽기 기업 연구
August 17, 2026
기업 분석: 철강 — 니폰 스틸 및 JFE 홀딩스
일본제철은 2026년 6월 US Steel 인수를 완료하여 세계 최대 조강 생산업체 중 하나로 자리매김했으며, JFE Holdings는 국내 2위 자리를 차지하고 있습니다. 업계의 가장 강력한 경쟁사인 두 회사가 공동으로 해결하고자 하는 탈탄소 과제인 "수소환원제강" 분야에서 두 회사를 비교해 보겠습니다.
Industry research · 21 분 읽기 센서와 하드웨어
August 16, 2026
Lab
GNSS 작동 방식 및 주요 제품 — u-blox, Trimble, Fixposition
RTK는 위성 위치 측정값과 기지국에서 제공하는 보정 데이터를 결합하여, 기존 GNSS 위치 측정 방식에서 수 미터에 달했던 오차를 센티미터 수준으로 줄입니다. 본 논문에서는 이중 주파수 위치 측정 방식이 어떻게 전리층 지연을 상쇄하는지, u-blox의 ZED-F9P가 어떻게 저가형 RTK를 대중화시켰는지, Trimble RTX와 일본의 Michibiki(QZSS), 그리고 Kubota가 농기계를 위해 전국에 구축한 342개의 RTK 기지국 네트워크의 실제 사례를 통해 각 기술이 위치 측정 정확도에 어떤 영향을 미치는지 살펴봅니다.
Fundamentals · 19 분 읽기 기업 연구
August 15, 2026
기업 시장 조사: 정밀 광학 및 의료 기기 — 캐논, 니콘, 올림푸스
캐논은 22년 연속 렌즈 교환식 카메라 시장에서 세계 1위 자리를 지켰고, 니콘은 리소그래피 분야에서 네덜란드의 ASML에 '장비의 황제' 자리를 내주었으며, 올림푸스는 위장 내시경 시장에서 전 세계 시장의 약 70%를 점유하고 있습니다. 이 세 회사가 걸어온 매우 다른 길을 비교해 보겠습니다.
Industry research · 21 분 읽기 기술 동향
August 14, 2026
지역 LLM의 기술 동향
Ollama의 월간 다운로드 수는 3년 만에 520배 증가했습니다. 개방형 가중치 모델의 급속한 발전과 양자화 기술의 성숙으로 대규모 언어 모델이 가정용 PC에서도 실행될 수 있게 된 과정을 살펴봅니다.
Trends · 12 분 읽기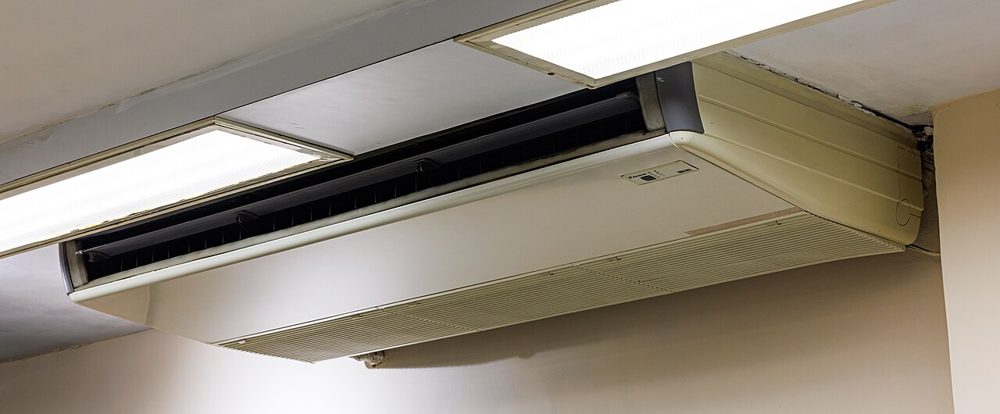 기업 연구
August 11, 2026
기업 연구: 냉난방 공조(HVAC) - 다이킨 인더스트리 및 미쓰비시 일렉트릭
미쓰비시 전기의 총 매출액은 더 크지만, 다이킨은 에어컨 분야에서만 세계를 선도하고 있다. 다이킨이 전 세계에 보급한 인버터 에어컨 기술과 미쓰비시 전기의 자체 개발 적외선 센서 '무브 아이(Move Eye)'로 차별화된 '키리가미네(Kirigamine)' 라인을 비교해 보면, 다이킨의 기술력을 가늠할 수 있다.
Industry research · 19 분 읽기 기업 연구
August 10, 2026
기업 조사: 반도체 제조업체 - 르네사스 일렉트로닉스 및 키옥시아
자동차용 마이크로컨트롤러 분야의 선두주자인 르네사스 일렉트로닉스와 낸드 플래시 메모리 분야 세계 3위 기업인 키옥시아. 두 회사 모두 "일본 반도체 제조업체"로 분류되지만, 제품, 사업 모델, 역사, 재무 추세, 제품 전략, 시설, 인수합병 활동 등 여러 측면에서 거의 완전히 다릅니다. 이 글에서는 이러한 모든 요소를 바탕으로 두 회사를 비교 분석합니다.
Industry research · 19 분 읽기
센서와 하드웨어
August 10, 2026
IMU의 작동 원리 및 주요 제품 — Xsens, Bosch, Analog Devices
IMU는 가속도계와 자이로스코프를 결합하여 차량 자체의 병진 가속도와 회전 속도를 직접 감지합니다. 카메라나 LiDAR와 달리 외부 장치에 의존하지 않지만, 이러한 자립성에는 피할 수 없는 한계가 있습니다. 바로 시간이 지남에 따라 오차가 누적된다는 점입니다(드리프트). 본 연구에서는 MEMS 자이로스코프의 원리, 알란 분산 잡음 분석, 소비자용 칩부터 내비게이션 등급 모듈까지의 등급 체계, 그리고 Xsens의 MTi 시리즈 제품 전략에 대해 자세히 살펴봅니다.
Fundamentals · 18 분 읽기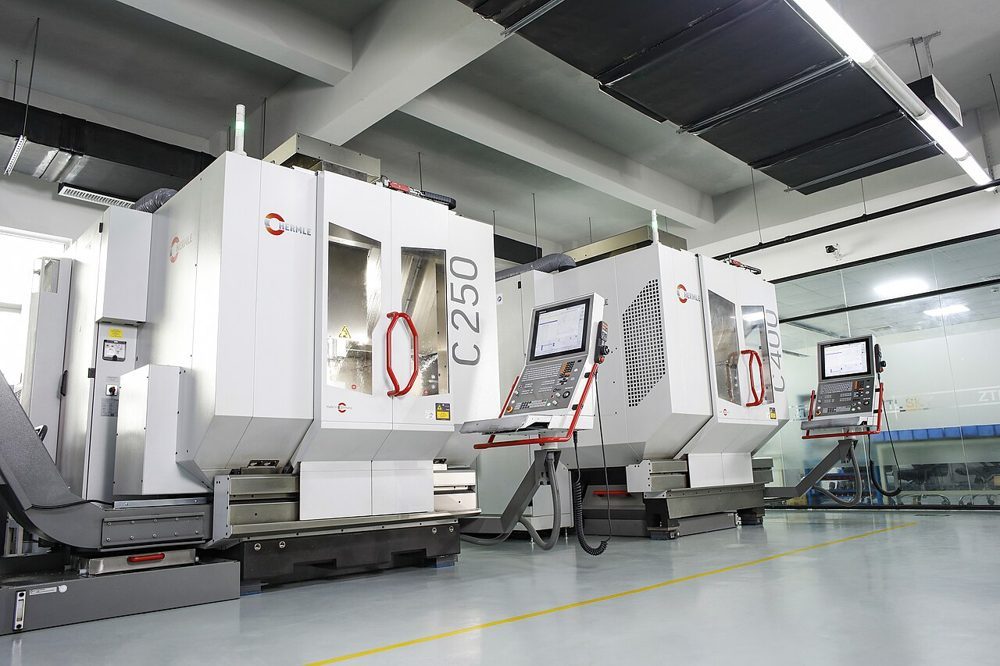 기업 연구
August 9, 2026
기업 시장 조사: 공작기계 — DMG Mori, Okuma, Yamazaki Mazak
DMG Mori와 Okuma는 상장 기업으로 실적을 공개하지만, Yamazaki Mazak은 비상장 기업으로 실적을 공개하지 않습니다. 본 연구에서는 기업 역사, 시간 경과에 따른 재무 추세, Okuma의 자체 개발 CNC 장비인 OSP와 Yamazaki Mazak의 다기능 장비 강점, 시설, 중장기 계획을 비교 분석하고, 이러한 정보 공개 격차 자체가 업계에 시사하는 바를 살펴봅니다.
Industry research · 18 분 읽기 기술 동향
August 8, 2026
의미론적 분할의 기술 동향
트랜스포머 기반의 SegFormer와 Mask2Former부터 프롬프트에서 어떤 객체든 추출할 수 있는 Segment Anything 제품군까지, 고정된 클래스에서 벗어나 진화하는 세그멘테이션 기술의 현황을 살펴봅니다.
Trends · 9 분 읽기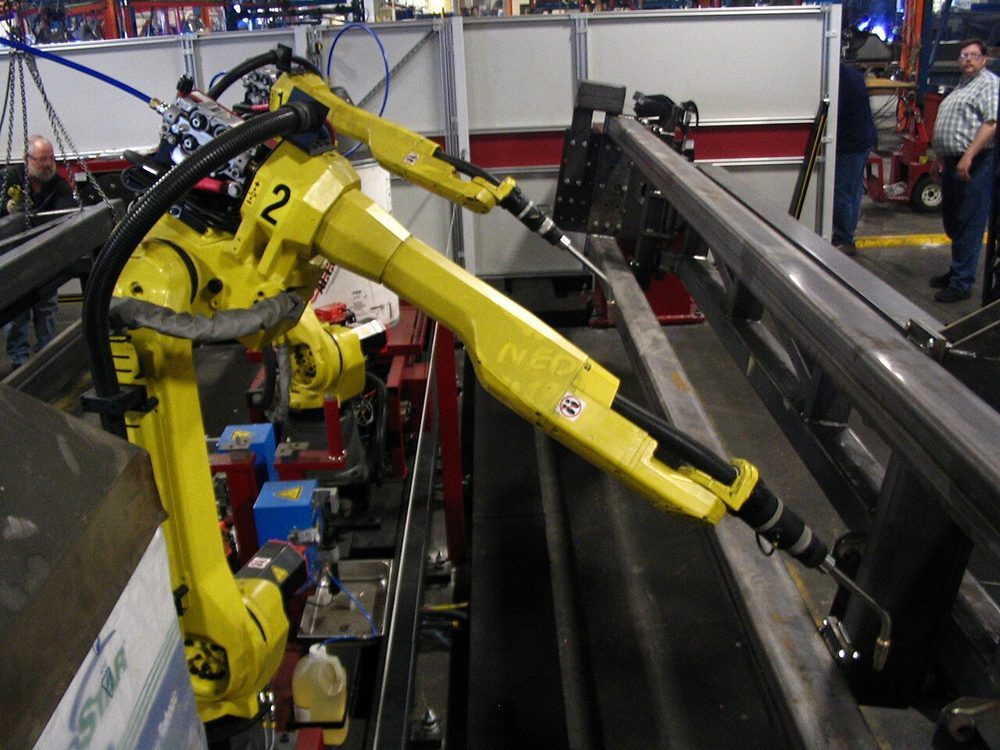 기업 연구
August 7, 2026
기업 연구: 산업용 로봇 — FANUC 및 Yaskawa Electric
친숙한 "노란색 로봇" 제조사인 파낙(FANUC)과 세계 최초의 완전 전기 산업용 로봇을 개발한 야스카와 전기(Yaskawa Electric). 매출은 파낙이, 직원 수는 야스카와가 앞서 있습니다. 회사 연혁과 지난 5년간의 실적부터 CNC 및 서보/인버터 사업 비교, NVIDIA GPU가 내장된 자율 로봇 "모토맨 넥스트(MOTOMAN NEXT)", 시설, 그리고 중장기 계획까지 살펴봅니다.
Industry research · 17 분 읽기 센서와 하드웨어
August 4, 2026
심도 카메라의 작동 원리 및 주요 제품 — RealSense, Kinect, Orbbec
능동형 스테레오 방식은 적외선 이미터를 이용해 패턴을 투사하고 스테레오 매칭을 수행합니다. 구조광 방식은 알려진 패턴의 왜곡을 통해 깊이를 측정하고, 시간차 측정 방식은 위상 변화를 통해 직접 거리를 측정합니다. 이 세 가지 방식은 깊이 측정 카메라로서 공존해 왔습니다. 각 방식의 원리와 인텔 리얼센스 D435i, 마이크로소프트 키넥트, 오르벡 펨토 볼트, 아이폰 트루뎁스 등의 실제 사례를 살펴보고, 이스라엘 스타트업 프라임센스의 기술이 어떻게 키넥트를 탄생시키고, 애플에 인수되었으며, 다시 페이스 ID로 재탄생했는지 그 과정을 추적합니다.
Fundamentals · 14 분 읽기
기업 연구
August 3, 2026
기업 연구: 반도체 제조 장비 — 도쿄 일렉트론 및 스크린 홀딩스
도쿄 일렉트론의 매출은 스크린 홀딩스의 약 4배에 달합니다. 도쿄 일렉트론은 증착, 에칭, 세척 분야를 아우르는 폭넓은 사업을 영위하는 반면, 스크린 홀딩스는 세척 장비 분야에만 집중하여 전 세계 시장 점유율 34.7%를 차지하고 있습니다. 본 비교 분석에는 회사 연혁, 지난 5년간의 재무 실적, 제품 라인업, 시설, 중장기 계획 등이 포함됩니다.
Industry research · 17 분 읽기 기술 동향
August 2, 2026
객체 탐지 기술 동향
YOLO 제품군은 NMS(Non-Mechanism System)를 사용하지 않는 설계 방향으로 나아가고 있으며, RF-DETR과 같은 트랜스포머 기반 검출기는 COCO 데이터셋에서 60 mAP를 돌파했습니다. 2026년 객체 검출 기술의 현황을 살펴보면, 텍스트 프롬프트만으로 작동하는 개방형 어휘 검출까지 발전할 것으로 예상됩니다.
Trends · 10 분 읽기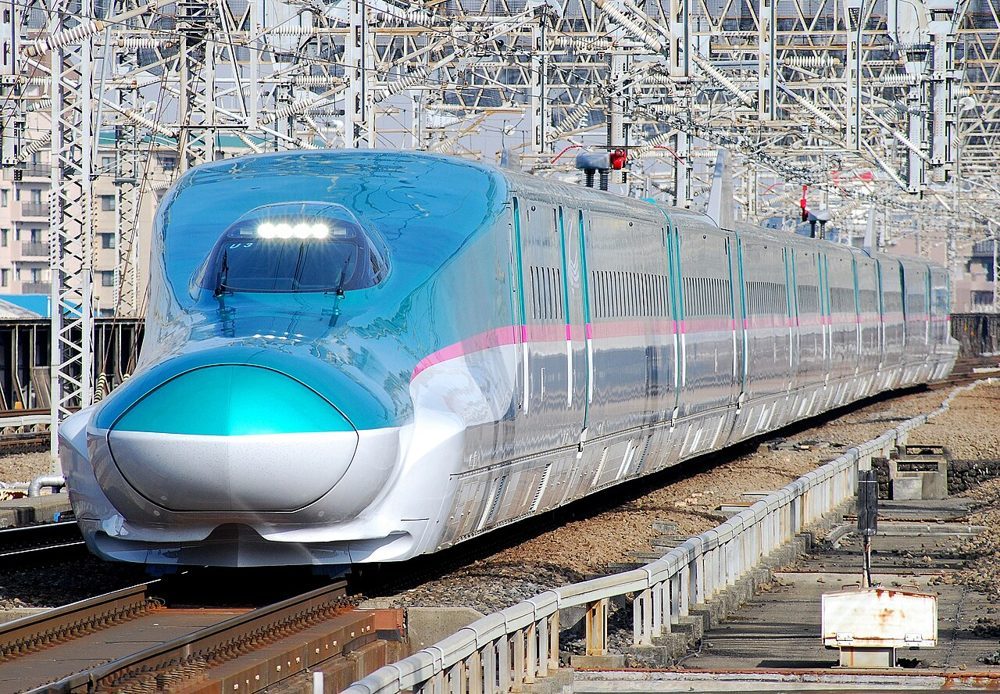 기업 연구
August 1, 2026
기업 연구: 교통 인프라 — JR East 및 JR Central
5년 연속 사상 최고 매출을 기록한 JR East와 거대한 주오 신칸센 자기부상열차 프로젝트를 추진 중인 JR Central. 차세대 "E10 시리즈"와 주오 신칸센 자기부상열차의 5년 규모 비교, IC 카드 결제 인프라(Suica vs. TOICA) 분석, 그리고 두 회사의 개발 및 생산 시설 지도까지 살펴봅니다.
Industry research · 20 분 읽기
센서와 하드웨어
July 29, 2026
스테레오 카메라 작동 방식 및 주요 제품 — ZED 2i, Subaru EyeSight
스테레오 카메라는 두 렌즈 사이의 시차를 이용해 거리를 삼각측량함으로써 단안 카메라의 근본적인 한계였던 절대 거리 문제를 해결합니다. Stereolabs ZED 2i, Luxonis OAK-D, e-con Systems TARA의 실제 사양을 살펴보고, 2008년 이후 500만 대 이상의 차량에 탑재된 스바루의 EyeSight 기술의 발전 과정을 통해 기준선 길이의 상충 관계를 추적합니다. 또한 EyeSight 개발자가 스바루를 떠나 스테레오 비전 스타트업을 설립한 이야기도 소개합니다.
Fundamentals · 15 분 읽기
기업 연구
July 28, 2026
기업 연구: 전력 인프라 - 도쿄전력 및 간사이전력
매출 부문에서는 도쿄전력 홀딩스가 선두를 달리고 있고, 원자력 발전 부문에서는 간사이전력이 선두를 달리고 있습니다. 후쿠시마 원전 사고 이후 처음으로 원자로 재가동을 앞둔 도쿄전력과 이미 7기 중 4기를 가동 중인 간사이전력, 이 두 회사의 원자력 발전소 재가동 전략을 비교해 보겠습니다.
Industry research · 25 분 읽기 기술 동향
July 27, 2026
Visual-SLAM의 기술 동향
고전적인 특징점 기반 방법부터 딥러닝 기반의 엔드투엔드 추정, 그리고 3D 가우시안 스플래팅/NeRF를 통한 지도 표현 방식의 혁신에 이르기까지, 카메라만을 이용한 자체 위치 추정 및 지도 작성 기술인 비주얼 SLAM의 현재 위치를 살펴봅니다.
Trends · 11 분 읽기 기업 연구
July 26, 2026
기업 연구: 가스 인프라 — 도쿄가스 및 오사카가스
도쿄가스는 도쿄 수도권 지역에, 오사카가스(다이가스 그룹)는 간사이 지역에 가스를 공급합니다. 1885년 시부사와 에이이치와 관련된 설립 연도와 1897년 설립 연도를 기준으로, 지난 5년간의 수익, LNG 조달 및 해외 에너지 사업, 전력 소매 및 기타 가스 사업, 그리고 도시 가스 탈탄소화를 위한 두 회사의 메탄화 경쟁에 이르기까지, 두 회사의 개발 및 제조 시설 위치를 지도에서 살펴봅니다.
Industry research · 23 분 읽기
센서와 하드웨어
July 23, 2026
단안 카메라의 작동 원리 및 주요 제품 — 모빌아이, 테슬라, 콘티넨탈
단안 카메라는 단일 렌즈를 통해 차선, 표지판, 장애물을 인식하여 저렴한 비용과 작은 크기를 제공하지만, 근본적인 한계가 있습니다. 바로 단일 이미지로는 절대 거리를 측정할 수 없다는 점입니다. 모빌아이 EyeQ6L, 테슬라 HW4, 콘티넨탈 MFC500, 그리고 comma.ai의 실제 사례를 통해 각 제품이 이러한 한계를 어떻게 극복하는지 살펴보고, 히브리 대학교 연구실이 어떻게 모빌아이가 되었고 인텔에 150억 달러 이상에 인수되었는지, 그리고 테슬라가 2021년 테슬라 비전에서 레이더 기능을 "삭제"하기로 결정한 배경을 살펴봅니다.
Fundamentals · 15 분 읽기 기업 연구
July 22, 2026
기업 조사: 중공업 — 미쓰비시중공업, 가와사키중공업, IHI
일본 최대 기업인 미쓰비시 중공업, 가장 다각화된 사업을 영위하는 가와사키 중공업, 그리고 항공기 엔진 분야에서 강점을 보이는 IHI. 매출 규모부터 세계 최고 수준의 가스 터빈, 잠수함 건조 분야에서의 치열한 경쟁, 그리고 각 기업이 증가하는 국방비 지출과 회복세에 발맞춰 중장기 계획을 어떻게 수립했는지 살펴본다.
Industry research · 24 분 읽기
기술 동향
July 21, 2026
LiDAR-SLAM 기술 동향
LOAM 계열부터 FAST-LIO와 같은 직접 방식, 그리고 2026년에 발표된 D-LIO에 이르기까지, LiDAR 및 IMU 기반 자체 위치 추정 및 지도 작성 기술의 진화를 newbot의 구현 방식과 비교하여 살펴봅니다.
Trends · 10 분 읽기
기업 연구
July 20, 2026
기업 분석: 농업 기계 - 쿠보타 vs. 얀마
쿠보타는 얀마의 2.5~3배에 달하는 매출을 올리고 있습니다. 회사 연혁과 지난 5년간의 규모 비교부터 대형 트랙터 및 콤바인 성능 비교, 자율주행 기술, 국내 생산 시설 현황, 그리고 양사의 중장기 경영 계획까지 다룹니다.
Industry research · 22 분 읽기
센서와 하드웨어
July 19, 2026
LiDAR 작동 원리 및 주요 제품 — Livox, Velodyne, Hesai
LiDAR는 빛의 왕복 시간을 이용해 거리를 측정하는 기술로, 회전식 벨로다인 퍽(Velodyne Puck)부터 비용 절감을 이끌었던 고정형 리복스 미드-360S(Livox Mid-360S), 그리고 중국 업체인 헤사이(Hesai)와 로보센스(RoboSense)에 이르기까지 다양한 제품들이 등장했습니다. 실제 생산 중인 제품들의 구체적인 사양을 비교하고, DARPA 그랜드 챌린지부터 DJI의 분사, 그리고 볼보와 루미나(Luminar)의 계약 무산에 이르기까지 업계의 숨겨진 이야기를 살펴봅니다.
Fundamentals · 20 분 읽기 기업 연구
July 18, 2026
기업 분석: 건설 기계 - 코마츠 vs. 히타치 건설 기계
일본 1, 2위 건설기계 제조업체. 기업 규모(매출, 직원 수)부터 초대형 광산 굴착기의 성능 비교, 그리고 자율 주행 운반 장비와 ICT 장비를 탑재한 굴착기라는 기술 전략의 진정한 차이점까지 살펴봅니다.
Industry research · 18 분 읽기 기술 동향
July 17, 2026
SLAM의 기술 동향
필터 기반 방식부터 그래프 최적화, 그리고 이제는 학습 기반의 AI 네이티브 접근 방식에 이르기까지, SLAM(동시 자기 위치 추정 및 지도 작성)의 계보와 현재 연구 현황을 살펴봅니다.
Trends · 12 분 읽기일치하는 글이 없습니다. 다른 검색어를 입력해 보세요.