#ロボティクス
 ロボティクス入門
2026年9月7日
油圧システム入門 — パスカルの原理からロボットの力制御まで
油圧はなぜ小さな入力でショベルの巨大なアームを動かせるのか。ポンプ、制御弁、シリンダ、作動油、センサ、制御器を一つの閉ループとして捉え、圧力・流量・効率の数式、建設機械・農業機械の現行技術、電動油圧化と最新研究を図解する。
入門 · 11分 強化学習入門
2026年9月4日
マルチエージェント強化学習入門 — 相手も学習する世界でどう最適化するか
複数のエージェントが同時に学習すると、単一エージェントのMDPは成り立たなくなる。非定常性、協調・競争・混合設定、CTDE、信用割当問題、MADDPGとQMIXまでを式と図で整理する。
入門 · 13分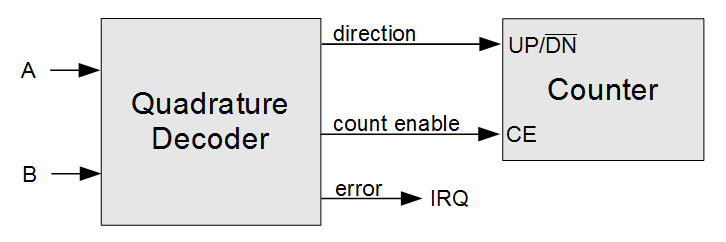 センサ・ハードウェア
2026年9月4日
ロータリーエンコーダの仕組み — 光学式・磁気式
モーターの回転角度・速度を電気信号に変換するロータリーエンコーダを、光を遮って読み取る光学式と、磁界の向きを読み取る磁気式という2つの原理から比較する。
入門 · 22分 センサ・ハードウェア
2026年9月4日
温度センサーの仕組みと主要製品 — 熱電対・PT100・DS18B20
温度センサーは「熱を電気信号に変える」という一点で共通しながら、内部で使う物理現象は熱電対のゼーベック効果、測温抵抗体・サーミスタの抵抗-温度特性、半導体ICのバンドギャップ、赤外線放射温度計のシュテファン-ボルツマン則という4系統にまたがる。1821年のゼーベックの勘違いから始まった熱電対の歴史、Callendar-Van Dusen式によるPT100の較正、DS18B20・TMP117・MLX90614など実在するICの仕様比較、F1マシンが非接触IRセンサー12個でタイヤ温度を測る実例までを整理する。
入門 · 27分 制御工学入門
2026年9月3日
制御工学入門:状態オブザーバと線形カルマンフィルタ — 見えない状態を推定する
センサ値は状態そのものではない。線形カルマンフィルタの予測・更新、可観測性、共分散、数値例、LQR/PID/MPCとの接続、ロボット実装と故障時安全を解説する。
入門 · 11分
制御工学入門
2026年9月3日
制御工学入門:LQR — 状態を重み付けして最適なフィードバックを作る
LQRは状態空間モデルと二次評価関数から、状態フィードバックのゲインをリカッチ方程式で導く。PID/MPCとの違い、可観測性、ロボット実装、安全までを解説する。
入門 · 10分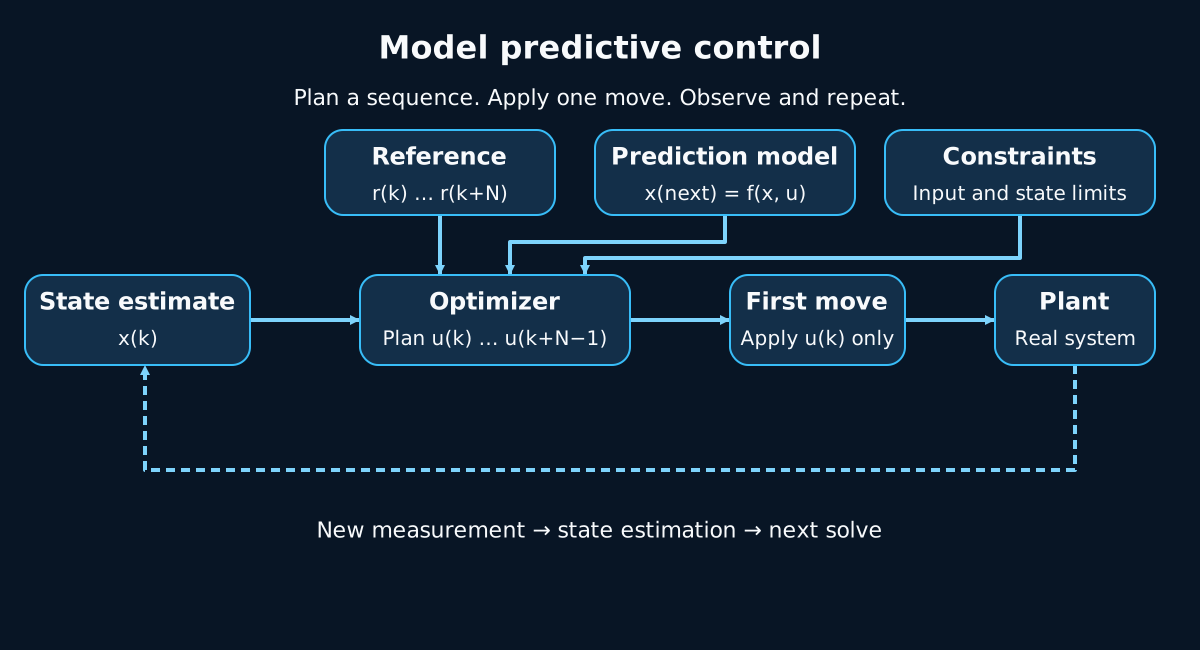 制御工学入門
2026年9月3日
制御工学入門:モデル予測制御 — 未来を予測して制約の中で動かす
モデル予測制御(MPC)は、モデルで将来を予測し、入力・状態・安全制約を満たす操作列を繰り返し最適化する。PIDとの役割分担、数式、実装、研究・製品例までを解説する。
入門 · 12分 制御工学入門 2026年9月3日制御工学入門:経路計画 — A*、Dijkstra、RRT、PRMをどう使い分けるか
経路計画は最短線を引く処理ではない。地図、ロボットの大きさ、探索空間、計算時間、動的障害物、安全停止を扱うA*/Dijkstra/RRT/RRT*/PRMを比較する。
入門 · 10分 制御工学入門 2026年9月3日制御工学入門:PID制御 — 誤差を三つの時間スケールで扱う
PIDは比例・積分・微分を足すだけの制御器ではない。対象、遅れ、飽和、ノイズ、安全を観測し、追従と外乱抑制を両立させるための実装技術を、式・調整法・ROS 2の例で解説する。
入門 · 12分 制御工学入門
2026年9月3日
制御工学入門:軌道生成 — 最小ジャーク、5次多項式、台形速度プロファイル
経路はどこを通るか、軌道はいつどの速度で通るかを決める。最小ジャーク、5次多項式、台形・三角速度プロファイルを式・図・実装・安全の観点から解説する。
入門 · 10分 強化学習入門
2026年9月3日
強化学習入門:模倣学習と逆強化学習 — 手本から方策と目的を学ぶ
Behavior Cloning、DAgger、逆強化学習は、報酬を手書きしにくいロボット課題で人や既存システムの実演を使う。共変量シフト、報酬推定、VLAとの接続、評価と安全を式と図で解説する。
入門 · 10分 強化学習入門 2026年9月3日強化学習の基礎 — MDP・ベルマン方程式・探索と活用をロボットで理解する
強化学習を「正解ラベルを当てる学習」ではなく、観測から行動を選び、遅れて返る報酬を最大化する閉ループとして捉える。MDP、価値関数、方策、ベルマン方程式、探索と活用、シミュレーション実装までをロボットの例で図解する。
入門 · 13分 強化学習入門
2026年9月3日
Q学習とDQN入門 — 表のQ値から深層強化学習へ
Q学習がベルマン最適方程式を使って行動価値を更新する仕組みを、表形式からニューラルネットワークによるDQNまで追う。経験再生、ターゲットネットワーク、過大評価、安全なロボット適用を図と式で解説する。
入門 · 10分 ロボティクス入門
2026年9月3日
ROS 2入門 — ノード・トピック・DDSでロボットを安全に分散制御する
ROS 2は、センサ、認識、計画、制御を別プロセスへ分け、DDSの通信で結ぶロボット用ミドルウェアである。ノード、トピック、サービス、アクション、QoS、TF2、ライフサイクル、実装とデバッグを、ROS 1との違いと実機運用の注意点まで図解する。
入門 · 8分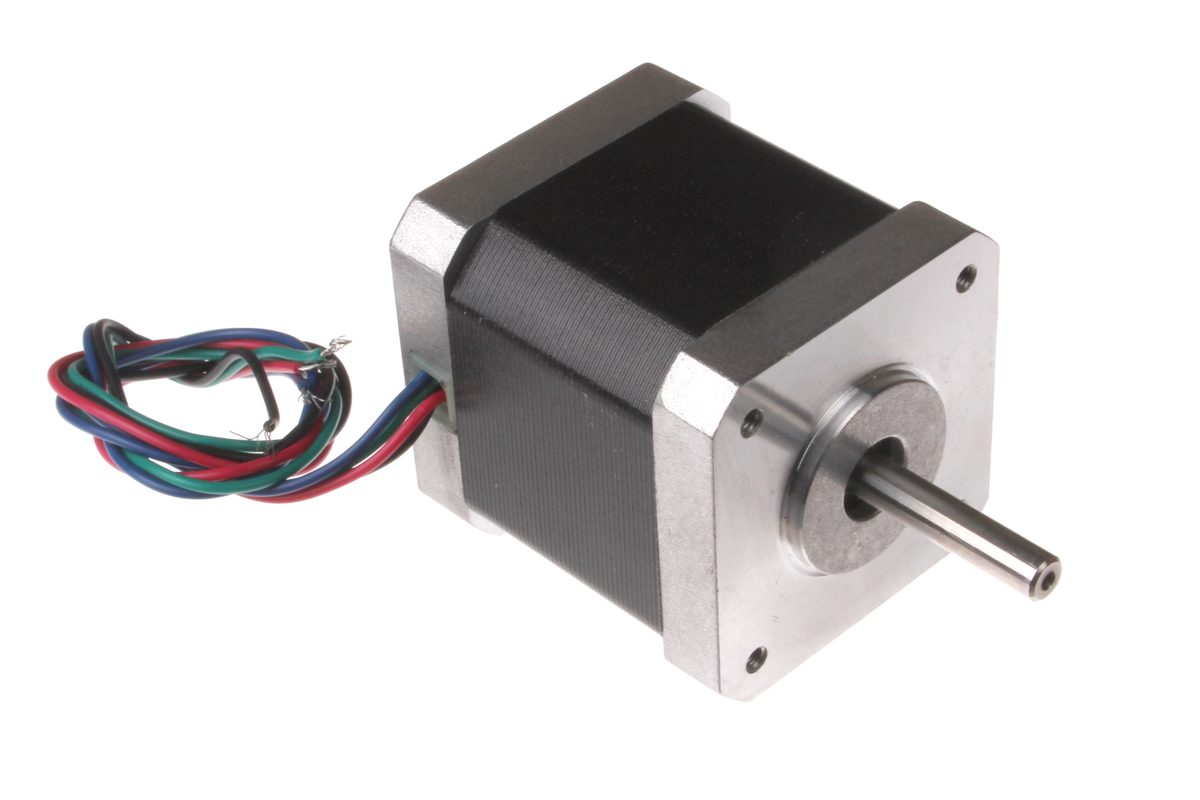 センサ・ハードウェア
2026年9月3日
アクチュエータの仕組み — BLDC・ステッピング・サーボ
ロボットの「筋肉」にあたるアクチュエータを、BLDCモーター・ステッピングモーター・サーボモーターという3つの切り口から比較する。実はこの3つは並列の分類ではなく、モーターの構造(BLDC/ステッピング)と制御アーキテクチャ(サーボ)という異なる軸が混ざっている——その誤解を解きほぐしながら、トルク・応答性・制御方式のトレードオフを、NASAが直面した真空中のブラシ摩耗問題からWienerのサイバネティクス誕生秘話まで追う。
入門 · 25分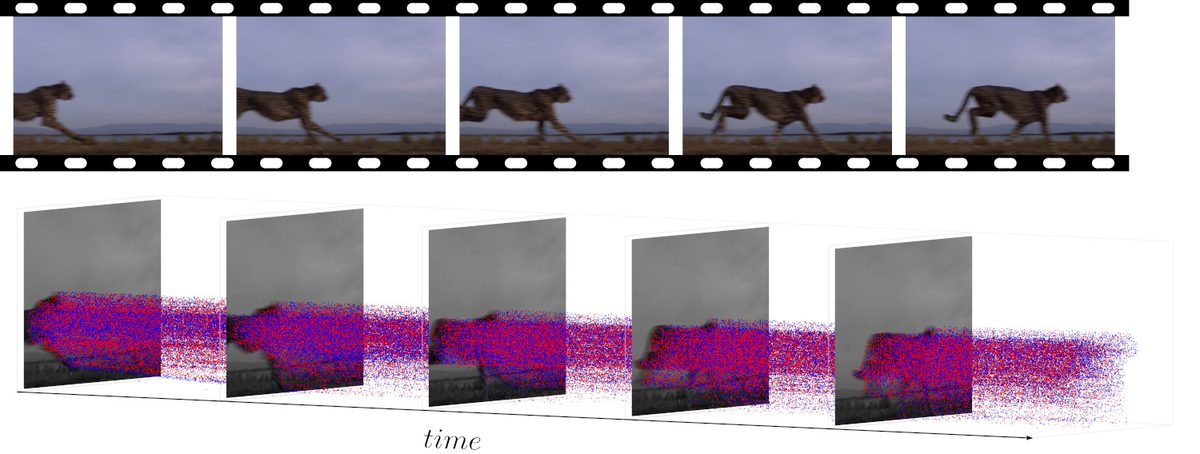 センサ・ハードウェア
2026年9月3日
イベントカメラ(DVS)の仕組みと主要製品 — Prophesee・iniVation
フレーム(静止画)を一定間隔で撮り続ける従来のカメラと違い、イベントカメラ(Dynamic Vision Sensor, DVS)はピクセルごとに独立して「輝度が変化した瞬間」だけをマイクロ秒単位で報告する。Prophesee Metavision・iniVation DVXplorer/DAVIS・Samsung DVS-Gen4の実チップと、1988年のシリコン網膜研究から2024年のiniVation買収に至る神経形態工学の系譜、ステレオイベントカメラによる自動運転データセットDSEC、UAV上でのSLAM研究まで追う。
入門 · 24分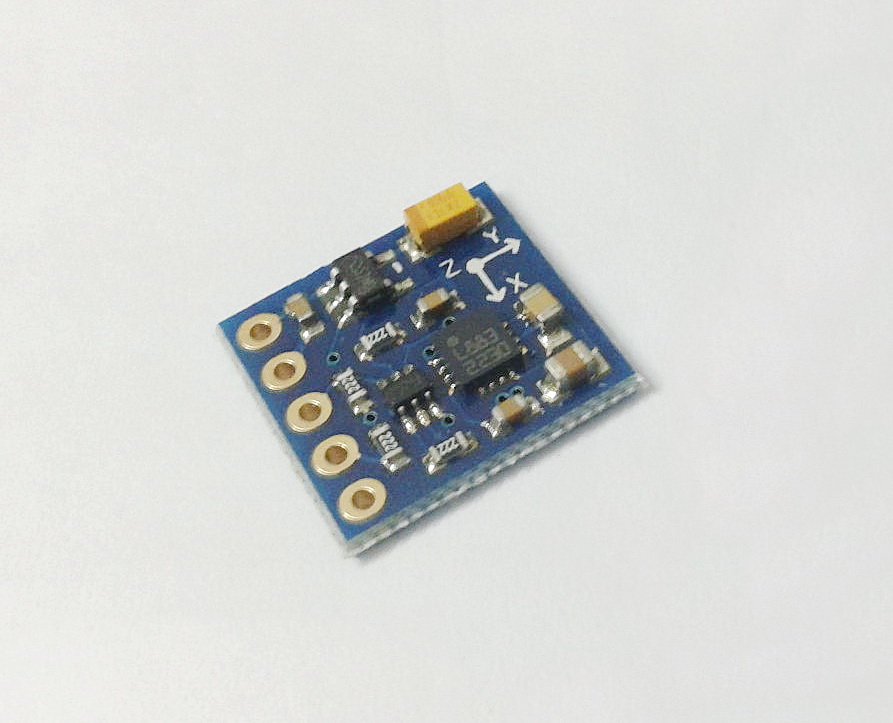 センサ・ハードウェア
2026年9月3日
磁気センサーの仕組みと主要製品 — Bosch・ST・Honeywell
地磁気の方向を捉えて方位を割り出す磁気センサーは、スマートフォンの電子コンパスからドローンのヨー角補正、CubeSatの姿勢制御まで、電源が入っている限り絶対方位という外部基準を返し続ける唯一のセンサーである。Hall効果・AMR・GMR・フラックスゲートという4つの物理原理の違い、Bosch BMM150・STマイクロLIS3MDL・Honeywell HMC5883Lなど実チップの仕様比較、ハード鉄・ソフト鉄誤差とそのキャリブレーション、IMUとのAHRS融合、そして鉱脈探査からWWIIの潜水艦狩り・月面探査機を経て今日のCubeSat姿勢制御に至る技術史までを整理する。
入門 · 26分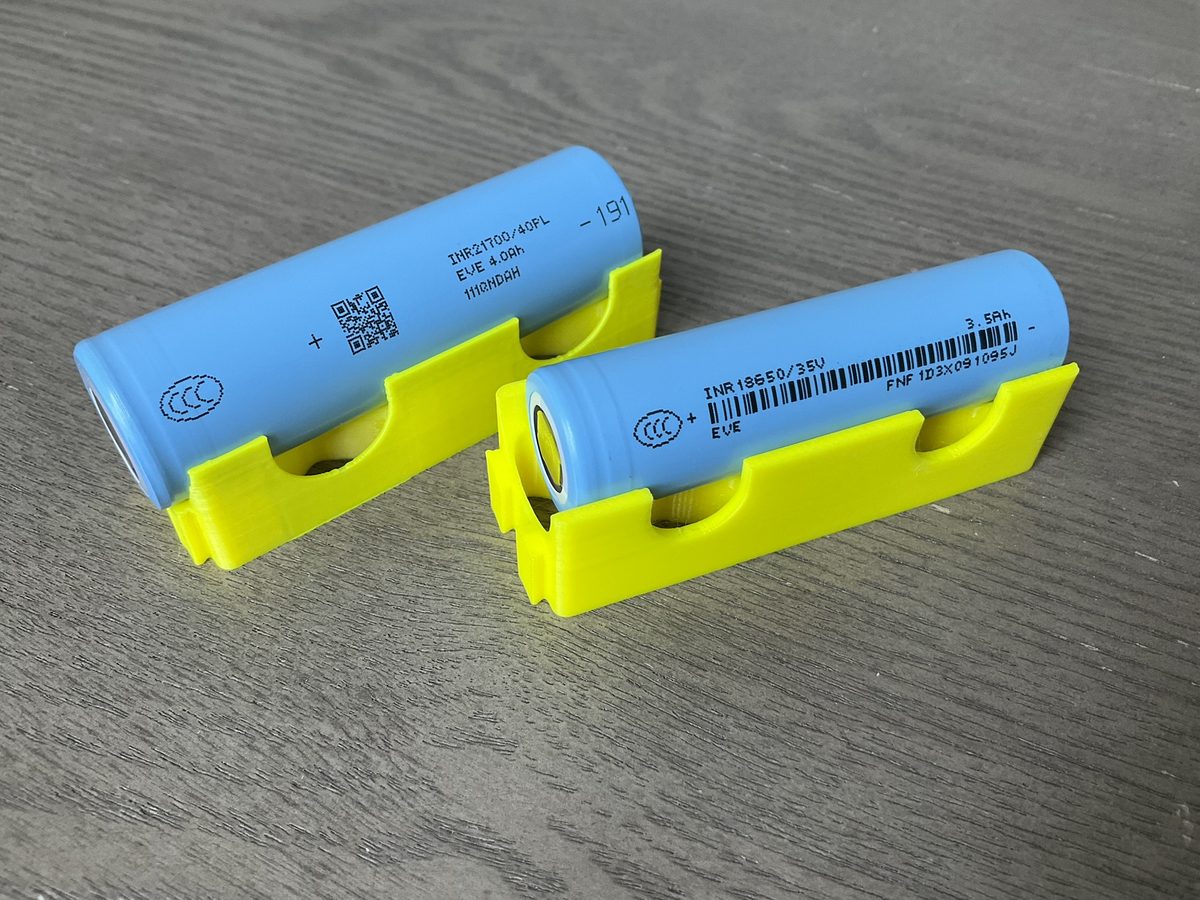 センサ・ハードウェア
2026年9月2日
バッテリーとBMSの仕組み — Molicel・DJI・Samsung SDI
ロボット・ドローンの航続時間と安全性を決めるのはモーターやセンサーではなくバッテリーとBMS(バッテリーマネジメントシステム)である。リチウムイオン電池の電気化学からセルバランシング・保護回路の仕組み、Molicelの高放電セルからDJIのインテリジェントバッテリー、次世代の全固体電池を追うSamsung SDIまで、実在製品のスペックを比較する。ボーイング787の発火事故が教えるBMSの限界にも触れる。
入門 · 23分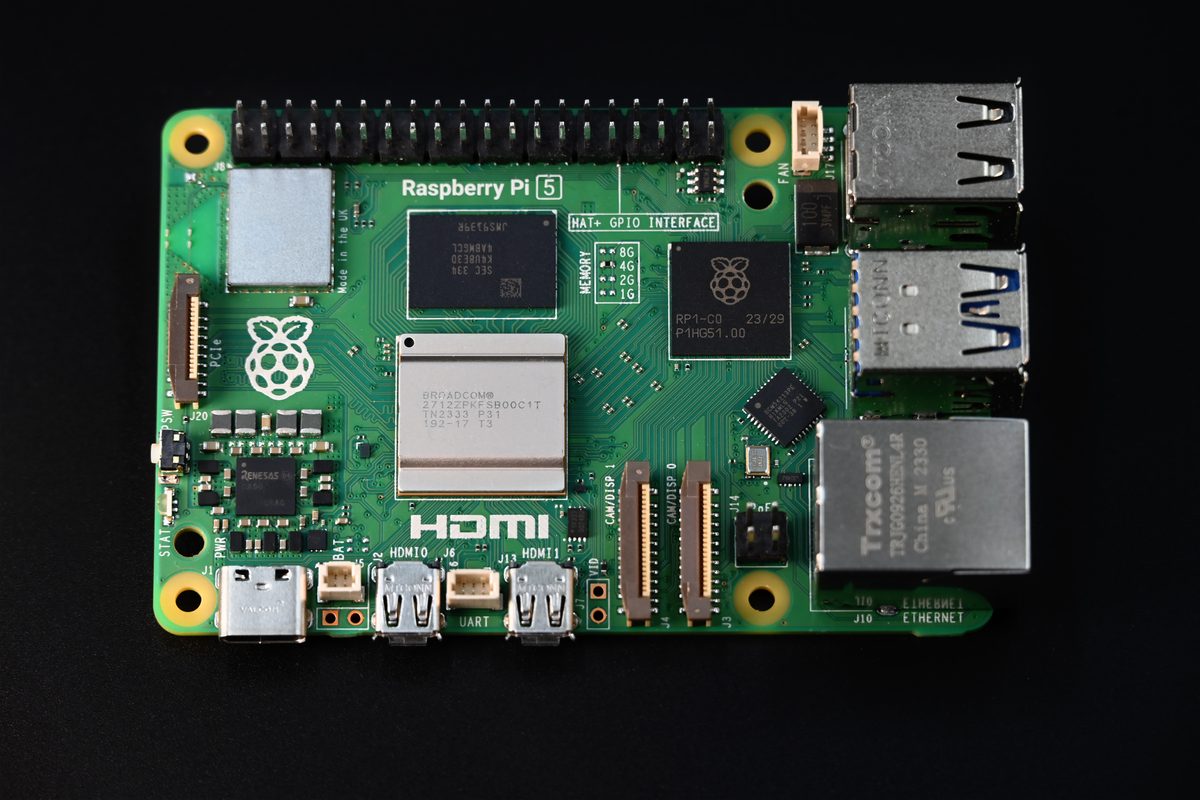 センサ・ハードウェア
2026年9月2日
SBCの仕組みと主要製品 — Raspberry Pi 5・Jetson・Coral
ロボットの「頭脳」を担う組み込みコンピュータ(SBC)を、汎用SoCのRaspberry Pi 5、GPU統合型AIコンピュータのNVIDIA Jetson Orin、専用ASICのGoogle Coralという3つの設計思想で比較する。TOPS/Wという効率指標の意味から、newbotがなぜ汎用SoCを選んでいるのか、2026年のDRAM高騰がホビイストSBC市場を直撃した実話まで追う。
入門 · 25分 技術動向
2026年8月26日
VLA(Vision-Language-Action)の技術動向
カメラ映像と自然言語指示を1つのモデルに統合し、ロボットの動作を直接出力するVision-Language-Action。RT-2からOpenVLA、Physical Intelligenceのπ0系列まで、知覚と制御を分離しない設計思想の広がりを整理する。
動向 · 14分
センサ・ハードウェア
2026年8月10日
IMUの仕組みと主要製品 — Xsens・Bosch・Analog Devices
加速度計とジャイロスコープで機体の姿勢・動きを直接検知するIMUは、カメラやLiDARと違い外部環境に一切依存しない代わりに、時間経過とともに誤差が蓄積する(ドリフトする)宿命を持つ。MEMSジャイロの原理からAllan分散によるノイズ解析、消費者向けチップから航法グレードまでの製品グレード分類、Xsens MTiシリーズの製品戦略までを整理する。
入門 · 18分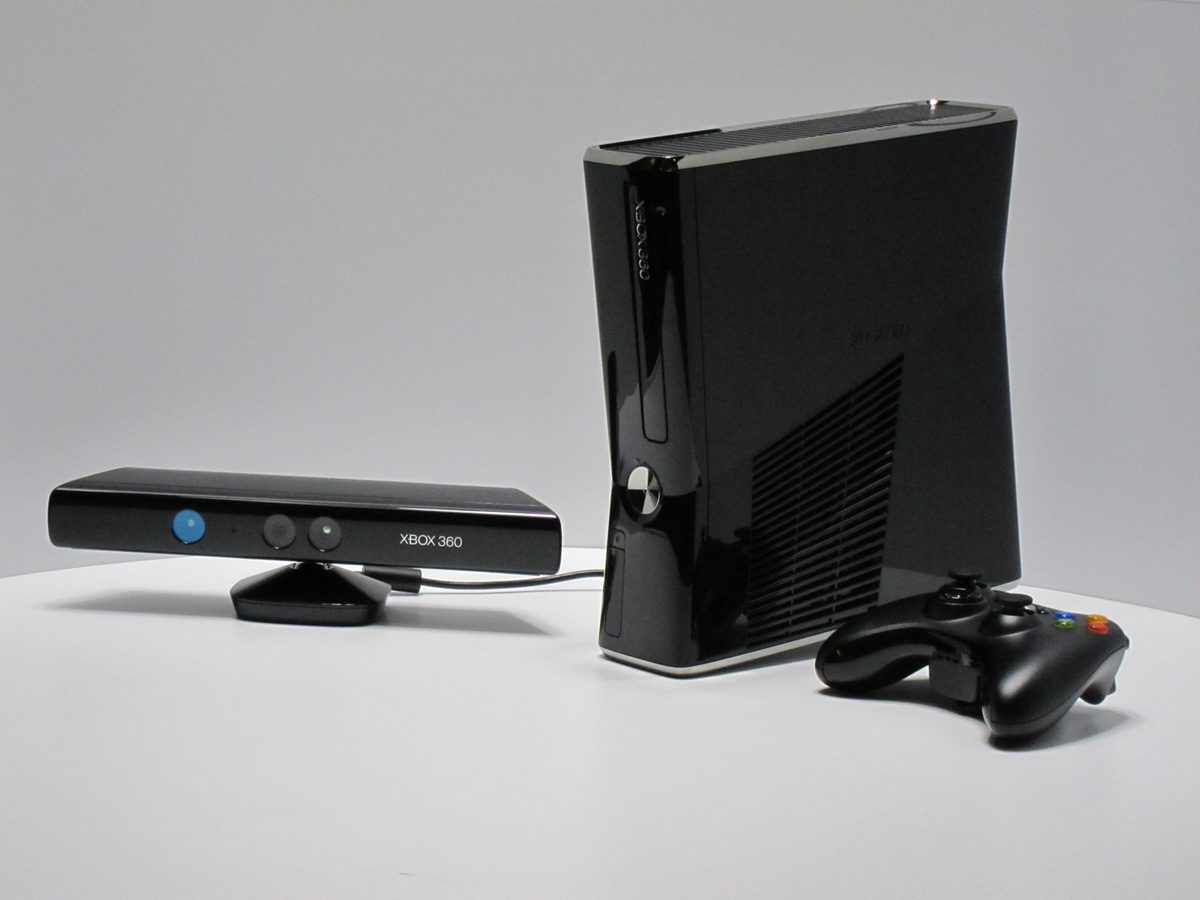 センサ・ハードウェア
2026年8月4日
デプスカメラの仕組みと主要製品 — RealSense・Kinect・Orbbec
赤外線プロジェクターで模様を投影しステレオマッチングするアクティブステレオ、パターン歪みから奥行きを求める構造化光、位相差から距離を出すToF——3方式が併存するデプスカメラの原理と、Intel RealSense D435i・Microsoft Kinect・Orbbec Femto Bolt・iPhone TrueDepthの実例を見る。イスラエルのPrimeSenseがKinectを生み、アップルに買収されFace IDに転生した経緯も追う。
入門 · 15分