タグ · 全14件
#実装・実験
 制御工学入門
2026年9月8日
Lab
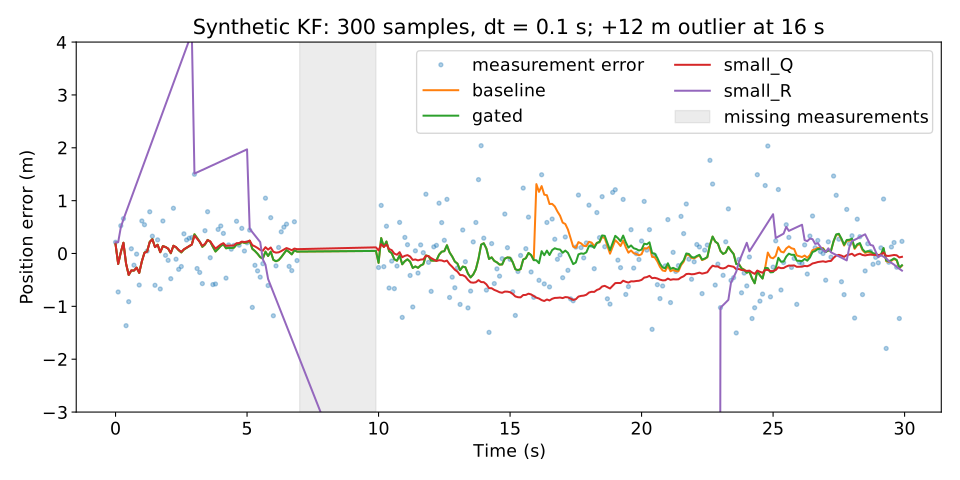
カルマンフィルタをPythonで動かす
同じ合成軌跡でQ・R・外れ値判定を比較し、推定誤差と観測の棄却数から設定の失敗を見分ける。
実装・実験 · 5分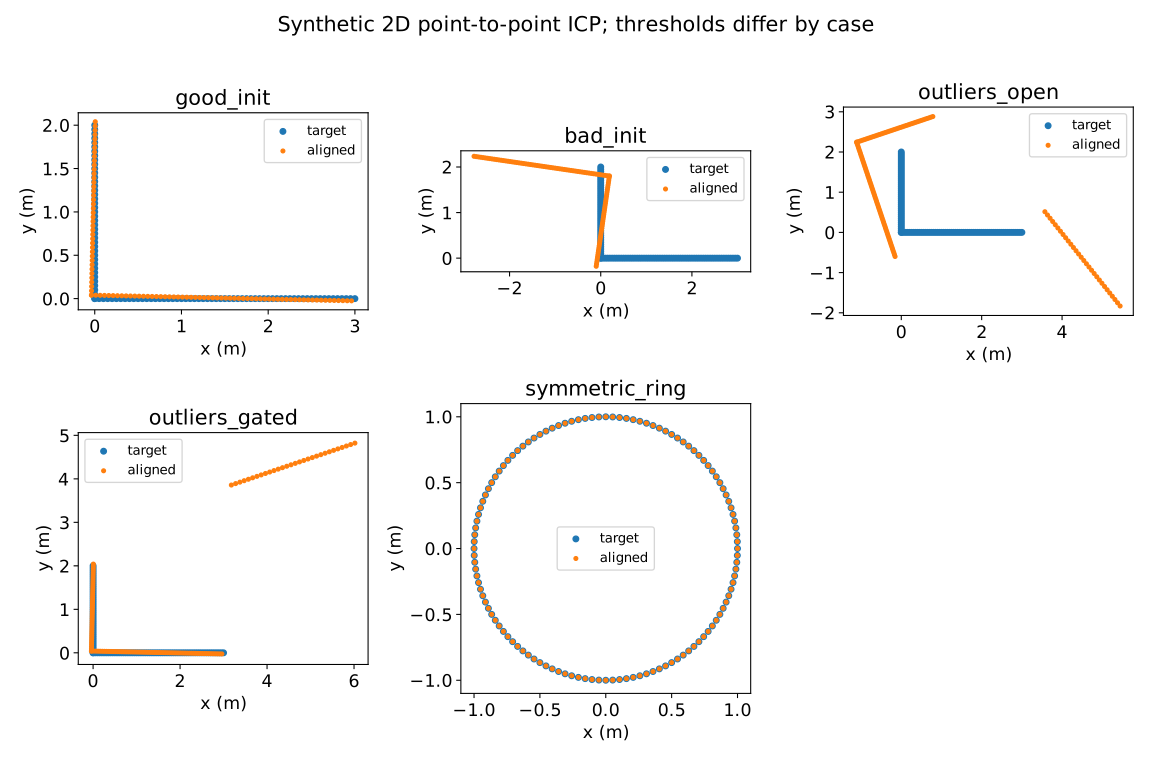 ロボティクス入門
2026年9月8日
Lab
ICPはなぜ失敗するのか
2D点群の位置合わせを実行し、残差・対応率・真の姿勢誤差が一致しない理由を確かめる。
実装・実験 · 5分 雑記
2026年9月8日
Lab
Dockerのデータはどこにあるのか
書込層・named volume・bind mountの寿命を区別し、コンテナを作り直しても必要なデータが残る構成を確認する。
実装・実験 · 7分 雑記
2026年9月8日
Lab
自宅サーバーの消費電力を測る
壁側の有効電力を同じ条件で記録し、WとWhを区別して、アイドルと仕事あたりの消費電力量を比較する。
実装・実験 · 7分 機械学習入門
2026年9月8日
Lab
ローカルLLMの速さをどう測るか
最初の回答断片までの時間と生成速度を別々に記録し、モデル常駐・キャッシュ・メモリの条件をそろえる。
実装・実験 · 6分 ロボティクス入門
2026年9月8日
Lab
Nav2で経路はあるのに進めない原因を調べる
車体の幾何、コストマップ、追従制御、指令の伝達を順に調べ、停止原因を設定の総当たりにせず特定する。
実装・実験 · 7分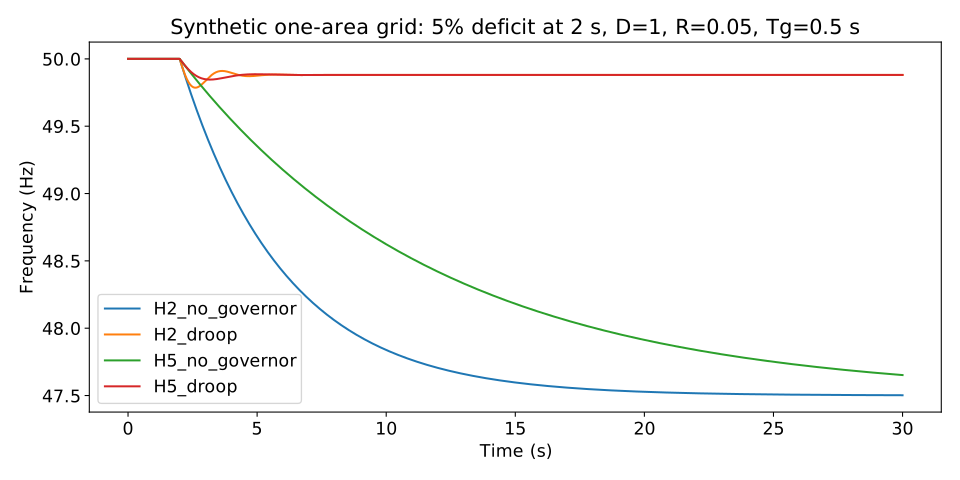 電力工学入門
2026年9月8日
Lab
電力系統の需給変動をブラウザで試す
簡単な一地域モデルで供給不足への周波数応答を計算し、慣性と一次調整の役割を分ける。
実装・実験 · 5分 ロボティクス入門
2026年9月8日
Lab
rosbag2でロボットの不具合を再現する
入力ログと設定を固定して比較実験を組み、TFの二重配信や時刻の混在による再生失敗を切り分ける。
実装・実験 · 9分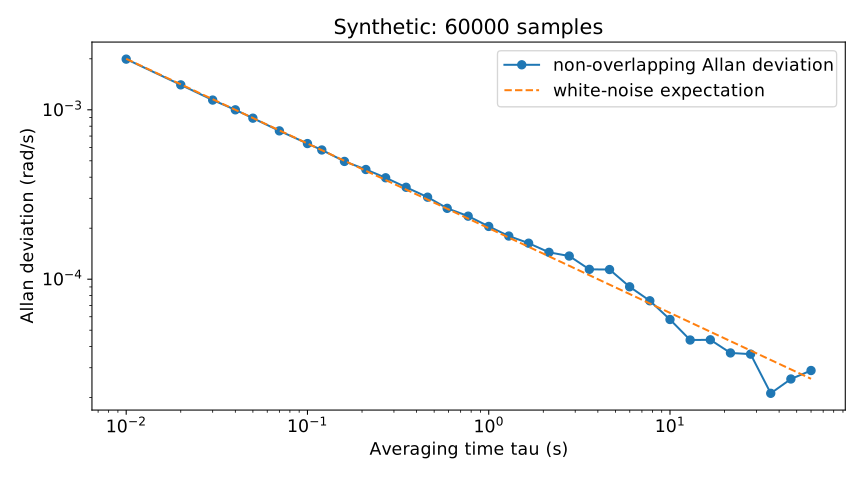 センサ・ハードウェア
2026年9月8日
Lab
IMUの静止ログからノイズを読む
静止ジャイロのCSVから平均・標準偏差・非重複Allan偏差を計算し、短いログでは分からないことを区別する。
実装・実験 · 6分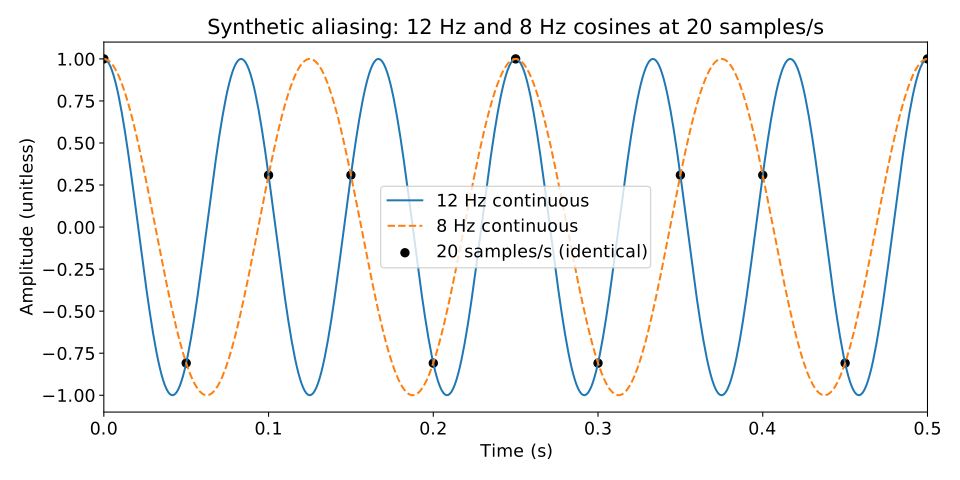 センサ・ハードウェア
2026年9月8日
Lab
サンプリングとエイリアシング
12 Hzと8 Hzが同じ標本列になる例を再現し、ODR・帯域・読み出し周期・間引き前フィルタを区別する。
実装・実験 · 4分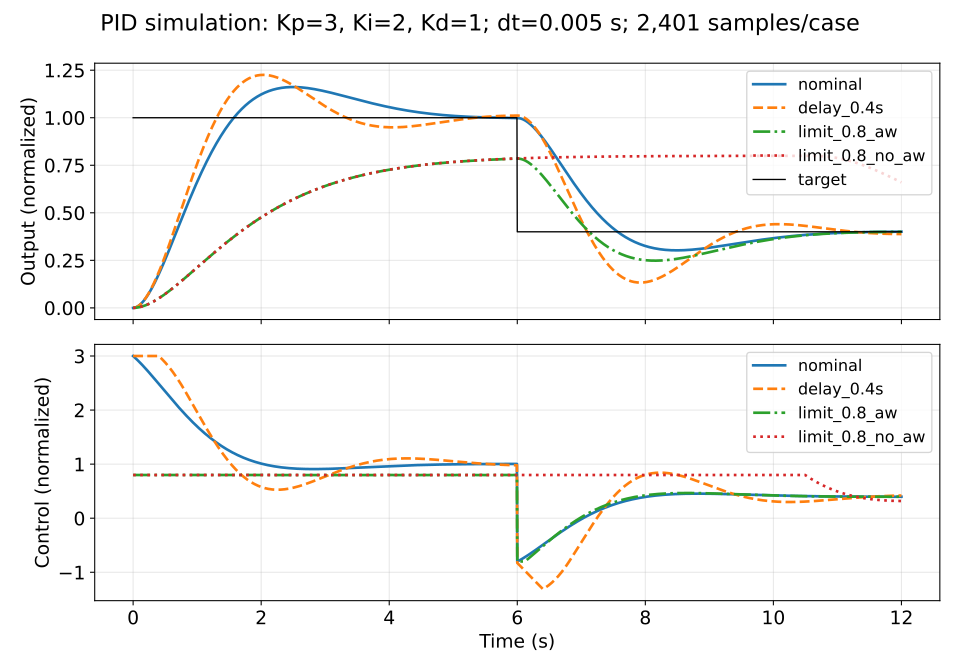 制御工学入門
2026年9月7日
Lab
PID制御をPythonで試す — ゲイン・遅延・飽和で応答はどう変わるか
同じ二次遅れモデルでPID制御を比較し、遅延と出力制限、積分の蓄積が目標値への追従をどう変えるかを再現する。
実装・実験 · 4分 雑記
2026年9月7日
Lab
自宅サーバーのバックアップから復元まで — 小さなデータで復元演習する
ファイルが戻ることとアプリで使えることを分け、SQLiteとテキストの小さな復元演習から本番の確認項目へ広げる。
実装・実験 · 6分 ロボティクス入門
2026年9月7日
Lab
ROS 2で地図作成から自律走行まで — Jazzy・Nav2の最小再現手順
Jazzyの公式シミュレーションを入口に、地図作成・保存・再読み込み・ゴール指定を分けて確認する。
実装・実験 · 7分 ロボティクス入門
2026年9月7日
Lab
SLAMの精度をどう測るか — ATE・RPE・処理時間と失敗例
絶対軌跡誤差と相対姿勢誤差の違いを合成データで確認し、時間同期・整列・失敗区間をそろえた評価手順を作る。
実装・実験 · 6分