本文へ移動
Duskcoil
.
検索
メニュー
学ぶ
実験
記事
プロジェクト
Duskcoilについて
日本語
日本語
English
Deutsch
Français
Español
Português
हिन्दी
Bahasa Indonesia
简体中文
한국어
Türkçe
Italiano
ログイン
新規登録
お気に入り
ログアウト
タグ · 全1件
#最適化
制御工学入門
2026年9月3日
制御工学入門:モデル予測制御 — 未来を予測して制約の中で動かす
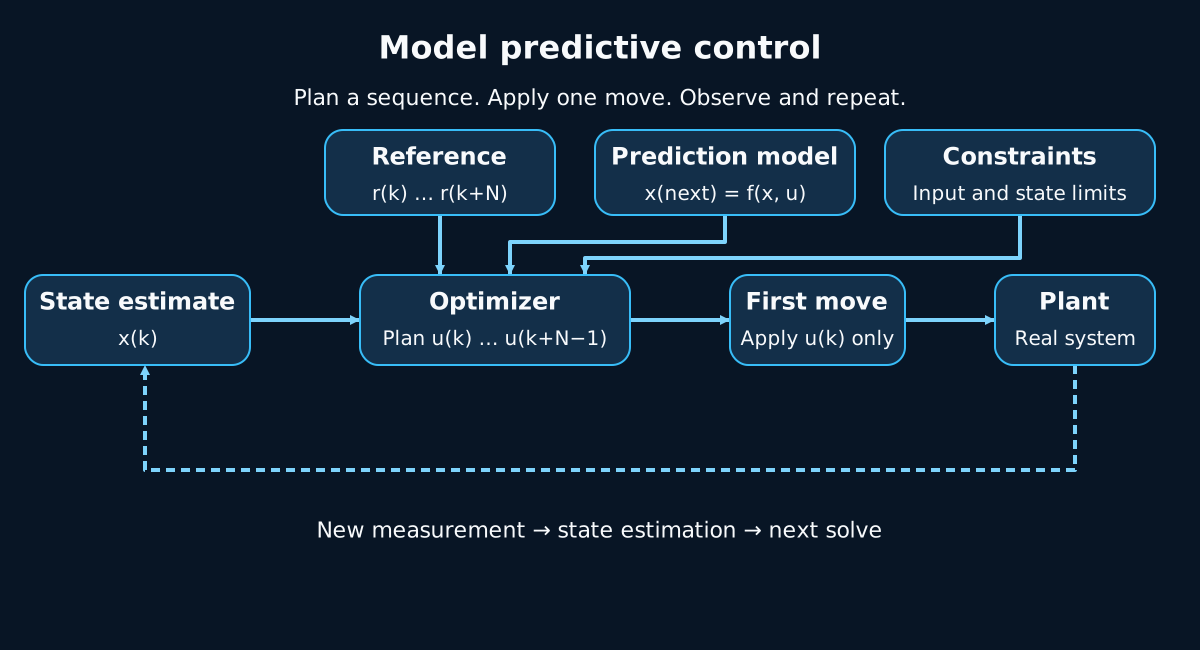
モデル予測制御(MPC)は、モデルで将来を予測し、入力・状態・安全制約を満たす操作列を繰り返し最適化する。PIDとの役割分担、数式、実装、研究・製品例までを解説する。
入門 · 12分
学ぶ
実験
記事
プロジェクト
×
ログイン
メールアドレス
パスワード
ログイン
表示名
メールアドレス
パスワード
6文字以上
登録する
アカウントをお持ちでない方はこちら