タグ · 全3件
#安全
 制御工学入門
2026年9月3日
制御工学入門:LQR — 状態を重み付けして最適なフィードバックを作る
LQRは状態空間モデルと二次評価関数から、状態フィードバックのゲインをリカッチ方程式で導く。PID/MPCとの違い、可観測性、ロボット実装、安全までを解説する。
入門 · 10分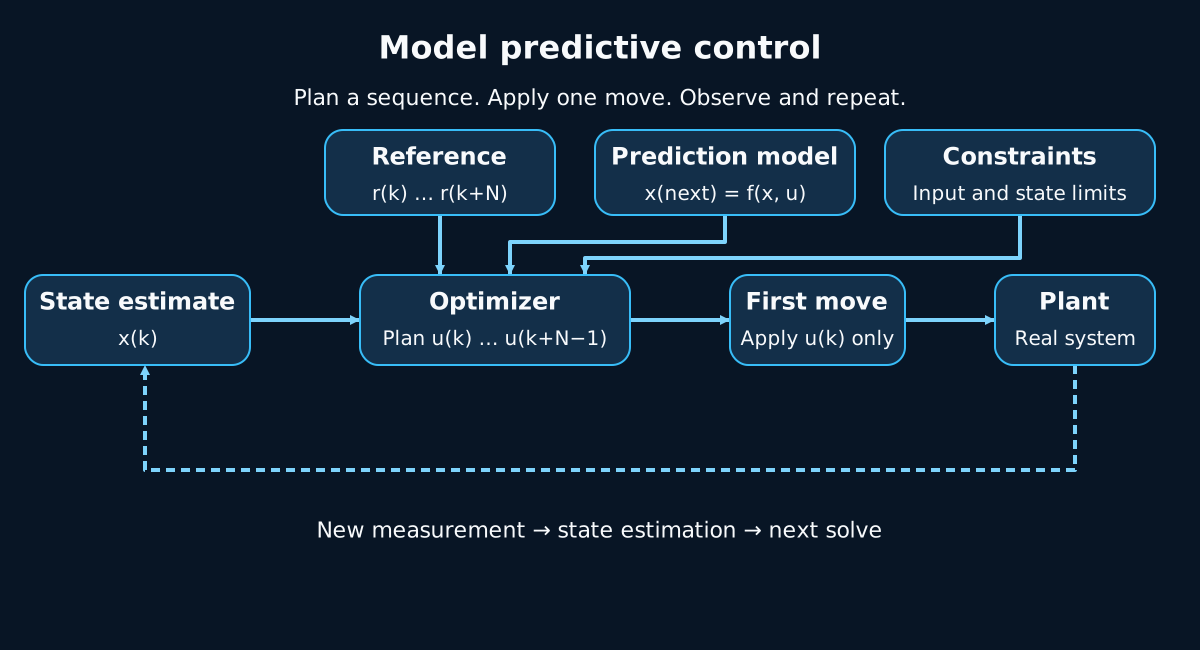 制御工学入門
2026年9月3日
制御工学入門:モデル予測制御 — 未来を予測して制約の中で動かす
モデル予測制御(MPC)は、モデルで将来を予測し、入力・状態・安全制約を満たす操作列を繰り返し最適化する。PIDとの役割分担、数式、実装、研究・製品例までを解説する。
入門 · 12分 制御工学入門 2026年9月3日制御工学入門:PID制御 — 誤差を三つの時間スケールで扱う
PIDは比例・積分・微分を足すだけの制御器ではない。対象、遅れ、飽和、ノイズ、安全を観測し、追従と外乱抑制を両立させるための実装技術を、式・調整法・ROS 2の例で解説する。
入門 · 12分