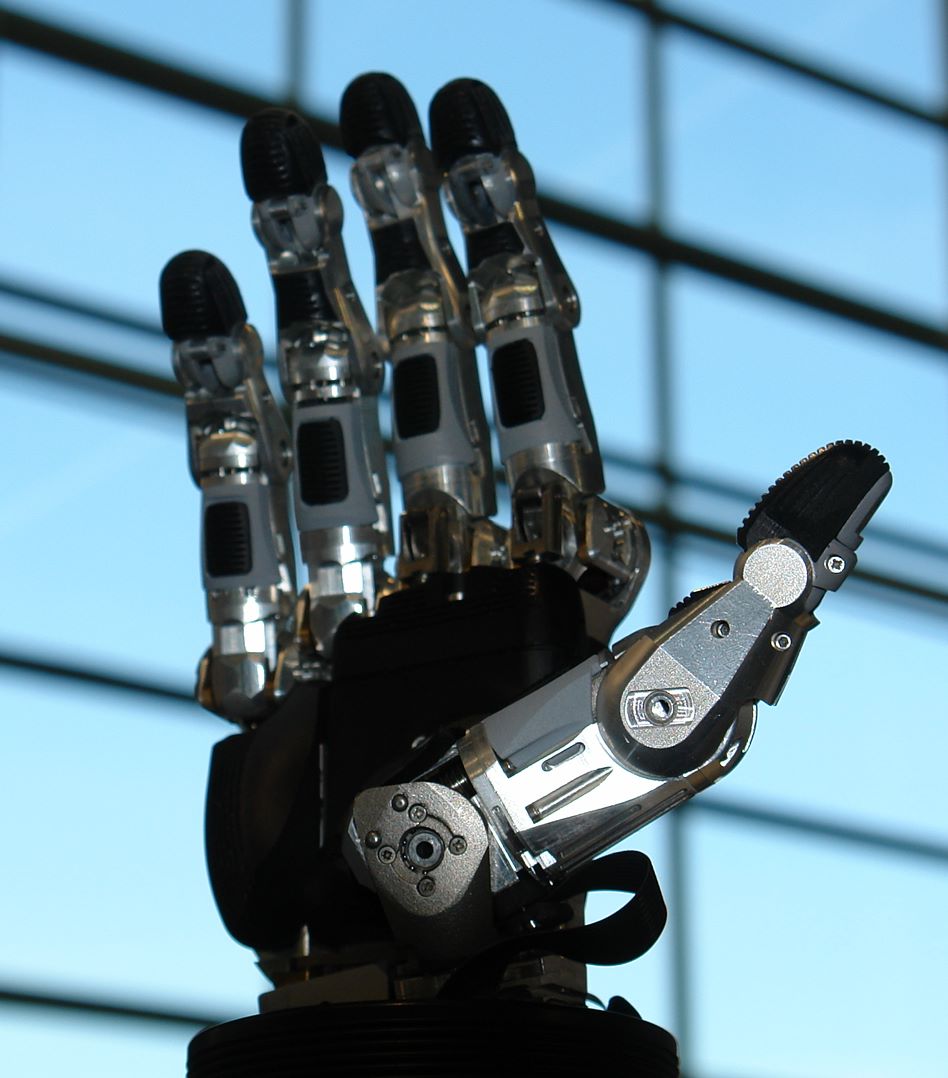
位置制御が硬い環境で接触力を大きくし得る理由から出発し、仮想バネ・ダンパ・質量で力と変位の関係を設計するインピーダンス制御、力から位置修正量を求めるアドミタンス制御、方向ごとに分けるハイブリッド制御を、式・条件・限界とともに解説する。